
Ant Lingbo Technology、触覚基盤モデル LingBot-Touch をオープンソース化
11月10日、Ant Lingbo Technology は触覚基盤モデル LingBot-Touch をオープンソース化しました。ロボットの頭脳に欠けていた重要な触覚知覚能力を補うモデルです。約5,000時間の実世界触覚データで事前学習されており、磁気式触覚、視触覚、感圧抵抗式の主要な3種類のセンシング方式に対応しています。異なる信号を単一の触覚表現に変換し、さまざまな多指ハンドやアクションモデルで利用できます。ロボットは「よく見え、よく考える」だけでなく、精密な操作に必要な触覚知覚も備えることになります。
汎用大規模モデルが急速に進化するなか、物理操作のクローズドループを対象とした触覚基盤モデルを投入したことは、Ant Lingbo が身体性ネイティブ(embodied-native)路線に継続して投資し、強い自信を持っていることの表れです。
これまで Ant Lingbo の汎用ロボット頭脳は、高精度な空間知覚、高ダイナミックな環境インタラクション、汎化可能な多指操作をカバーし、ロボットが「より鮮明に見え、より深く考え、より巧みにこなす」ことを実現してきました。今回、LingBot-Touch が LingBot-VLA に統合されたことで、知覚能力は「指先」にまで広がり、ロボットは「より敏感に触れる」ようになりました。身体性ネイティブの汎用頭脳は、さらに一段上のレベルに到達しています。
26件の実機テストでタスク成功率が14〜26ポイント向上
汎用大規模モデルの進歩により、ロボットが複雑なタスクを理解し、操作手順を推論する能力は着実に高まっています。しかし現実の物理世界では、ロボットは1ステップ動作するたびに、物体や環境に生じた変化を感知し、次の動作を修正する必要があります。精密な操作の多くでは、ロボットは物体の位置を正確に見極め、手を正しい位置まで伸ばせても、タスクを順調に完遂できるとは限りません。指が物体に触れたあと、力の加減が適切か、物体が滑っていないかは、視覚だけでは判断しにくく、触覚による補完が必要です。
多指ハンドでボトルキャップを回す場面を例に挙げます。深度情報があれば、指をキャップに合わせることはできます。しかし回し始めたあと、キャップがすでに緩んでいる場合もあれば、指の腹がキャップの側面で滑っている場合もあります。この2つの状況は映像上ではよく似ていますが、必要な動作の調整はまったく異なります。このとき、指先の接触位置、力の大きさとその変化は、アクションモデルにとって重要な判断材料となります。ところがこうした情報は指や物体に遮られがちで、視覚では取得が困難です。
触覚表現が実際の操作にどれだけ役立つかを検証するため、Ant Lingbo は Sharpa Wave と XHand1 の2種類の多指ハンドで26件の実機テストを実施しました。内容は、本のページめくり、ボトルキャップ回し、麻雀牌の識別などの精密操作です。LingBot-Touch を導入した結果、LingBot-VLA、π0.5、Diffusion Policy、T-Rex の4種類のアクションモデルの平均タスク成功率は、触覚なしの場合に比べて約14〜26ポイント向上しました。
T-Rex で Sharpa Wave を制御してボトルキャップを回すタスクでは、触覚を使わない場合の成功率は56.25%、センサーの生信号をそのまま入力した場合は62.5%でしたが、LingBot-Touch の触覚表現を導入すると成功率は90%に達しました。
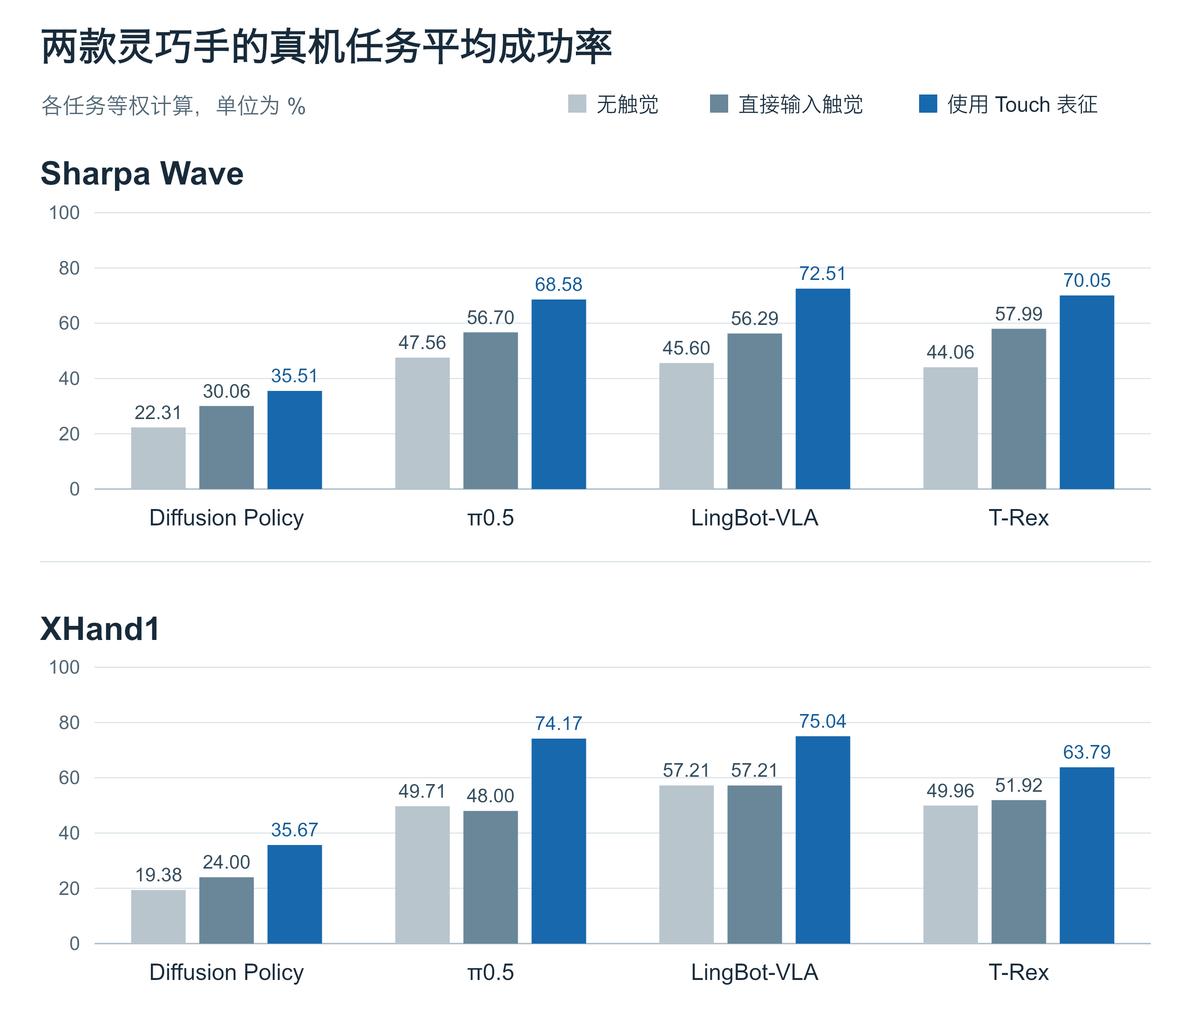
(図の説明:LingBot-Touch を導入すると、4種類のアクションモデルは2種類の多指ハンドのいずれでも、実機タスク成功率がそれぞれの最高水準に達した)
統一された触覚表現で、ロボットの「手触り」をハードウェア間で再利用
ロボットに触覚センサーを取り付けても、それだけで触覚を使いこなせるわけではありません。現在、市販の触覚センサーは全体としてまだ発展の初期段階にあり、視触覚、磁気式触覚、感圧抵抗式といった主流の方式にはそれぞれ長所と限界があります。コストや利用シーンが異なるため、複数の技術路線が長期的に併存する可能性があります。
さらに厄介なのは、これらのセンサーが取得するデータをそのまま共通利用するのが難しいことです。同じ接触でも、センシング原理や接触点の配置が異なれば、生信号は異なるものになります。モデルがそのうち1種類しか読み解けない場合、センサーや多指ハンドを交換すると、既存のデータや触覚の経験を再利用できず、データの再収集、再学習、再適合が必要になりかねません。ハードウェアが急速に更新される現在、このような依存関係は重複開発を招き、ハードウェアメーカー、ロボット完成機チーム、モデル開発者の間の適合コストも押し上げています。
したがって、触覚を大規模に実用化する鍵は、触覚理解を特定センサーの物理信号への依存から切り離すことにあります。さまざまなソースのデータを共同の学習に使えるようにし、蓄積した触覚能力をセンサー、多指ハンド、モデル、タスクをまたいで再利用できるようにすることです。
そのために LingBot-Touch では、センシング原理ごとにエンコード用の入口を設けています。まず異なる生信号を処理し、次に配置の異なる接触点を統一された指先座標空間にマッピングします。共有モデルが接触位置、力、およびその時間変化を学習し、統一された触覚トークンを出力します。これにより、人が触覚グローブを着けて収集したデータと、遠隔操作の多指ハンドで収集したデータを合わせて学習に使うことができ、異なるアクションモデルも、学習済みモデルから接触特徴を抽出できます。このアーキテクチャは、将来新しいタイプの触覚センサーを追加するための拡張余地も残しています。
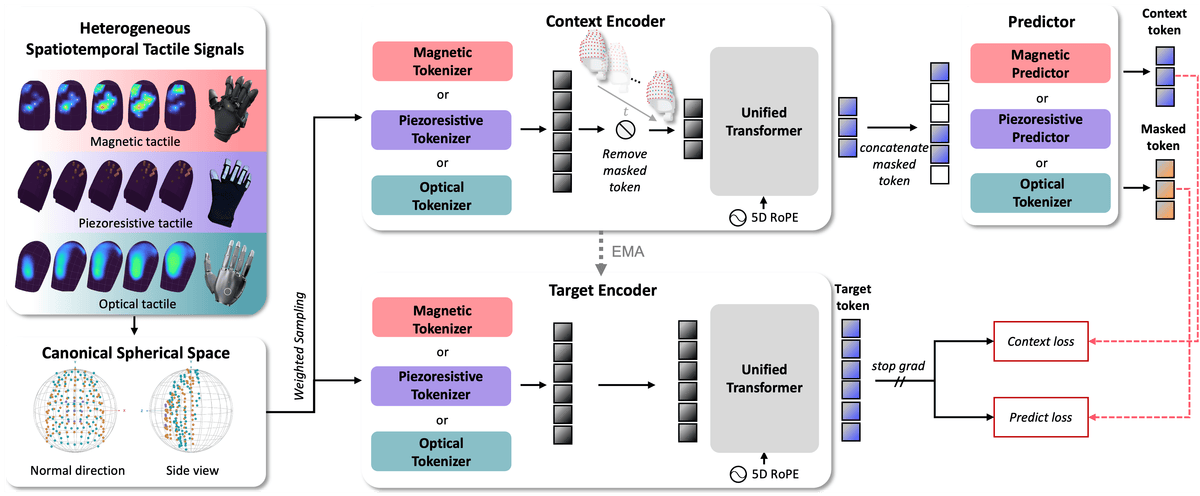
(図の説明:LingBot-Touch は磁気式触覚、視触覚、感圧抵抗式触覚の信号を統一された触覚トークンにエンコードし、さまざまなアクションモデルで利用できるようにする)
チームは XHand1 で、触覚能力のハードウェア間再利用をさらに検証しました。 XHand1 が採用する磁気式触覚センサーの型番は事前学習データに含まれておらず、モデルが学習した磁気式触覚の経験はすべて、人がグローブを着けて収集したデータに由来します。この多指ハンドに切り替えたあと、チームは LingBot-Touch のパラメータを固定したまま、XHand のデモンストレーションのみでアクションモデルを学習させました。
また、LingBot-Touch は今回の実機テストで4種類の異なるアクションモデルに接続されており、Ant Lingbo の自社開発モデルに縛られません。提供するのは、触覚センサーとアクションモデルの間に位置する汎用的な知覚能力であり、特定のハードウェアや特定のポリシー専用のモジュールではありません。産業界にとっては、センサーや多指ハンドのメーカーがコストやタスク要件に応じてハードウェアを選べ、ロボット完成機チームも自社のアクションポリシーを維持できます。ハードウェアとアルゴリズムの組み合わせを変えるたびに、触覚能力の開発をやり直す必要はありません。
知覚能力とエッジ側の演算資源を両立させるため、Ant Lingbo は2種類の容量のモデルを提供しています。今回の26件の実機テストはすべて、約530万パラメータの軽量版 LingBot-Touch-Tiny で実施されました。LingBot-VLA、π0.5、T-Rex に接続した場合も、モデルのパラメータ数の増加は約0.13%〜0.16%にとどまります。
容量の大きい LingBot-Touch-Small は、知覚テストでさらなる向上の可能性を示しました。事前学習データが約5,000時間まで増えても、モデルは追加データから恩恵を受け続けており、触覚の事前学習にはまだ拡張の余地があることを示しています。
身体性ネイティブを貫き、汎用大規模モデルと協調して前進
最近の身体性大規模モデルの技術路線の変化について、Ant Lingbo の CEO である朱興(Zhu Xing)氏は次のように語っています。「GPT-6 Astra や Claude Fable 5.2 に代表される、デジタル世界の大規模言語モデルの進歩は、確かにロボットの複雑なタスク推論と物理操作の能力を高めています。この点は注目していますし、積極的に取り入れてもいます。しかし産業の最前線での実践からわかるのは、操作のクローズドループを本当に成立させるには、物理操作の汎化性という難題は避けて通れず、その多くは依然として身体性基盤モデル自身のブレークスルーに頼らざるを得ないということです。」
同氏の見方では、汎用大規模モデルと身体性基盤モデルは、1+1>2 の協調関係に近いものです。前者はタスクや環境の理解と推論を強化し、後者は物理知覚とクローズドループ操作の能力を高めます。両者がそれぞれ突破し、互いに促進し合うことで、身体性知能産業の成熟が加速するとしています。
「モダリティ入力の質は、アクション出力の質を大きく左右します。言い換えれば、良い入力がなければ、良い出力もありません」と朱氏は述べ、Ant Lingbo は身体性ネイティブ路線を貫き、物理操作の汎化性の新たな上限を探求し続けるとしています。また、さまざまな構成のロボットに対応する業界共通の汎用頭脳を構築し、視覚、深度、触覚、さらには温度といった物理モダリティを統一モデルのなかで整合させることを推進します。商用化を進めながら、コミュニティへのオープンソース公開も続けていく方針です。
現在、LingBot-Touch の技術レポート、モデル、コードはオープンソース化されており、開発者は Hugging Face、GitHub、ModelScope コミュニティからアクセスしてダウンロードできます。
本記事は Ant Lingbo の提供によるもので、QbitAI(量子位)が許諾を得て転載しています。見解は原著者に帰属します。