2026年11月10日 · モデル
Carolina Parada
日常のスキルから工場の製造現場に至るまで、実世界に向けたロボットの学習スピードをさらに加速させています。
本日、これまでで最も高性能な視覚-言語-行動(VLA:Vision-Language-Action)モデルである「Gemini Robotics 2.5」を正式に発表します。Gemini Robotics 2.5 は、ロボットが習得できるスキルの幅を広げるだけでなく、その習得スピードも加速させます。これによりロボットの器用さ(dexterity)、信頼性、安全性が向上し、研究室を飛び出してより非構造的な実世界環境へと進出し、より幅広いタスクで人間をサポートできるようになります。
今年初めには、ヒューマノイドロボットを含む多様なタイプのロボットに全身知能(whole-body intelligence)を導入しました。現在、ロボット研究を加速させる Gemini 4 Argon の能力に大きく支えられ、私たちは物理的知能(physical intelligence)の限界をさらに押し広げています。200種類以上の異なるタスクにおいて、タスクの広範さ、パフォーマンス、複雑さの観点から Gemini Robotics 2.5 の能力をテストしましたが、このアプローチはさらに多くのタスクへと拡張可能です。
Gemini Robotics 2.5 は、以下の3つの主要領域で飛躍的な進化を遂げています。
- 器用さ(Dexterity): 日常的な道具の使用から、壊れやすいものや柔らかい物体の取り扱いに至るまで、より高いパフォーマンスと器用さで、これまでより圧倒的に多くのタスクを実行できるようになりました。
- 信頼性(Reliability): メルセデス・ベンツ(Mercedes-Benz)の生産ラインにおける実世界での概念実証(PoC)では、本モデルの支援により、Apptronik のヒューマノイドロボット「Apollo 2」が自動車部品のピッキングと梱包を96%の成功率で完遂しました。これにより、ロボットが単調な反復作業を引き受け、技術者はより複雑な組み立て作業に集中できるようになります。
- 安全性(Safety): ロボットが日常環境に段階的に進出する中、物理的な安全性の制御性(steerability)を向上させるとともに、ロボットを標的とした敵対的ジェイルブレイク(adversarial jailbreaks)を防ぐための新しいベンチマークを導入しました。
Gemini Robotics 2.5 は、ロボットパートナー各社に向けて順次提供を開始しています。

タスクの広範さ、信頼性、器用さの拡張
実世界の環境は非構造的で予測不可能な性質を持っているため、ロボットには日常の物品を高精度な操作と高い信頼性で扱う能力が求められます。
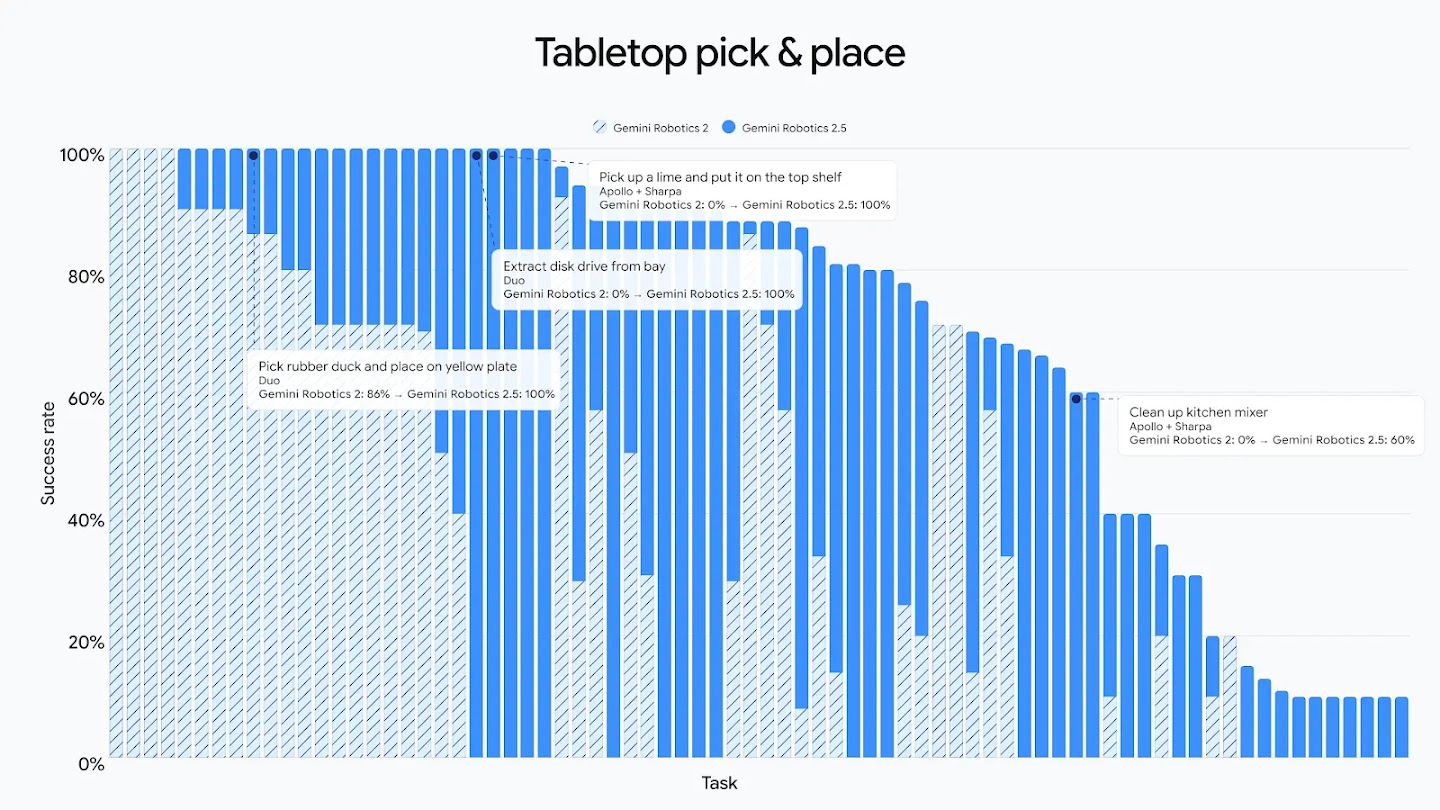
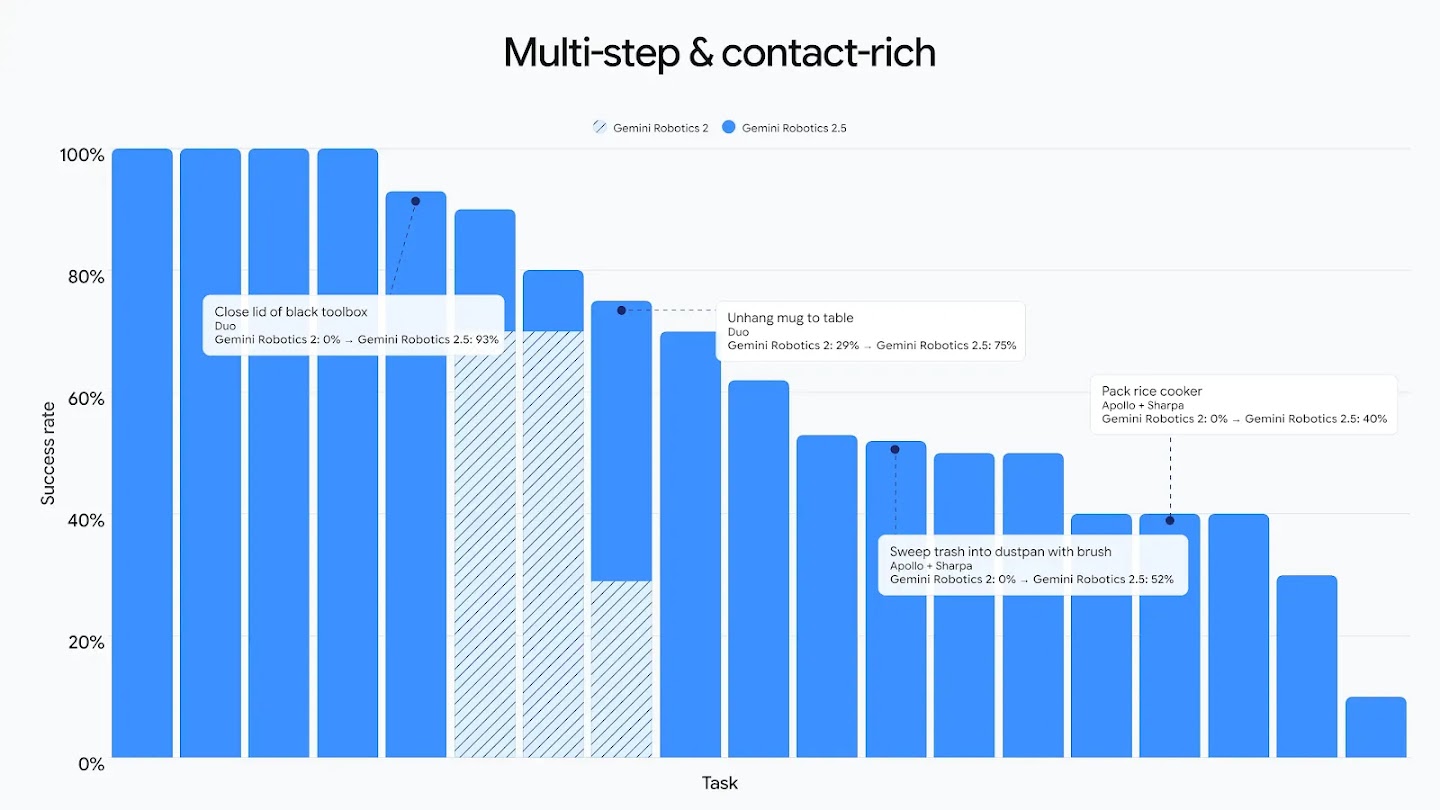
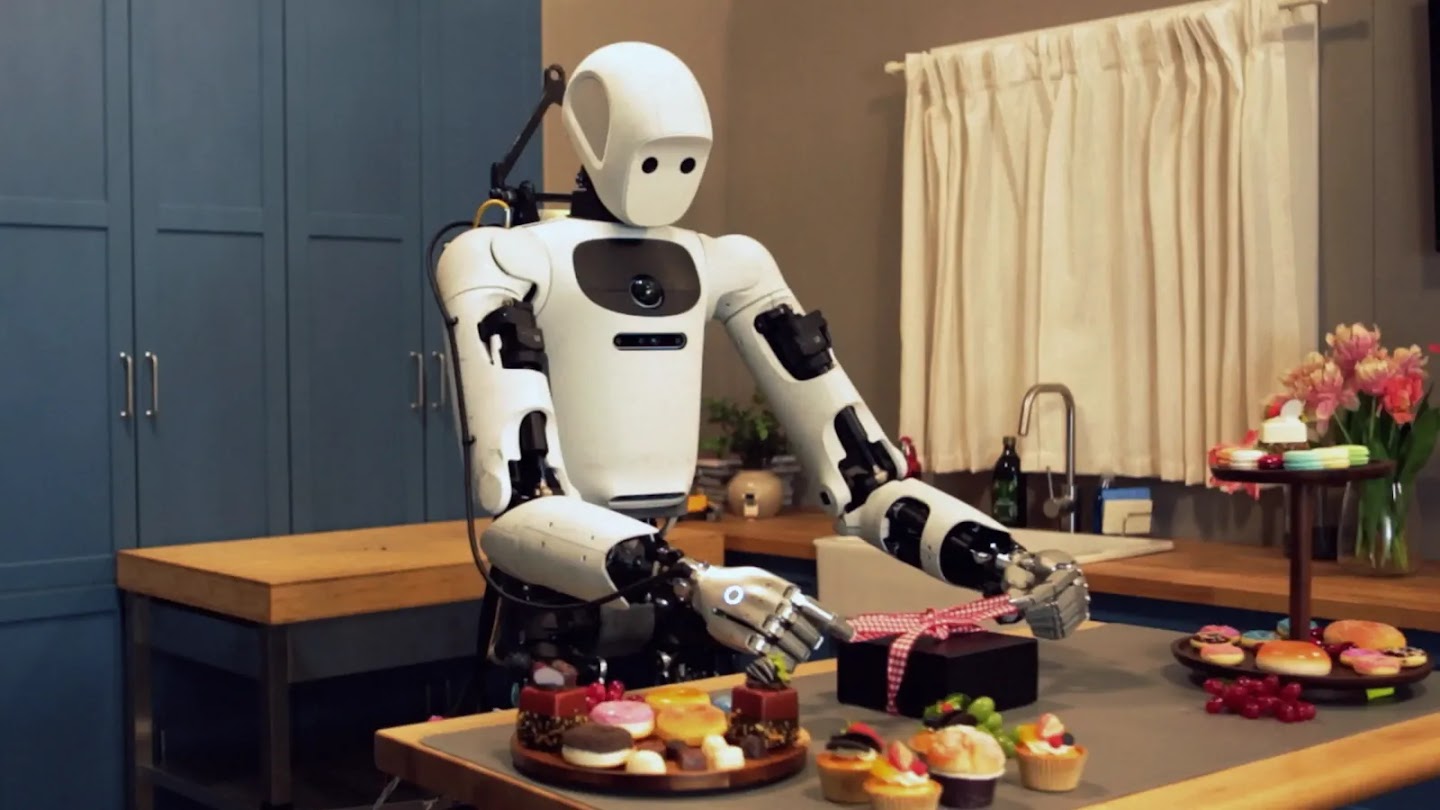
Gemini Robotics 2.5 によって、タスクの広範さ、パフォーマンス、複雑さにおけるモデルの能力が拡張されました。私たちは、トングを使った料理の取り分け、ギフトボックスのリボン結び、ピペットを使った液体の吸引など、200種類の異なるタスクでモデルを評価しました。これらのタスクは、高度な道具の使用、変形する物体の複雑な操作、壊れやすい物品の繊細な取り扱いといった複数のスキルを組み合わせたものであり、人間レベルの器用さに向けた大きな一歩となっています。
評価の結果、タスクの精度、堅牢性(robustness)、および速度のすべてにおいて大幅な向上が確認されました。従来のベースライン(baselines)と比較して、Gemini Robotics 2.5 はタスクの種類に応じて成功率が30%から100%向上し、同時にタスク完了までの速度も20%から30%高速化しています。
また、これまでの Gemini Robotics モデルと同様に、5本指・22自由度のロボットハンド「SharpaWave」を搭載した Apptronik の Apollo 2 ヒューマノイドロボットや、2本指の平行グリッパーを備えた Franka Duo プラットフォームなど、多種多様なロボットをネイティブにサポートしています。