
QRコードをスキャンして量子位をフォロー
< img id=“wx_img” src=“https://www.qbitai.com/wp-content/uploads/imgs/qbitai-logo-1.png” width=“400” height=“400”>

 ジェシカ 2026-11-05 00:13:23 出典:量子位
歩行者すら自分の意思で動く
ジェシカ 発信地:凹非寺
量子位 | 公式アカウント QbitAI
100万キロメートル――
これは地球と月の平均距離の約2.6倍にあたり、赤道沿いに地球を25周できる距離です。
もしL4レベルの自動運転システムが、これほどの規模の実路走行テストを完了させようとするなら、それは何を意味するでしょうか?
テスト車両1台が1日150km走行すると仮定すると、連続して6,600日以上走行することに相当します。仮に100台以上のテスト車両を同時に投入したとしても、2か月以上かかります。ましてや、現実の道路における複雑な状況は、テスト計画通りに都合よく現れてくれるとは限りません。
長い間、これは自動運転の大規模な社会実装が直面してきた現実的な難題でした。車両フリートの運行エリアが拡大し、走行システムが更新されるたびに、膨大な交通シナリオの検証が求められてきたのです。
しかし今、現実世界で多大な時間と労力を要していたこの検証手法に、新たなアプローチが登場しました。
先日、百度(Baidu)Apolloは、新型世界モデル「ApolloWorld」を正式に発表しました。AIを活用して絶えず変化する仮想の交通環境を構築し、自動運転車がその中で多様な天候、道路、交通参加者を経験しながら、Robotaxi(ロボタクシー)としての全行程を完走できるようにする技術です。
自動運転車の加速、減速、車線変更といった挙動は、周囲の交通参加者の選択を変化させ、結果として異なるシナリオへと発展していきます。
これはまさに……自由度の極めて高いインタラクティブゲームのようです。
そしてこの仮想都市は、すでに実用段階に入っています。
発表によると、ApolloWorldはすでにApollo Go(萝卜快跑)の自動運転車におけるグローバルテストと検証への適用が始まっており、従来は実道路で行う必要があった訓練や検証の多くをクラウド上に移行させています。
最も顕著な変化は効率です。
百度が公開したデータによると、ApolloWorldが1日で完了する仮想走行テストの距離は、セーフティドライバーが同乗する実テスト車両が約3年間連続走行した量に相当します。
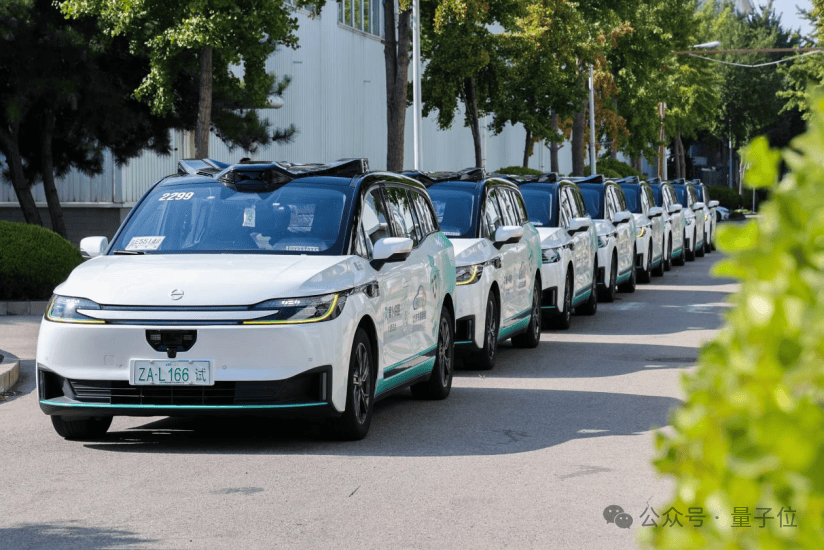
これは、かつて膨大な車両、人員、時間を積み上げて行っていたテストタスクの一部が、今や計算リソースを活用した並列処理で実行可能になったことを意味します。
これに連動する車載側の技術も進展しています。百度の次世代L4向けエンドツーエンド(E2E)モデルアーキテクチャは、すでに国内の一定規模の車両で実際の運行に投入されており、従来のソリューションから段階的な置き換えが進んでいます。
世界モデルが仮想の訓練・検証環境を提供し、その中で走行モデルが繰り返し試練を受け、その後実道路での走行へ投入される――端的に言えば、**「AIがAIに車の運転を教える」**構図です。
世界28都市で事業を展開するApollo Goにとって、この技術体系はグローバル展開を加速させる絶好のタイミングで登場しました。
自動運転車がより多くの都市へ進出するにつれて、研究開発で対応すべき交通環境は一層複雑化します。そして実道路において、最も研究価値の高いアクシデントほど、遭遇するのが最も困難なのです。
筋書きのない仮想都市、1日の走行が3年分に匹敵
映画**『マトリックス』を観たことがある方なら、プログラムによって構築されたあの世界に強い印象を持っているでしょう。道路、建造物、車両、歩行者に至るまで、現実世界と寸分違わないように見えますが、その背後では巨大な計算システム**が稼働しています。
わずか20年余りの時を経て、あの脚本に描かれていた仮想世界が、映画から現実のものになるとは誰が想像したでしょうか。
百度が公開したApolloWorldが生成するのは、自動運転車が走行するための様々な仮想都市です。従来と異なるのは、仮想都市の交通参加者が環境に応じて自律的に判断を下せる点です。
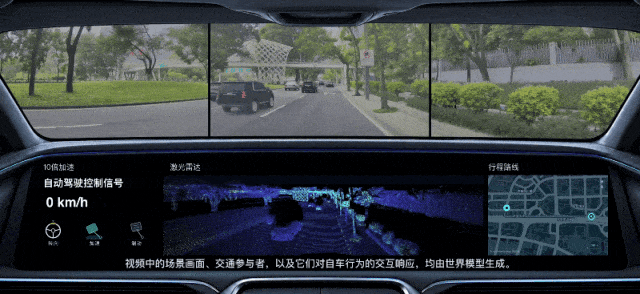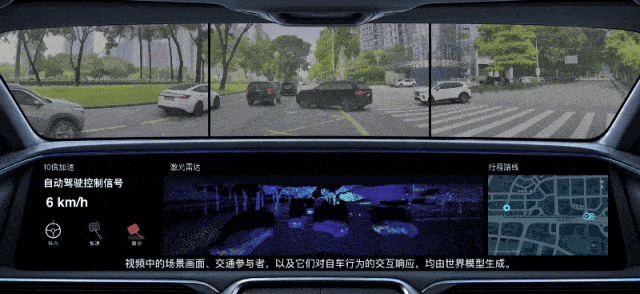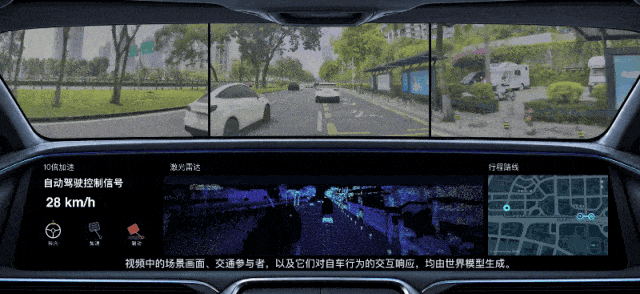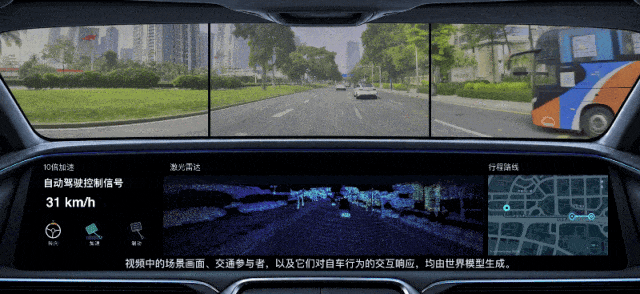
例えば、自動運転車が高架道路の入口に差し掛かり、側道の車が本線に合流しようとしているシーンを考えてみます。
自動運転車が高架へ進路を取れば、側道の車両は十分なスペースを確保できるため、そのままスムーズに本線へ合流します。
しかし、もし自動運転車が進路を変更し、右側の側道を進み続けて本来の合流スペースを塞いだ場合、もう一方の車も判断を変え、減速・停止して待機します。
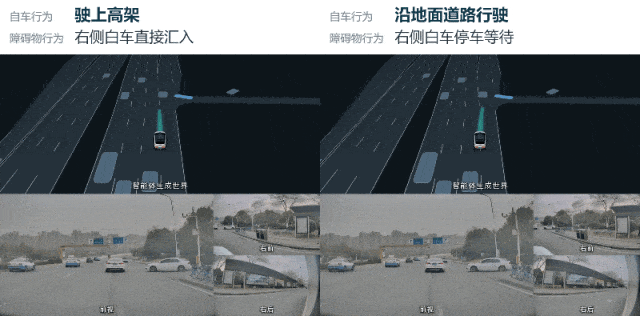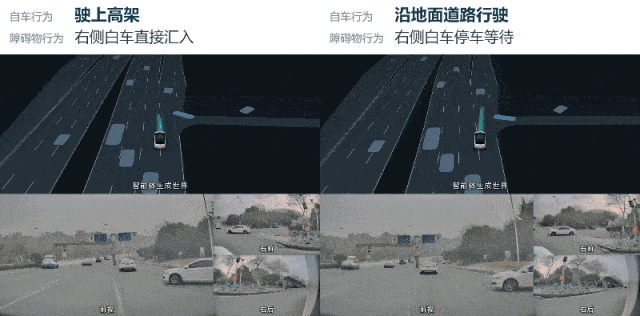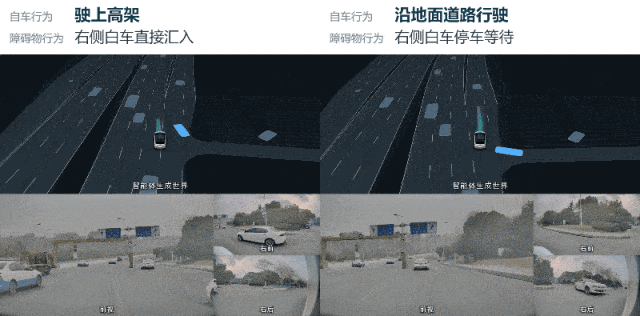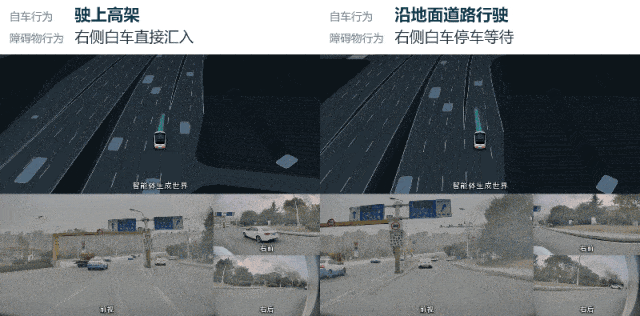
百度インテリジェント・ドライビング事業グループ(IDG)の卓越アーキテクトであり、世界モデルの責任者を務める楊澤(ヤン・ザー)博士によると、このシステムでは世界モデルチームがマルチエージェント駆動の技術アプローチを採用しており、仮想道路上の車両や歩行者などの交通参加者は、すべて意思決定とインタラクション能力を持つAIエージェントとしてモデリングされています。
各エージェントにはそれぞれの行動目標と行動ロジックがあり、他の交通参加者の動きに応じて自身の判断を調整します。
交通参加者だけでなく、仮想都市の交通状況自体も柔軟に調整可能です。例えば、交通量を閑散、普通、過密に設定したり、他の車両のドライビングスタイルをより慎重に、あるいはよりアグレッシブに変更したりできます。
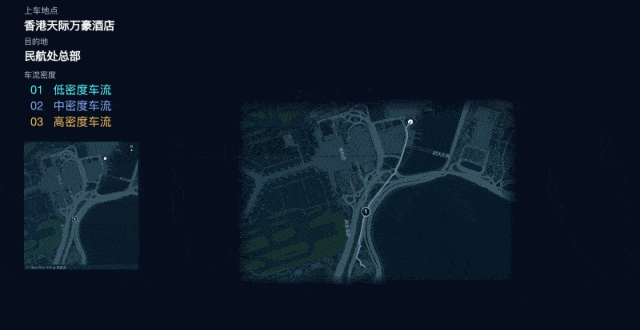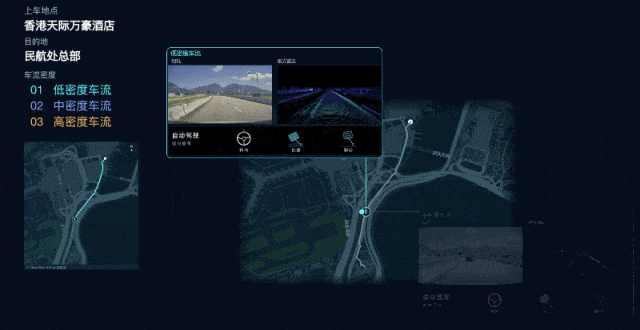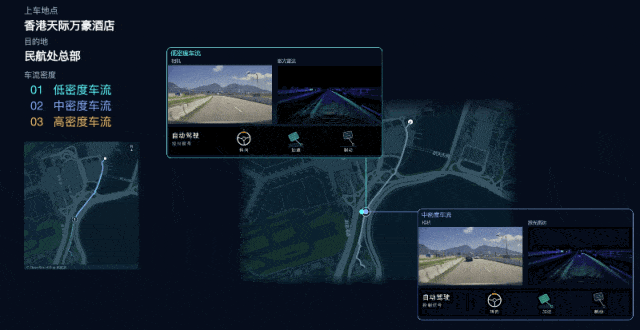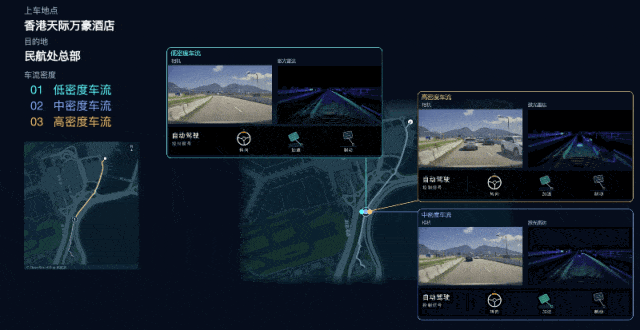
かつては自動運転車が何度も実道路を走り、特定の状況が発生するのを待つしかなかったこのような複雑なインタラクションも、今では仮想環境内で意図的に作り出すことができます。
しかし、Robotaxiとしてのタスクを真に完遂するには、環境に応じて車線変更や回避操作ができるだけでは不十分です。
現実の運行では、1回の移動が20〜30分続き、その間に数十箇所の交差点を通過することもあります。
自動運転車のひとつひとつの判断が、その後に遭遇する交通状況を一変させる可能性があります。刻々と変化する環境の中で走行タスク全体を完遂し、膨大な交通参加者とやり取りを交わす必要があり、直前の運転判断がその後の行程全体に影響を及ぼすこともあります。
今回のApolloWorldで実証されたのは、まさに移動の全行程レベルに対応した仮想走行テストです。
深センの浜海大道や香港国際空港周辺などの異なるシナリオにおいて、複数の自動運転車が同じ地点から出発して異なる目的地へ向かう際、周囲の交通参加者の挙動、道路環境の変化、カメラやLiDARの観測データに至るまで、すべて世界モデルによってリアルタイムに継続生成されます。
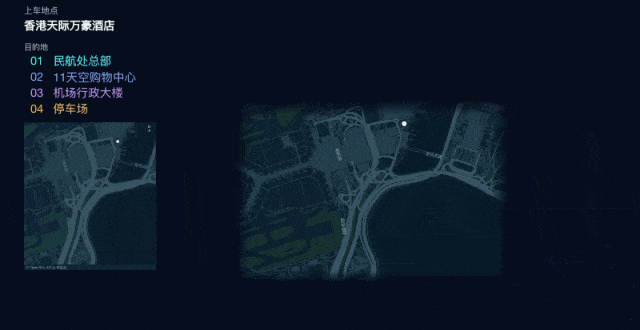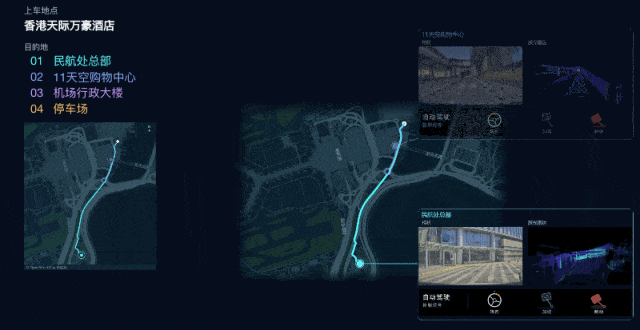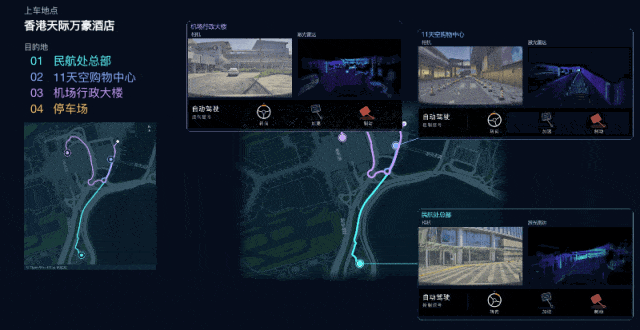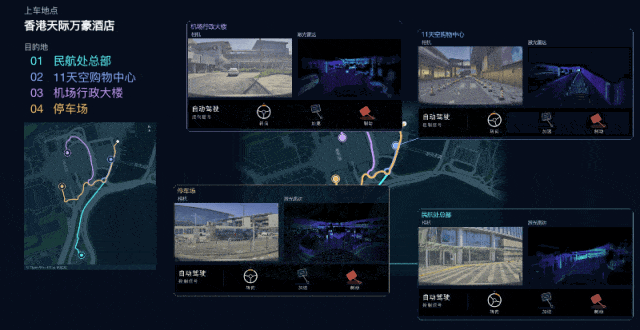
楊澤博士は、このシステムを支えているのは**「エージェント・インタラクション・モデリング」「マルチビュー・マルチモーダル生成」「完全な運転クローズドループ」といった技術の協調**であると述べています。
分かりやすく言えば、世界モデルが既存の環境状態と自車の挙動に基づいて次の瞬間の交通変化を予測し、走行モデルが生成されたセンサーデータを読み取ってステアリング、加速、ブレーキを判断し、その挙動を再び世界モデルへフィードバックするというサイクルです。
生成速度を運転判断のテンポに追従させるため、百度は知識蒸留などの手法を用いてモデルの推論を高速化し、仮想環境が自車の動作にリアルタイムに応答できるようにしました。
一方のAIが道路環境を構築して新たな運転の課題を提示し続け、もう一方のAIがその中で反復練習を行う――その関係性はまるで**「コーチと生徒」**です。このループを繰り返すことで、自動運転車は絶え間なく変化する環境下での走行タスクを完遂できるようになります。
もし走行システムがあるシーンで誤った判断を下した場合、開発者は同一の初期条件を保持して状況を再現し、周囲の車両の挙動を調整しながら、異なる状況下でのシステムの挙動を検証できます。
決まった台本がなく、対話的(インタラクティブ)で、誤りの修正が可能で、追跡性(トレーサビリティ)もある。こうした仮想都市は、自動運転車のトレーニング場としての要件を兼ね備えています。
しかし、継続して稼働できることは前提条件の1つに過ぎません。より本質的な問題は、どのような世界モデルであれば、自動運転の訓練と検証を真に担うことができるのかという点です。
世界モデルに「検証可能な基準」を与える
シミュレーション技術は、もともと自動運転の研究開発において極めて重要な要素でした。
生成AIによる世界モデルが業界のトレンドとなる以前から、エンジニアたちは実道路の交通シナリオを記録し、仮想環境に取り込んで反復テストを行う手法を用いてきました。
しかし、このアプローチには長年の課題が存在していました。
これまで自動運転シミュレーションで一般的に用いられてきた手法の多くは、実道路データの**「非応答型リプレイ」**に依存していました。
端的に言えば、自動運転車が走行軌道や戦略を変更したとしても、周囲の車両は元々記録された通りの軌跡で走り続け、交通環境がそれに応じて変化することはありませんでした。
これこそが最大の問題でした。
現実の道路における運転は**「連続的なインタラクション」**です。自車が動きを変えれば、他車も判断を変える可能性があります。テスト環境がそれに応答しなければ、ダイナミックな交通環境における走行システムの真の実力を検証することは困難です。
生成的世界モデルがブレイクスルーをもたらしたのは、まさにこの制限でした。仮想の交通参加者が自車の挙動に応じて再判断を下せるようにすることで、走行システムが変化し続ける環境の中で真の試練を受けられるようにしたのです。
百度IDGのチーフアーキテクトであり、IDG技術委員会主席を務める王亮(ワン・リャン)博士は、これを**「インタラクティブな生成(対話的生成)」**と総括しています。
これは、自動運転の実用的なニーズから出発した、百度ならではの世界モデルに対する解釈です。
翻ってAI業界全体を見渡すと、**「世界モデル」**という言葉は極めて拡散した使われ方をしています。
リアルな動画を生成できるモデルも世界モデルと呼ばれ、3D空間を構築して自由に動き回れるシステムも世界モデルと呼ばれ、外部の入力に応じて環境変化を継続的に推論する技術もまた世界モデルと呼ばれています……。
これらの技術はいずれも仮想世界を構築しているように見えますが、実際に備えている能力のレイヤーは全く異なります。
フェイフェイ・リー(李飛飛)教授のチームはかつて、世界モデルを**「レンダラー(Renderer)」「シミュレーター(Simulator)」「プランナー(Planner)」**の3タイプに分類し、それぞれ視覚生成、環境状態の推論、行動計画に特化していると位置づけました。これは、この概念がカバーする技術領域の広さを別の角度から示しています。
概念の境界が広がり続けるにつれ、生じる課題も顕在化してきました。モデルが生成する世界が十分にリアルであることは、それが物理法則を真に理解していることを意味するのか? 交通映像を途切れなく生成できることは、自車の挙動に応じて異なる運転結果を正確に推論できることを意味するのか?
自動運転の研究開発において、これらの差異は単なる机上の技術分類では済まされません。
モデルが自車の挙動に正確に応答できなかったり、生成された交通変化が現実の物理法則に反していたりすれば、映像がいくらリアルであっても、信頼に足る訓練や検証の根拠にはなり得ないのです。
百度が世界モデルの基準を重視する理由は、まさにこの現実的な要請に根ざしています。
百度の技術思想において、**「世界モデルにどんな能力が求められるかは、最終的にどんなタスクを担うかによって決まる」**とされています。セーフティドライバーが乗車しない完全無人L4車両の訓練を目的とする以上、モデルがどのような交通関係を理解し、いかなる物理法則を遵守すべきか、そして長時間のリアルタイムな対話的運転タスクを支えきれるのかを明確に定義しなければなりません。
**まず目標タスク、能力の境界、エンジニアリング要件を突き詰め、その要件を取り囲むように技術体系を構築する。**このフォワードエンジニアリング的な発想により、百度が今回提唱した世界モデルは、当初から明確なゴールを見据えています。
この思想の背景には、現実の経験があります。
フェイフェイ・リー教授はかつて、自動運転車を「2次元の障害物回避を行う四角い箱」に例え、複雑な3次元操作を行えるロボットとの違いを説明したことがあります。
しかし王亮博士は、自動運転の難しさは運転動作そのものにとどまらないと考えています。
セーフティドライバーのいないRobotaxiは、完全にオープンな公道において、独自の意思を持った膨大な数の交通参加者と常に向き合わなければなりません。一見普通の車線変更であっても、その裏では複数の車両間での意図の読み合いやゲーム理論的な駆け引きが繰り広げられています。
そして、動作の複雑さ以上に重大なのが、**「安全責任」**の所在の変化です。
王亮博士は、ドキュメンタリー映画**『フリーソロ』**を例に挙げて説明します。
劇中のクライマーは、高さ約900メートルの垂直に切り立つ断崖絶壁に挑みます。その挑戦を成功させるため、彼は気が遠くなるほど過酷で地味な練習を重ねました。
王亮博士の見立てでは、**「L2運転支援は、安全ロープを装着したクライミングのようなもの」**です。保護措置が確保されているため、ドライバーは華麗でスリリングな操作を試みることができます。運転支援車両には運転席に人間が座っており、いざとなればいつでも介入(テイクオーバー)できるからです。
しかし、L4自動運転は**「命綱なしの単独登攀(フリーソロ)」**に等しいと言えます――「安全ロープ」は取り外され、運転席は完全に無人です。
運転動作そのものは根本的に変わらないように見えても、背後にあるリスクと安全への要求水準は、次元が全く異なります。脚光を浴びない場所での反復トレーニングや、細部にわたる検証の積み重ねこそが、最終的にシステム全体の信頼性を担保するのです。
王亮博士は過去に量産型L2の開発に携わり、その後長年にわたりL4完全無人システムに注力してきたため、両者の間にある深い溝を身をもって実感しています。
だからこそ彼の目には、世界モデルが真にL4の訓練に耐えうるかを判断するために、より厳格で明確な評価手法が必要だと映るのです。
そこで百度は、フィジカルAIを見据えた**「2+3」世界モデル評価フレームワーク**を提唱しました。
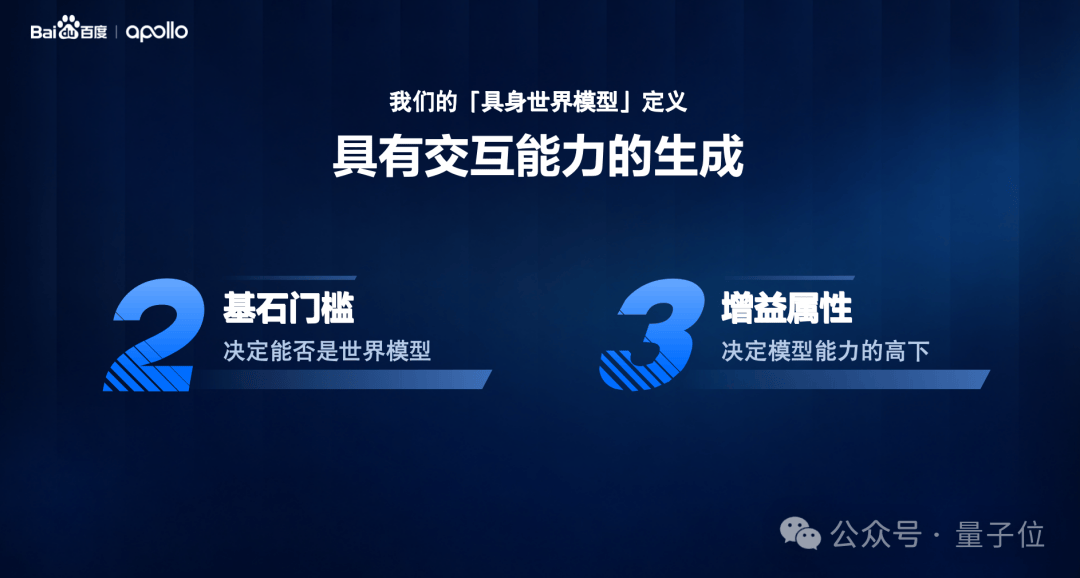
ここで言う「2」とは、**因果性(Causality)と相互作用性(Interactivity)**という2つの基本要件を指します。
因果性は、モデルが既知の状態に基づいてその後の変化を正しく推論できることを重視し、相互作用性は、外部からのアクションが環境を継続的に変化させ、異なる決定が異なる結果をもたらすことを要求します。
そして「3」は、**物理的正確性(Physical Accuracy)、永続性(Persistence)、リアルタイム性(Real-time Capability)**を表し、モデルが物理世界のタスクを真に担えるかどうかを測定する指標となります。
いくら世界モデルが精緻に見えても、現実の物理法則に対する理解にズレがあれば、テスト結果の参照価値は失われてしまいます。
雨天のシミュレーションはその典型例です。
路面が濡れて滑りやすくなれば制動距離が変化し、雨粒はLiDARの反射波を乱して点群データに大量のノイズをもたらします。もし仮想世界で雨の映像だけが流れ、車両が晴天時と同じ条件でブレーキングやセンシングを行っているとすれば、その仮想テストには何の意味もありません。
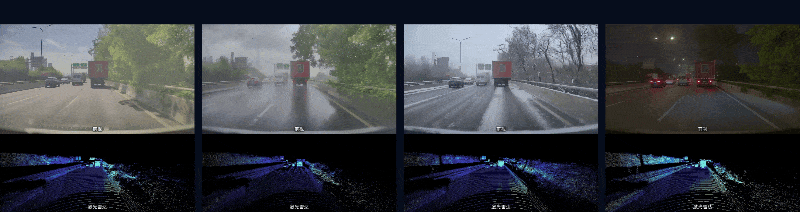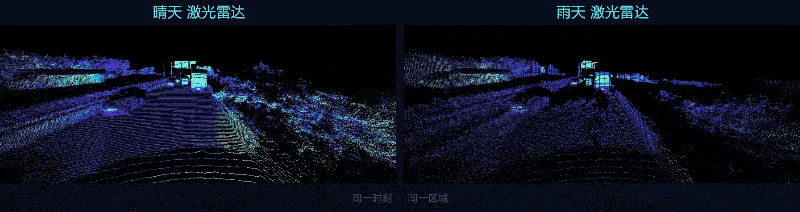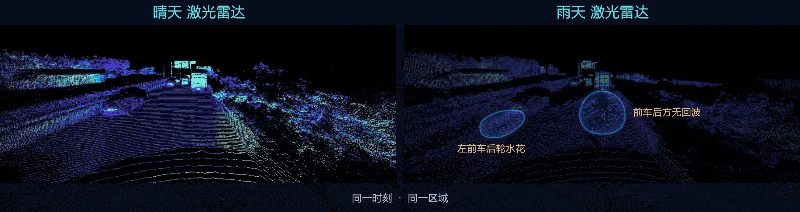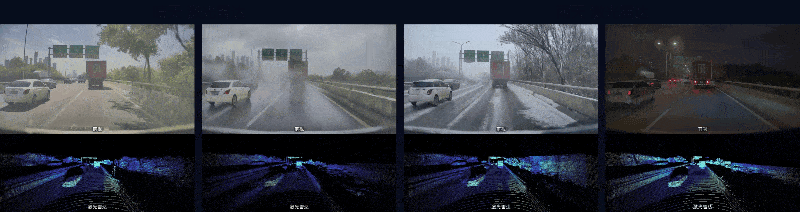
一見目立たないディテールこそ、世界モデルの開発において最も克服が難しい領域です。
王亮博士の見解では、世界モデルというコンセプト自体は決して珍しいものではなく、どの企業でも研究開発に着手できますが、真の参入障壁となるのはレンダリング速度、長期記憶、物理的リアリティといった長期的なエンジニアリング能力の蓄積です。
LiDARを例にとっても、レーザー光が雨粒に当たった際の反射干渉には極めて複雑な物理現象が絡んでいます。世界モデルにそれらの変化を正確に学習させることは、視覚的にリアルな大雨の映像を生成することよりも遥かに多くの労力を要します。
このような泥臭いエンジニアリングの磨き込みを、王亮博士は**「dirty work(泥臭い仕事)」**と呼びます。いわゆる技術的な壁とは、往々にしてこうした課題を一つひとつ地道に解決していく過程でしか現れてこないものです。
このように百度が提唱した「2+3」評価フレームワークは、世界モデルがL4開発に参入するための具体的な能力基準を策定し、この技術をいかに設計し、検証すべきかという明確なエンジニアリングロードマップを提示しています。
世界モデルの定義が依然として曖昧で、技術アプローチの分化が続く現在のフェーズにおいて、百度が実タスクに直結した判断基準を打ち出せたこと自体、長年にわたるL4開発の蓄積がもたらした価値を物語っています。
さらに、Robotaxiの1回の全走行タスクは数十分にも及ぶことがあります。世界モデルは長時間の推論プロセス全体を通じて環境の一貫性を維持し、かつ車両の動作に遅滞なく応答しなければなりません。
物理的正確性、永続性、リアルタイム性は、最終的に仮想訓練の価値を左右します。
百度が今回提示した「2+3」は、今なお定義が拡張し続けている技術に対し、実運用レベルのL4タスクに向けた明確なエンジニアリングの座標軸を与えました。
この方向性を模索しているのは百度だけではありません。世界の自動運転トッププレイヤーたちも、こぞってこの領域の開拓を進めています。
今年2月、Waymoは「Waymo World Model」を正式発表しました。Google DeepMindのGenie 3をベースにカスタマイズされたもので、運転動作、シーンのレイアウト、自然言語プロンプトに応じた仮想環境の調整に対応し、カメラやLiDARのデータを生成できます。
最新の2大世界モデルを並べて比較すると、ApolloWorldの「完全なRobotaxiタスクにフォーカスしている」という特徴が一層際立ちます。
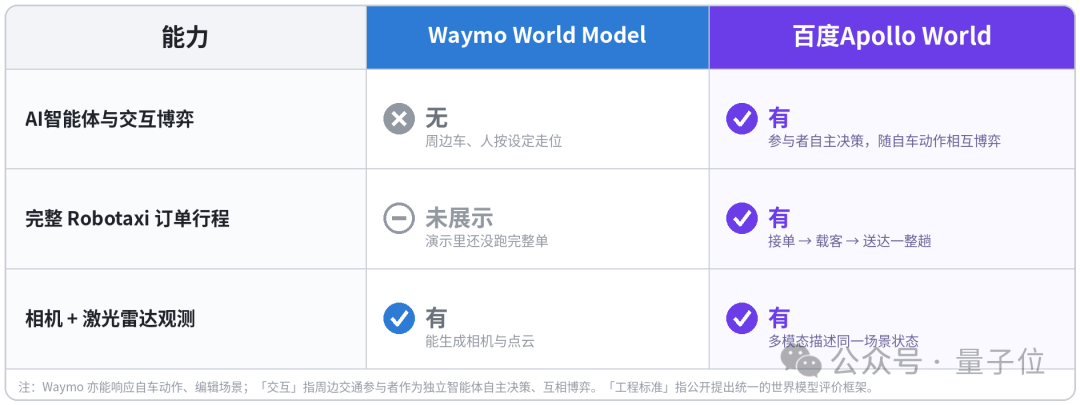
△両社の公開技術資料に基づき整理(図表はAI生成)
両者を比較し、世界モデルを自動運転車の「試験場」に例えるなら、Waymoが「いかに複雑な難問を作成するか」に長けているのに対し、百度は「移動タスク全体をカバーする包括的な試験体系」を提示したと言えます。
さらにApolloWorldは、すでにApollo Goの実際のテスト・検証パイプラインに組み込まれています。背後にある「2+3」エンジニアリング評価フレームワークは、仮想環境の因果性、インタラクション能力、エンジニアリングパフォーマンスに対して明確な基準を課しています。
こうして、自動運転のテストは、実道路上でランダムに発生する複雑な交通事象への依存から脱却しつつあります。
しかし、そこで新たな試練が浮上します。偶発的に発生する事象のうち、一体どれが真に認識し、理解し、反復検証するに値するものなのでしょうか?
走行距離以上に再現が困難な「偶然」
百度が量子位に明かしたところによると、開発チームは実路テストの中で非常に特殊なケースに遭遇したことがあるといいます。
散水車が道路工事エリアの脇を通過した際、路肩に置かれていたロードコーンが水流の衝撃を受け、自動運転車の走行レーンへと滑り出してきたのです。散水車も工事用コーンも道路上ではごくありふれた要素ですが、それらが偶然重なり合ったことで、予測が極めて困難なシナリオが生み出されました。
このような偶発的な状況を、エンジニアが事前にテストスクリプトに組み込むことは極めて困難です。仮に一度現実に起きたとしても、全く同じ条件をもう一度再現することはほぼ不可能です。
百度の狙いは、まさに世界モデルを用いてこうしたシーンを仮想的に再現し、自動運転車に繰り返し検証を受けさせることにあります。
この事例の背景には、自動運転開発における長年の未解決の課題が横たわっています。
現実の道路上のリスクは千差万別ですが、すべての交通状況が同等の研究開発価値を持つわけではありません。ごく稀にしか起きない重大なアクシデントは深刻な安全リスクに直結する一方で、日常的なありふれたシーンは車両の通行効率や乗り心地を頻繁に左右します。
仮想都市は膨大な交通シナリオを生成できますが、それは逆に「どの問題を重点的に研究すべきか?」という新たな取捨選択を突きつけます。この選別眼こそが、どのシーンを真に訓練・検証プロセスへ投入すべきかを決定づけるのです。
では、どう選別するのか?
それは**「経験」に頼る**しかありません。
百度の発表によると、同社の自動運転事業はすでに世界28都市をカバーし、累計提供サービス回数は2,300万回を超え、総走行距離は3億5,000万kmを突破、そのうち完全無人走行距離は2億4,000万kmを超えています。
3億5,000万kmと言われてもピンとこないかもしれませんが、時速300kmの高速鉄道がノンストップで133年間走り続けてようやく達成できる距離です。
これは百度の自動運転車が10年をかけて蓄積してきたデータであり、各地の道路環境、交通マナー、そして長年の運行を通じて遭遇した膨大なインタラクションの経験が凝縮されています。
百度地図が長年蓄積してきた道路・地理情報もまた、各地域に応じた仮想シナリオを構築するための強固な基盤となっています。
フリート規模の拡大に伴い、これらのリアルな交通経験は継続的に世界モデルへ注入され、フィルタリング、整理、推論を経て、より多くの訓練・検証タスクへと変換されます。
同一の実走行データに基づき、開発者は自車の速度、周囲の交通流、道路条件などを自在に変更し、異なる状況下で走行システムがどう対応するかを観察できます。反復的な訓練と検証を経て、アップデートされた走行モデルが再び実際の運行に投入されます。そしてフリートが新たな都市へ展開することで、過去に遭遇したことのない未知の状況が再びデータとしてフィードバックされます。
これにより、かつて「たった一度きり」しか起きなかった交通体験が、繰り返し研究され、持続的に活用される価値を持つ資産へと変わるのです。
実運行のデータが蓄積されるほどモデルはより上質な学習素材を獲得し、運転能力が向上すればより迅速な展開が可能となり、データソースがさらに拡大します。
運行実績が深まるほどモデルが得られる有効な訓練素材は増加し、世界モデルの能力が向上すれば走行システムのイテレーション効率が高まり、実際の運行規模の拡大を後押しします。
規模とモデル能力が相互に加速し合う**「スケーリング則(Scaling Law)」**の成長ロジックが、ここに立ち現れます。百度が10年以上にわたり培ってきた自動運転の蓄積は、世界モデルの時代を迎えて新たな価値を発揮し始めているのです。
なぜなら、世界中で新世代のエンドツーエンド走行モデルを数百台規模の完全無人運行へ真に到達させているのは、百度とテスラの2社しか存在しないからです。
百度にとって、ApolloWorldの合流は、このリアルな運用エコシステムが仮想トレーニングの経験を持続的に蓄積する能力を獲得したことを意味し、次なる技術革新において**「活用し続けられるリソース」**となりました。
そして、規模の優位性がもたらす最初の変化は、**「エリア拡大のスピード(拡張効率)」**です。
世界モデルによって既存の経験をより多くの地域へ横展開できるようになれば、新しい都市ごとにゼロから検証をやり直す必要がなくなります。これにより自動運転は、かつての一都市ずつ地道に開拓していく過酷なアプローチから脱却し、より高効率なスケールアップ段階へシフトする契機を得ました。
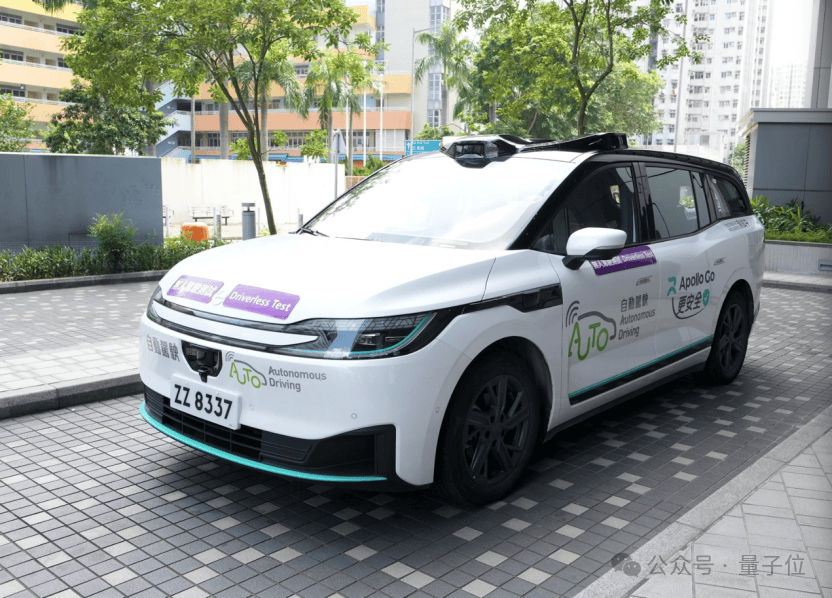
世界モデルが既存のノウハウを幅広いエリアに還元し、テストの一部を前もってクラウドへ移行することで、新都市への展開時における手探りの試行錯誤を大幅に削減できます。
技術の進化スピードがそのまま都市開拓のスピードへと直結すれば、それは一企業の開発効率にとどまらず、自動運転産業全体の拡大ペースを塗り替えることになります。
資本市場における関連技術や産業力への注目度も、加熱の一途をたどっています。
今年2月、Waymoは160億ドルの資金調達を完了し、評価額は1,260億ドルに達しました。その後、Waymo World Modelを発表しています。9月には、AMDがフェイフェイ・リー教授の創業したWorld Labsを約82億ドルの全株式取引で買収することを発表しました。
一方は大規模な自動運転の運行実績を誇り、もう一方はAIによる物理世界の理解、生成、シミュレーションに特化しています。両者のディールはビジネスのアプローチこそ異なりますが、AIが物理世界へ浸透していく産業的価値を如実に反映しています。
時代を画する真のブレイクスルーとは、単に新技術が登場することにとどまらず、業界全体の発展のあり方を根本から変革することにあります。
iPhoneがスマートフォンを再定義し、GPTがAIアプリケーションを一変させたように。自動運転における同様の分岐点は、運転能力がより高効率に移植・複製され、急増する都市での大規模運用を支えられるようになった瞬間に訪れるはずです。
世界モデルが切り拓くポテンシャルは、自動運転により具体的で強固な技術基盤を提供し、自動運転業界が待ち望んだ**「産業のパラダイムシフトの瞬間」**を引き寄せるでしょう。
その時、公道で10年以上にわたり積み上げてきたデータ資産は、単なる過去の走行実績にとどまらず、次の指数関数的成長を切り拓く起点となるはずです。
自動運転の新たな産業変革の波が、今まさに起ころうとしています。百度はその最前線に立ち、変革を前進させる強力なドライバーとなっています。
著作権所有。無断での転載および使用を禁じます。違反した場合は法的責任を追及します。
](https://www.qbitai.com/2026/11/507647.html#)
- 智己LS8 BEVモデルの舞台裏:シャシー開発に8年、大手2社とバッテリー共同開発2026-11-03
- 車を買えば生涯AI付き?智己LS8 BEVが25万元から!全車バイワイヤシャシー&CATL製バッテリー標準装備2026-10-30
- 24万元から販売開始!Li Autoがi6を再設計、李想CEO「世界的なベストセラーを目指す」2026-10-29
- 売上ゼロで評価額200億ドル、身体性AI版OpenAIがさらに10億ドル調達2026-10-28
QRコードをスキャンしてモーメンツでシェア
関連記事
百度Apolloが「西部自動運転オープン検証基地」建設プロジェクトを落札
頼可 2020-03-19
Jiyueオーナーのスマートドライビングと地図をバックアップ、百度が公式回答
また一つ新興勢力が崩壊
ジェシカ 2024-12-16
Apollo Goが1日1万件を達成、第6世代車両をまもなく投入へ!李彦宏CEO「Robotaxiは通勤の第一選択肢になりつつある」
累計注文数が700万件を突破
一凡 2024-08-24
Apollo Goがいよいよ世界進出へ
中国国内のRobotaxiサービス提供実績は700万件超
一凡 2024-10-11
車載センサー不要でL4自動運転が可能に?清華大学と百度が世界初の路側センサー特化型自動運転ソリューションを共同発表
インフラ側へのストレステスト
魚羊 2021-05-14
百度Apollo:CTOクラスの自動運転エキスパートは引く手あまたではない、うちには100人近くいる
人材メカニズムにも「自動運転」
賈浩楠 2022-03-08
人気記事
トップの座は譲らない!AGIBOTのデュアルモデルが複数ランキングを席巻 2026-10-30
人工知能の新たなトレンドを追い、テック業界の新境地を報道する
量子位 QbitAI All Rights Reserved ©北京極客夥伴科技有限公司 京ICP備17005886号-1