
ロボット同士が互いの「先生」になる
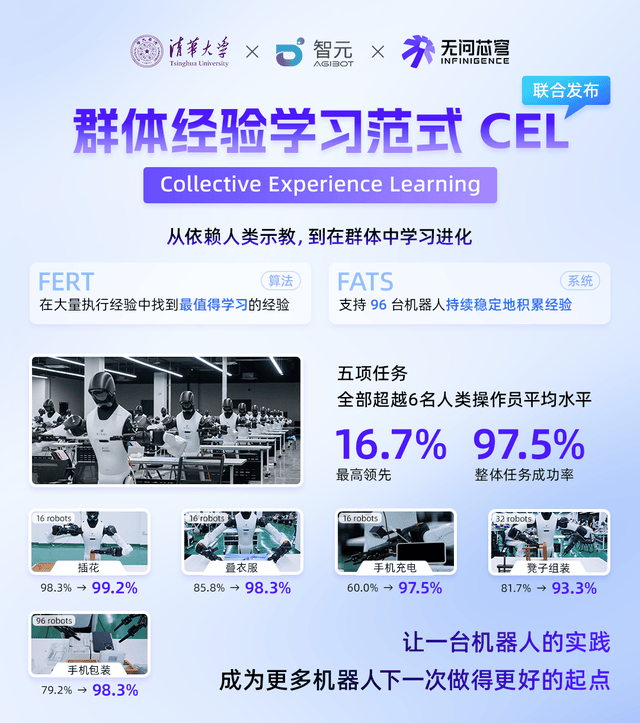
清華大学、無問芯穹(Infinigence AI)、智元(AgiBot)は先頃、共同で「集団経験学習(Collective Experience Learning、以下 CEL)」という新たなパラダイムを提案し、実機96台で構成されるロボット群において大規模な実証実験を完了しました。 CEL により、ロボットは人間のデモンストレーションのみに依存して学習する状態から脱却し、集団内の他のロボットの成功体験からも学べるようになります。1台のロボットがタスク実行中に問題に直面した際、仲間の過去の経験から解決策を検索し、自らの能力を継続的にアップデートすることが可能です。経験を共有・蓄積することで、ロボット群は継続的な実践を通じて共に進化できるようになり、エンボディドAI(身体性AI)ロボットの自律的な進化と大規模な社会実装を加速させる全く新しい技術経路を切り拓きました。
1. ロボット同士が互いの「先生」に——ロボットの大規模展開に向けた新たなアプローチ
エンボディドAIが実験室から現実の物理世界へと徐々に移行するにつれ、ロボットが直面する作業環境はますます複雑化しています。優れた汎化性能を獲得させるための鍵は、現実世界におけるインタラクション経験の継続的な蓄積にあります。しかし、現在の業界における主流のアプローチは、依然として人間によるティーチング(教示)に大きく依存しています。専門スタッフが動作の実演を何度も繰り返すか、ロボットがエラーを起こした後に人間が介入して一つひとつ修正するかのどちらかです。
この手法には避けて通れない大きなボトルネックが存在します。ロボットは何百台、何千台と迅速に一括導入できますが、経験豊富な熟練オペレーターは希少なリソースであり、同時に供給を増やすことはできません。この需給ギャップが、エンボディドAIの大規模な実装における大きな足かせとなっていました。
CEL の中核となるアイデアは、ロボットの「学習対象」を変えることです。人間中心のティーチングモデルから脱却し、ロボット同士が「仲間から学び合う」モデルへとシフトさせます。単一のロボットが試行錯誤の中で培った有効な経験は、ロボット群全体が即座に共有・再利用できる集合資産として蓄積されます。これにより、ロボットは人間のティーチングを受動的に待つことなく、集団が継続的に蓄積する経験プールに基づいて自律的に進化できるようになります。
群(クラスター)の規模が拡大するにつれて、蓄積される経験のデータベースはより豊かになり、統一された学習メカニズムと連携して制御ポリシーを継続的に最適化することで、ロボット群は「使えば使うほど強くなり、作業すればするほど賢くなる」という好循環の進化サイクルを実現します。
2. 100台近いロボットが「チームで学習」、タスク成功率は人間の平均を全面的に凌駕
実環境における厳格なベンチマークテストにより、CEL の有効性が実証されました。
実証実験は、家庭向けサービスと産業向け製造という2つの典型的なシナリオを対象とし、生け花、服の折りたたみ、スマートフォンの充電、椅子の組み立て、スマートフォンの梱包という5つの複雑なタスクで実施されました。テスト結果は極めて優れており、事前トレーニングに参加していない2台のロボットが、累計600回のテストでわずか15回しか失敗せず、全体の成功率は97.5%に達しました。さらに、5つのタスクすべての成功率が、プロの熟練オペレーター6名の平均パフォーマンスを完全に上回りました。
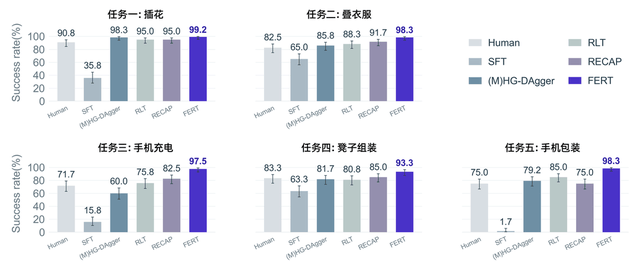
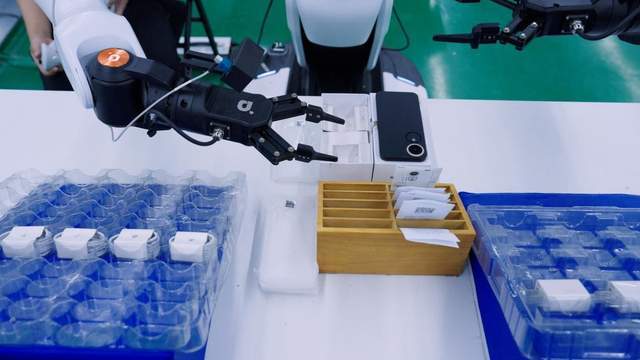
その中でも「スマートフォンの梱包」は、多数の長期ステップを含む複雑な産業用組み立てタスクです。集団経験学習による最適化を経た後、このタスクにおけるロボットの成功率は79.2%から98.3%へと急上昇し、120回連続のテストでわずか2回しかミスが発生しませんでした。これは、CEL に基づいて獲得した制御ポリシーが、複雑な長期タスクに適用できるだけでなく、極めて高い産業レベルの安定性を備えていることを十分に裏付けています。
実験ではさらに、「群の規模が大きくなるほど能力の進化が加速する」というスケーリング効果(Scaling 効果)も確認されました。トレーニングに参加するロボットの規模を16台から96台に拡大したところ、タスクの総合成功率は86.7%から98.3%へと同時に向上しました。この結果は、同じ物理的トレーニング期間内であれば、群を構成するノード規模が大きいほど、集約される高品質な実環境インタラクションの経験が豊富になり、それがアルゴリズム側の学習メリットへと継続的に転換され、集団全体の知能レベルを加速的に向上させられることを示しています。
3. 柔軟でフォールトトレラントなシステムを基盤に、ロボットの継続的学習ループを確立
CEL の実用化は、「基盤システムのプラットフォーム」と「上位アルゴリズムの革新」という両輪の連携によって推進されています。
システム面では、研究チームは大規模強化学習トレーニングのオープンソースフレームワーク「RLinf」をベースに、「耐障害性非同期トレーニングシステム(Fault-tolerant Asynchronous Training System、FATS)」を構築しました。これにより、100台近い実機ロボットが現実環境下で安定的かつ継続的に協調トレーニングを行える環境を実現しています。 本システムは、実機ロボットと計算リソースを一元的にスケジューリングします。個々のロボットはタスク完了後、他のノードの同期を待つことなく自身の動作軌跡と経験データを即座に送信でき、クラウド側のトレーニングシステムは増分データに基づいて随時ポリシーモデルを最適化できます。同時に、実環境で頻発するネットワークのジッター、ノードのオフライン化、ハードウェア障害などの不確実性に対しても、システムは高度に堅牢なフォールトトレランス機構を備えており、一部のデバイスが偶発的にオフラインになっても、クラスター全体は中断することなく安定稼働を維持します。 96台規模の実証テストでは、クラスター全体で累計9,834サイクルの作業経験を収集し、その間に22台のロボットで計30回の異常が発生したものの、障害によるマシンタイムの損失は総稼働時間のわずか1.3%にとどまりました。これは、大規模な実世界の物理インタラクション環境におけるシステムの工学的堅牢性を強力に裏付けています。
アルゴリズム面では、研究チームは「失敗主導型経験検索・ファインチューニングアルゴリズム(Failure-guided Experience Retrieval and Tuning、FERT)」を提案し、ロボットがチューニングすべき方向を正確に特定できるようにしました。 従来の操作タスクでは、1回の動作軌跡に数分を要し、数千もの離散的な動作ステップが含まれることが多いのに対し、エンド評価のフィードバックは通常、単純な2値シグナル(成功/失敗)のみでスパース(疎)であるため、情報密度が極めて低く、決定的な動作の欠陥を正確に特定することが困難でした。FERT アルゴリズムは、これら2種類のデータの価値ループを両立させます。 すなわち、成功経験からは「最適なパターン」を抽出し、失敗サンプルからは「根本原因」を分析します。ロボットのタスク実行が滞った際、アルゴリズムは現在のコンテキストに基づき、過去の成功経験プールから信頼度の高い有効な動作軌跡を素早く検索し、それをアンカーとしてポリシーを集中的にファインチューニングすることで、能力の緻密なイテレーションを実現します。
4. 産学連携の深化により、エンボディドAIの大規模展開への新たな道を切り拓く
エンボディドAIの産業実装に向けた本質は、単にロボットに「単一のスキルを習得させる」ことだけにとどまりません。清華大学、無問芯穹、智元が今回共同で提案した集団経験学習のパラダイムは、「単体ロボットの局所的な最適化」から「集団知能の継続的な進化」へと歩みを進める全く新しいアプローチを切り拓きました。
この成果の価値は、単なる技術的ブレークスルーにとどまりません。
第一に、エンボディドAIの普及を長年阻んできた「人的ティーチングのボトルネック」を効果的に打破しました。これまでロボットの汎化や高度化は、熟練オペレーターによる長期的な実演や修正に過度に依存しており、人員リソースの供給スピードは生産設備の大規模な拡張スピードに到底追いつきませんでした。CEL はロボット同士が互いに経験を学び合うメカニズムを確立することで、この苦境を根本から覆しました。クラスターの規模が大きくなるほど経験の蓄積は厚くなり、イテレーションの効率も向上するため、「人手不足の課題」を「使えば使うほど強くなる規模のメリット」へと見事に転換しました。
第二に、この成果は産学のディープな協調による模範的な実践事例でもあります。清華大学が最先端の理論メカニズムを解明し、無問芯穹が高性能なAIインフラ基盤を強固にし、智元が最先端のロボット本体プラットフォームとリアルな産業シナリオを提供する——この三者の連携によって、「学術論文から生産現場への実用化」の間にあるギャップが埋まり、トップレベルのアルゴリズムが真の意味で物理世界の土壌に根を下ろすこととなりました。
この成果は、単一のアルゴリズムアーキテクチャを実証しただけでなく、「実環境で経験を創出 → 集団学習で能力を蓄積 → 大規模展開で現場へ還元」という持続的なループを確立しました。この技術パイプラインの成熟は、今後より多くの製造業やサービス業の現場に対して、再現性のある進化モデルを提供することになるでしょう。
ロボットが孤立して作業する単なる実行端末ではなく、互いに師友となり協調して進化する知能集団へと変貌を遂げるとき、大規模展開はアルゴリズムの実装におけるゴールではなく、知能集団が自律的に進化するための新たなスタート地点となります。これはロボットの学習パラダイムにおける劇的な転換を意味し、エンボディドAIが技術検証から産業規模での本格普及へと飛躍するための実質的な突破口を開くものです。