
ロボットにも人事評価(KPI)をつける時代?智元がフィジカルAIの新単位「Worken」を発表
働くロボットの人事評価を行う――そんな新しい時代が幕を開けました。
今年の「イノベーションデー」において、智元(Agibot)の共同創業者兼プレジデント兼CTOである彭志輝(稚暉君)氏は、ロボットの有効なインテリジェント作業時間を測るフィジカルAIの新たな測定単位「Worken」を発表しました。
智元はさらに、Workenに基づいたパフォーマンス算出式を定義しています。
Worken = 稼働ロボット数 × 自律稼働時間 × アウトプット効率比
稼働ロボット数は導入規模を、自律稼働時間はロボットが人間の介入なしに作業を継続できる度合いを、アウトプット効率比は実作業の生産効率を示します。これにより、ロボットの実世界における作業実績に明確な定量評価基準が与えられることになります。
もっとも、智元の狙いは単なる評価基準の策定にとどまりません。
ロボットがいかに真の価値を生み出すかという課題に対し、智元は今回のイノベーションデーで、AIモデルからハードウェア本体、オペレーティングシステム(OS)に至る一連の技術的ブレークスルーを発表。運動、作業、インタラクションといったエンボディドAI(身体性AI)の中核能力を包括的に強化しました。
新たなAIモデルとしては、エンボディド基盤モデル「GO-3 Preview」がエンボディドAIのベンチマーク3種で首位を獲得。マルチモーダル対話大規模モデル「WITA-OMNI」も4つの権威あるベンチマークでトップに立ちました。
イベント後のインタビューで彭志輝氏は、「1万台の出荷は製造業としての勝利にすぎません。1万台が現場で実際に稼働して初めて、フィジカルAIの勝利と言えるのです」と語っています。
ロボットに安定した成果を出し続けさせるには、計算式を定義するだけでは不十分です。今回発表された新モデル、新ハードウェア、新OSは、Workenの社会実装を支える統合的な技術エコシステムを描き出しています。
モデルから本体まで:智元は何を発表したのか?
今回のイノベーションデーで智元は、次世代エンボディド基盤モデル「GO-3 Preview」と、フルモーダル・エンドツーエンド対話大規模モデル「WITA-OMNI」を発表しました。
両モデルは、ロボット作業の中核となる2大能力をそれぞれ担っています。
- GO-3 Preview:作業知能(タスクインテリジェンス)に特化し、タスクの理解、動作生成、精密なマニピュレーションを実現。
- WITA-OMNI:インタラクション知能に特化し、人間の意図理解と応答を担い、現実空間で音声・表情・身振りを交えた自然なコミュニケーションを展開。
これらに加え、智元は運動知能、ハードウェアアーキテクチャ、OSの全面的なアップグレードも推進しています。
モデルが知能の上限を引き上げ、ハードウェア本体とOSがそれらを統合・協調させ、現場への実導入が実用性を検証する――これが、インタラクション、運動、作業という3つの知能を連携させる智元の「三智」クローズドループ戦略です。
作業知能(タスクインテリジェンス)
作業知能の分野では、エンボディド基盤モデル「GO-3 Preview」が、RoboDojo、RoboTwin、RoboColiseumという3つの主要なエンボディドAIベンチマークすべてで首位を獲得し、見事3冠を達成しました。
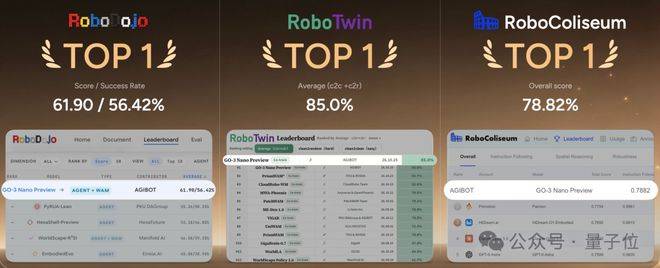
GO-3 Previewは、エンボディドネイティブアーキテクチャ「WRAM」(World Reasoning Action Model)を採用し、タスク理解、論理的推論、将来状態の予測、動作生成の各能力を統合しています。
精密な作業を行う際、ロボットはタスク目標の理解や軌道計画だけでなく、自身の動作が引き起こす物理的な状態変化を先読みする必要があります。WRAMはこれらを単一の学習フレームワークに統合することで、複雑なタスクへの適応力を大幅に引き上げました。
事前学習においては、モデルとデータの共同スケーリングにより、GO-3 Previewは優れたタスク転移能力と高度なスキルの適応力を発揮し、ゼロショット(Zero-Shot)やフューショット(Few-Shot)タスクにおいて際立った汎化性能を示しています。
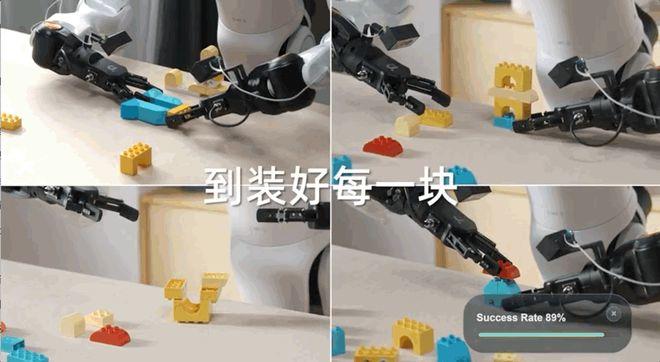
会場のデモでは、GO-3 Previewを搭載したロボットが微調整(ファインチューニング)を経て、レゴパーツの把持、位置合わせ、はめ込みといった高精度な作業をスムーズに実行し、エージェントによる自律的なタスク編成によって組み立てを完遂しました。
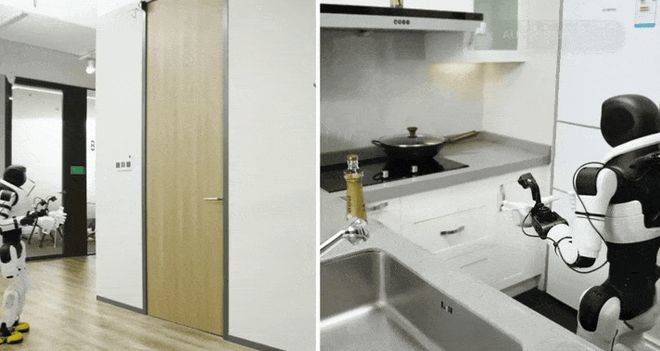
さらに本モデルは、ハードウェアを跨いだクロスボディ転移(Cross-embodiment Transfer)にも対応しています。二足歩行ヒューマノイドロボット「X2」に切り替えた環境でも、両手を使ったドアの開閉や、膝をついて床の物を拾い上げるような複雑な動作を問題なく成功させました。
しかし、コントロールされた実験室環境とは異なり、現実環境における物体の配置や空間レイアウトは千差万別です。事前学習だけであらゆる実作業環境を網羅することは困難です。
そこで智元は、事後学習(ポストトレーニング)システム「Genie Evolver」を構築。100台以上の実機、物理シミュレーション環境、世界モデルを高度に融合させ、ロボット向けの高精度な「実践トレーニング環境」を実現しました。
ロボットが実際の生産ラインに配備された後は、エンボディド・エージェントフレームワーク「Genie Master」がタスク計画と異常状態からの復旧を担い、現場で生じた外乱やエラーを再利用可能な運用ノウハウとして蓄積していきます。
汎用的な事前学習から、シミュレーションと実機を組み合わせた事後学習、そして現場ノウハウの蓄積まで――この一連のクローズドループこそが、エンボディドロボットを従来の自動化設備と決定的に差別化する要素となっています。
インタラクション知能
GO-3が「いかに効率的に作業するか」に焦点を当てているのに対し、WITA-OMNIは「いかに人間と自然に対話するか」に特化しています。
最新の対話大規模モデルであるWITA-OMNIは、Daily-Omni、TimeLens-Bench、EmbSpatialBench、MMAUという4つの権威あるベンチマークにおいて首位を獲得しました。
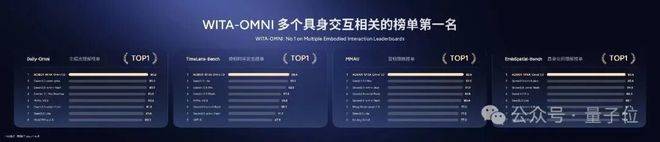
WITA-OMNIは、入力された音声・視覚・テキスト信号と、出力する音声・表情・身体動作を単一のモデル内で統合的にモデリングします。これにより、ロボットは「聞き、見、話し、動く」ことを同時にこなす立体的なインタラクション能力を獲得しました。
ホテルや観光地などの開かれた公共空間は騒がしく環境変化も激しいため、ロボットには「誰が自分に話しかけているのか」「相手の発言が完結したか」「いつ発言に入るべきか」を的確に見極める能力が求められます。
注目すべきは、WITA-OMNIが従来のウェイクワード(起動ワード)を廃止した点です。
本モデルは、**音源の方向、声紋の特徴、顔の向き、口元の動きを総合して対話相手を特定し、視線の停留点や声のトーンを組み合わせることで適切な対話タイミングを正確に捉えます。**ロボットが運搬や作業中であっても、並行してスムーズな対話が可能です。
システムアーキテクチャには、ファスト&スローの協調型デュアルシステム設計が採用されています。
- フォアグラウンド(Interaction Engine):ミリ秒単位の即時知覚と発話応答を担当。
- バックグラウンド(Background Agent):高度な推論、長期的なタスク計画、ツールの呼び出し、複雑なタスクの分解を担当。
難度の高い質問を受けた際も、バックグラウンドで思考処理を走らせながら、フォアグラウンドで会話を途切れさせず進捗をリアルタイムに共有できます。ユーザーはその間にいつでも割り込み、追加の要望を伝えたり指示を修正したりできます。
会場のデモでは、智元のパートナー兼プレジデントで対話事業を統括する熊彦氏による立て続けの質問に対し、WITA-OMNIを搭載したロボットが見事に即答。「智元で一番のイケメンは誰?」という問いにもウィットに富んだ受け答えを披露しました。
公式発表によると、WITA-OMNIの平均応答レイテンシは約600ミリ秒、最速レスポンスは約400ミリ秒まで短縮されており、人間の日常会話とほぼ同等のテンポを実現しています。
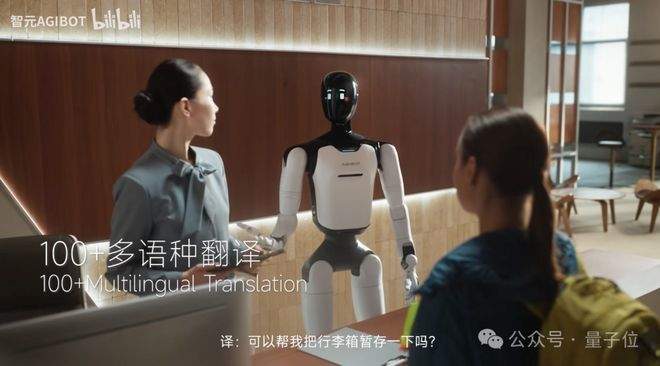
多言語対応の面では、100以上の言語や各種方言のリスニング・理解に対応し、29言語および7つの方言での発話出力をサポート。ネットワーク接続のないオフライン環境でもローカルで対話可能です。
もう一つの特徴がIntelligent FaceUIです。
「ピタゴラスの定理を説明して」といった抽象的・概念的な質問に対し、ロボットは顔面のディスプレイに動的なグラフや図解をリアルタイム表示できます。音声のみの案内に比べ、図解を交えることで情報の直感的な伝達効率が飛躍的に向上します。
智元は、2026年12月までに中国国内の全シナリオ展開を完了し、2027年1月にヨーロッパ向け海外版を投入、同年3月にはグローバルでの本格展開を予定しています。
運動知能(モーションインテリジェンス)
作業知能とインタラクション知能に加え、運動制御能力の進化もロボットの社会実装に不可欠な基盤です。
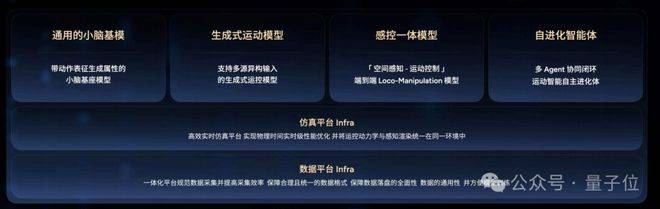
今回発表された汎用モーションインテリジェンスフレームワーク「AGILE」は、環境センシング、地形理解、全身の協調制御、上下肢の連携操作を単一の「知覚-制御クローズドループ」へと統合しました。
自己進化型アーキテクチャの導入により、基礎運動性能は従来のオープンループ制御から、自律適応力を備えた空間移動インテリジェンスへと進化。複雑で非構造化された環境への導入要件を満たせるようになりました。
歩行者や搬送車の往来、複数人での共同作業、偶発的な接触などの突発的な状況下でも、環境の外乱に応じてリアルタイムに姿勢や経路を補正し、作業テンポと本質安全の両立を図ります。
新アーキテクチャと新ハードウェア
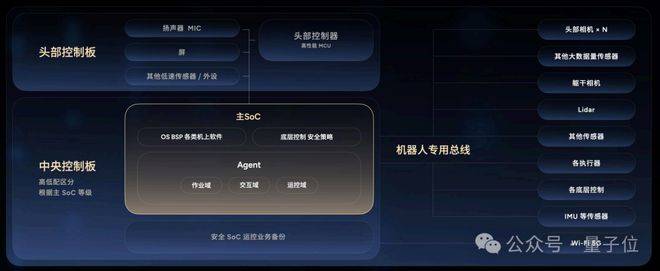
業界の初期フェーズでは単一の知能モジュールに特化した設計が多く、その後も運動・対話・作業の各制御ロジックを独立した基板で稼働させる「三智分離」が主流でした。
これに対し、智元は第3世代ハードウェアアーキテクチャ「AHA3」を発表。運動、対話、作業という3つの知能コアを単一のコンピューティング・制御プラットフォームへと統合しました。
AHA3は単一の高性能SoCによる統合リソーススケジューリングを通じて「三智合一」を実現。公式データによると、コア計算ユニットの物理サイズは50%縮小し、システム全体の応答速度は90%向上しています。
インテリジェントなアルゴリズムの真価は、高い信頼性を持つハードウェアの物理的な実行力があってこそ発揮されます。
智元は本発表会で、重作業シナリオ向けの産業安全規格対応エンボディドロボット「精霊G2 Max(Genie G2 Max)」を披露しました。
同機は片腕20kg、両腕ピーク時50kgの可搬重量を備え、7自由度の力覚制御アームを搭載。産業グレードの安全保護機構とデュアルバッテリーのホットスワップ機構を備え、高負荷かつ長時間の連続稼働ニーズに万全の体制で応えます。
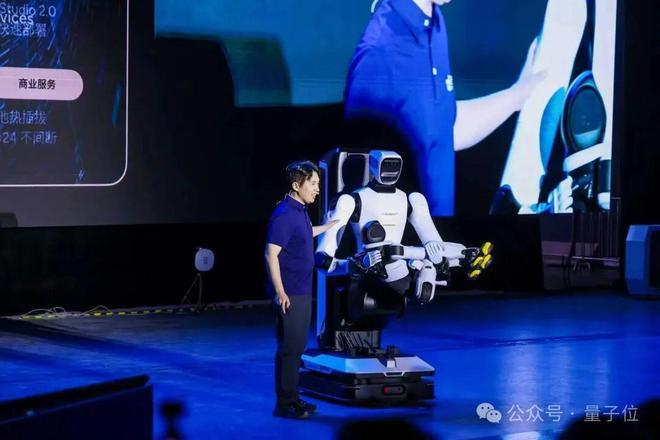
さらに、世界初となる関節埋め込み型液冷システムや次世代の多指ハンド(デクスタラスハンド)も同時に発表され、キーとなるアクチュエータやコアハードウェアの信頼性を一段と盤石なものにしています。
エンボディドネイティブOSによるハード・ソフトの統合スケジューリング
アルゴリズムや機械本体の複雑性が増すにつれ、ヘテロジニアスなハードウェア、低レイヤドライバ、上位のAIアプリケーションをいかに効率的に連携させるかが、実用化に向けた最大の課題となっています。
その解として智元が提示したのが、エンボディドAIネイティブOS「霊渠OS 1.0(Lingqu OS 1.0)」です。
ビルド、デプロイ、ランタイムまでのライフサイクル全体をカバーする本OSは、ハードウェアの接続やデバイス抽象化を標準化しつつ、運動・作業・対話の各知能へ統一された実行環境を提供。すでに量産機での産業グレード検証を完了しています。
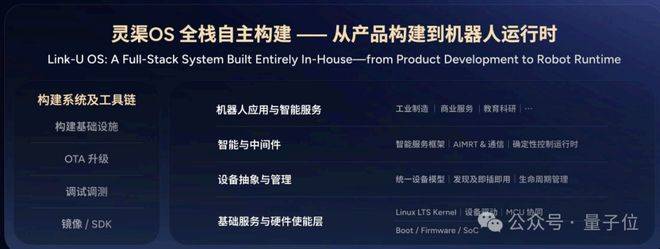
智元によると、霊渠OSがまず解決に取り組んだのは、多様なハードウェアへのエコシステム適合という課題でした。
標準化されたハードウェア抽象化フレームワークにより、15カテゴリ・100種以上のセンサーやアクチュエータのプラグアンドプレイに対応。業界で主流の各種ヘテロジニアス演算プラットフォームとも幅広く互換性を保ち、ハードウェアの個別対応にかかる開発コストを大幅に削減します。
もう一つのブレークスルーは、システムの強固なリアルタイム性です。
高周波の運動制御を扱うOSには、スループットの効率性だけでなく、ジッター(遅延のばらつき)を極限まで抑えた確定的なレイテンシが求められます。
霊渠OSはフルスタックで確定的なレイテンシの徹底最適化を実施し、1000Hzの高周波リアルタイムタスク負荷下において、エンドツーエンドの遅延ジッターを4マイクロ秒以内に抑え込みました。
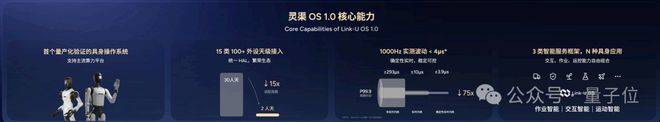
また、霊渠OSは標準化されたインテリジェントサービスフレームワークを提供し、主要な大規模モデル推論エンジンに対応するだけでなく、代表的なシステムサービスを再利用可能なコンポーネント(Skill)としてパッケージ化しています。開発者はパッケージ化されたSkillを呼び出すだけで、低レイヤのドライバコードを意識することなく、上位のエンボディドアプリケーションを迅速に構築できます。
エコシステム構築に向け、智元は霊渠OS 1.0の全面オープンソース化を発表しました。
今年の年末に霊渠OS 1.0を正式にオープンソース化し、プロジェクトをオープンアトム財団(OpenAtom Foundation)に寄贈する予定です。量産実績を持つ2億行のコアコードと5,000以上のエコシステムソフトウェアパッケージ、エンドツーエンドのビルドツールチェーンが公開され、主要なエンボディドAI向けオープンソースコンポーネントもあらかじめ統合されます。
スペックからKPIへ:産業現場におけるロボットの実績
技術アーキテクチャがどれほど洗練されていようと、最終的な評価基準は生産現場におけるロボットの長期的な実用性です。
現在、智元のロボットは工業製造、商業・小売、観光・サービスといった多彩な現場で大規模な実証運用を進めており、分野ごとに求められる指標も異なります。
工業製造分野では、作業精度、タクトタイム、連続稼働時の安定性が重要な指標となります。
智元は、大手家電ODMメーカーの龍旗科技(Longcheer)と協業し、エンボディドAIが工程全般をカバーする世界初の3Cエレクトロニクス生産ラインを構築しました。同ラインは2026年3月に量産稼働を開始し、今回のイノベーションデー時点で7か月以上の連続安定稼働を達成しています。
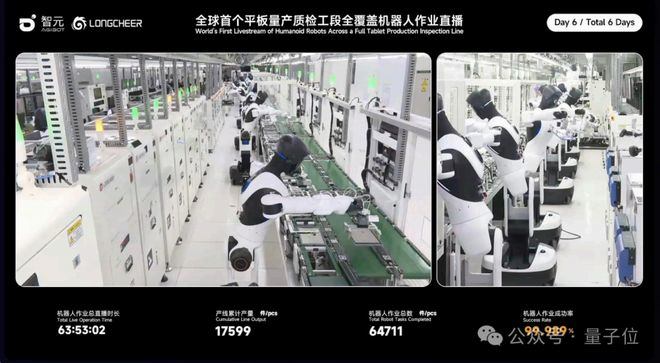
直近に実施された6日間の全ライン公開ライブ配信では、導入されたロボットが累計6万4,824回のアセンブリ作業を実施し、1万7,625台のタブレット端末を製造。ステーション単体の作業成功率は99.99%に達しました。1台あたりの平均作業タクトタイムは22秒で、熟練工の効率にほぼ肩を並べています。
商業・小売分野では、複数ターンの対話における意図理解と、定型化されていないやり取りへの対応力が問われます。
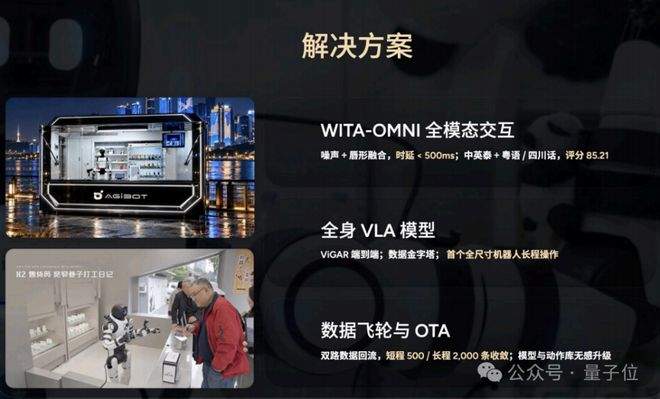
キッチン用品大手・愛仕達(ASD)のスマート店舗では、100台のロボット「霊犀X2(Lingxi X2)」が接客スタッフとして稼働し、わずか3日間で累計223万元(約4,600万円相当)の売上創出に貢献しました。
観光・サービス分野では、密集する人流、騒音、多言語混在の環境に対応しつつ、日中の高負荷な連続稼働を維持することが求められます。
横琴長隆宇宙船パーク(Chimelong Spaceship)では、現在約500台のロボットが常態的に配備され、100カ所以上のポイントで案内、解説、インタラクティブショーを担当。国慶節の大型連休中には1日あたり約1万人の来園者に対応しました。「鯨奇世界(ホエールワンダー)」エリアのロボットにはWITA-OMNIがフル搭載されており、来園者の質問に合わせて図解画面をリアルタイム生成・表示しています。
メインフォーラムで公開された10月の「Worken運用ダッシュボード」には、龍旗科技の製造ライン、広州地下鉄のターミナル駅、長隆のリゾートエリア、愛仕達のスマート店舗におけるリアルタイム作業データが集約されていました。
かつての「デモ先行」による急成長期を経て、エンボディドAI業界は導入規模、人間の介入なしで動く有効稼働時間、良品生産率といった多角的な観点から、明確で実用的な定量評価システムを手に入れつつあります。
Workenは、そうした産業指標の確立に向けた先駆的な試みの一つです。
LLM(大規模言語モデル)において「Token」が計算負荷、モデルスループット、商用課金の基礎単位として定着したように、WorkenもフィジカルAIの領域において実際の生産性に根ざしたビジネス基準を築こうとしています。それは業界の競争軸を、単なる技術デモやコンセプトの誇示から、「現実の現場でどれだけ安定して生産価値を生み出し続けられるか」という本質へと回帰させるものです。
智元が今回打ち出した新モデル、新ハードウェア、ネイティブOSに及ぶ全面的な進化は、本質的にこの「Worken」という中核基準に直結しており、エンボディドAIの技術的恩恵を最も効率よく実作業工時へと変換することを目指しています。
長期的な基礎研究の重要性は言うまでもありませんし、すべての先進的な試みが即座に作業工時へ直結する必要はありません。しかし、エンボディドAIというマラソンの勝敗を決するのは、実際の作業現場において長期的、安定的、かつ継続的に生産力を発揮し続けられる総合力にほかなりません。