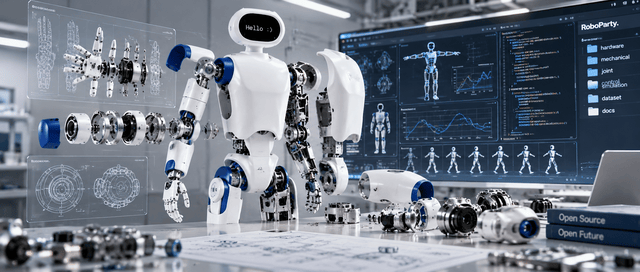
ヒューマノイドロボットの全設計図がオープンソース化!関節からアルゴリズムまで、ダウンロードして自作可能に
あるヒューマノイドロボット企業が、技術のブラックボックスを根本から完全に解体しようとしている。
ヒューマノイドロボットのオープンソース化は決して容易ではない。機械構造や電気システムから、関節制御、運動アルゴリズムに至るまで、ハードウェアとソフトウェアが幾重にも連動しているからだ。これまで一部のロボットが「オープンソース」を謳っていても、開発者が手に入れられるのはSDK一式やいくつかのAPI、あるいは局所的なアルゴリズムコード程度にとどまることが多かった。
関節制御を変更したいと思っても手の施しようがない。機械構造を調整したいと思っても設計図が手に入らない。自前で訓練したモデルを実機にデプロイしようとしても、低レイヤーのインターフェースが障害となって立ちはだかる。
そして今、ヒューマノイドロボットのオープンソース化は、ハードウェアの最深部へと踏み込み始めている。
今回立ち上がったのは RoboParty だ。先日、RoboPartyは**フルスタックオープンソース・ヒューマノイドロボット「RP1」**を正式に発表した。
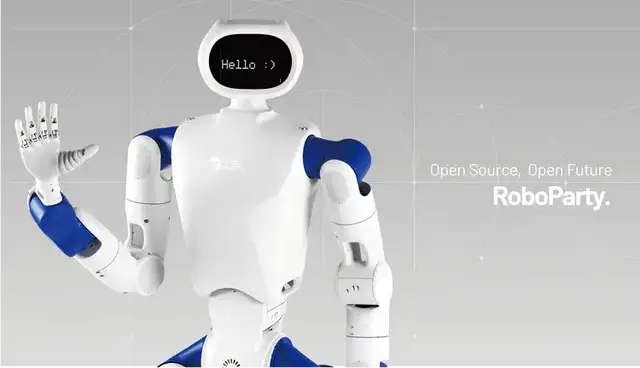
機械設計図、電気システム、独自開発の関節から、低レイヤー制御、シミュレーション、訓練、デプロイに至るまで、RoboPartyはヒューマノイドロボットにおけるハードウェアからソフトウェアまでの開発プロセス全体を開発者に完全公開しようとしている。これこそが、単にSDKや一部のアルゴリズムコードを公開するだけにとどまらない、「フルスタックオープンソース」の最大の違いだ。
開発者はロボットの既存機能を直接呼び出せるだけでなく、低レイヤーに深く入り込んで運動メカニズムを探求し、自ら再構築や改修を行うことさえ可能になる。
RP1 本体の運動性能も見どころが多い:
身長135cm、24〜30自由度の多彩な本体構成を備え、教育・研究、データ収集、案内、エンタメなど多様なユースケースに柔軟に適応する。現時点でRP1は、連続歩行、人体の動作追従、外乱からの回復、転倒からの素早い起き上がりなど、実機による一連の高度な運動性能を実証している。
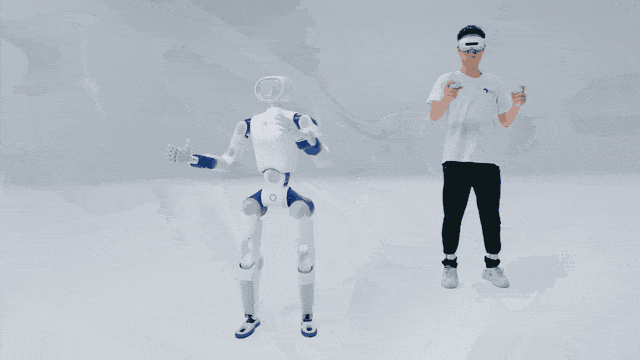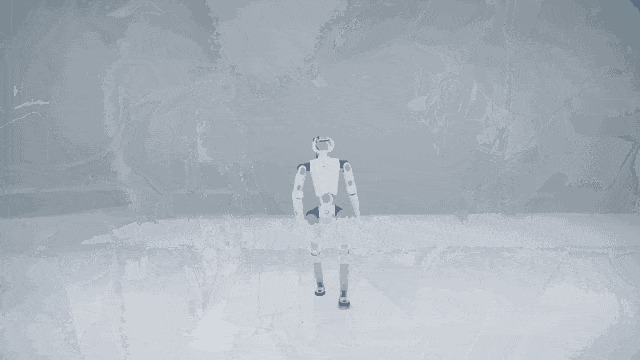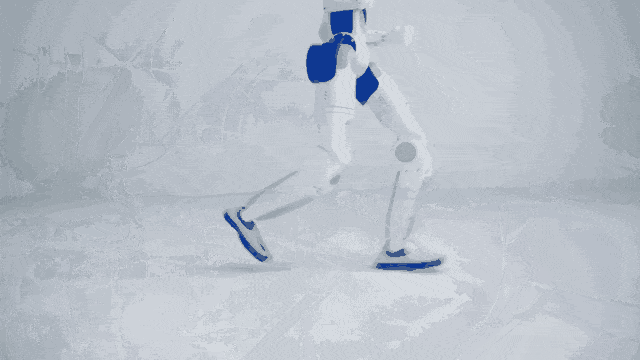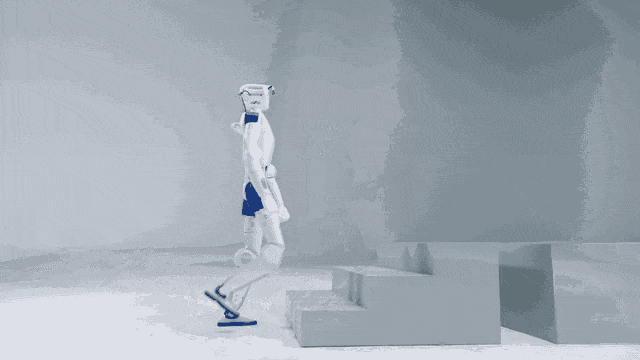
これらの一連の動作を支えているのが、RoboParty独自開発のROMOMO関節モジュールと、包括的な運動制御・訓練ツールチェーンだ。
一方には確かな実機の動的パフォーマンスがあり、もう一方には開発者へ全面的に提供される低レイヤー技術がある。開発者の自由度は格段に広がったが、コードの公開から実際のユースケースへの適用に至るまでには、依然として多くの重要なステップが存在する。
なぜヒューマノイドロボットの低レイヤーを完全に開放する必要があるのか?
同じ「オープンソース」の名を冠していても、ヒューマノイドロボットにおける開放の深さは千差万別だ。
例えば、ある研究チームがロボット向けに全く新しい歩行アルゴリズムを模索しようとしたとする。ベンダーが高レイヤーのAPIしか公開していなければ、研究者は基本的な歩行コマンドを発行したり、一部の高次パラメータを調整したりすることしかできない。モーターの応答特性や低レイヤーの駆動制御、さらには関節の物理構造に踏み込もうとすれば、依然としてベンダーの技術サポートに頼らざるを得ない。
実験結果が期待通りにならなかった場合、研究者が問題の根本原因を特定するのは極めて困難だ。ポリシーアルゴリズムの訓練不足なのか? 関節の動的応答の遅延なのか? それともシミュレーションモデルと物理実機の間にある動力学的乖離(Sim-to-Real Gap)なのか? ブラックボックスの多重構造が、プロセス全体のトレーサビリティを極めて難しくしている。
ロボットの「オープンソース」に真摯さがあるかどうかは、開発者がどのレイヤーまで介入できるかにかかっている。
SDKの公開にとどまるなら、開発者は主に機能呼び出しのレベルにとどまる。制御アルゴリズムが公開されて初めて、ロボットの動作生成と実行ロジックを深く研究できるようになる。さらに機械設計図、電気アーキテクチャ、関節設計、組み込みソースコード、シミュレーション・訓練ツールまで全面的に公開されれば、研究開発と探求の可能性は何倍にも広がる。
これこそが、RP1が「フルスタックオープンソース」を掲げる核心的な理由だ。
研究機関にとって、研究の自主性は極めて重要だ。シミュレーションや論文上では安定して歩行しているアルゴリズムでも、実機にデプロイすると頻繁に制御不能に陥ることがある。関節トルクの応答、通信バスプロトコル、制御ループの周波数、さらには機械的なゼロ点基準(関節の0°キャリブレーション位置)の微細な差異に至るまで、実験結果に決定的な影響を与える可能性がある。
低レイヤーのエンジニアリングデータがなければ、研究者はハードウェアプラットフォームへの調整に膨大な労力を費やさざるを得ず、最先端の課題の多くがハードウェアのブラックボックスによって直接足止めされてしまう。
エンボディドAI(具身知能)モデル企業も同様のペインを抱えている。現在、VLA(Vision-Language-Action)、世界モデル、高動的運動制御ポリシーが次々と登場し、仮想シミュレーション環境では優れたパフォーマンスを示すものの、実機へのデプロイでは思うような成果が出ないことが多い。例えば、ロボットが障害物を乗り越えるポリシーを計画した際、シミュレーションでは難なくクリアできても、実機では関節応答の遅延や動力学の非線形性によって失敗してしまう。これは高レベルなポリシーの問題なのか、それとも低レイヤーの実行における誤差なのか? センサーデータ、制御ループ、低レイヤーのハードウェアフィードバックを透明性高くモニタリングおよび調整できるようになって初めて、問題の所在を正確に特定する手がかりが得られる。
大学などの高等教育機関における工学教育では、こうしたディープに開放されたプラットフォームがさらに強く求められている。これまでの教育はAPIを呼び出して所定の動作を実行させることに終始しがちだったが、現代のロボット工学や制御の本質を深く理解するには、単なるインターフェース呼び出しでは不十分だ。低レイヤーの制御則を自ら修正し、部品を交換し、さらには局所的な機械機構を再設計できるようになって初めて、教育と研究が真の成果を結ぶ。
研究機関は自主性を求め、エンボディドAI企業は開発・イテレーションの効率を求め、高等教育機関は実践的な深い学びを求める。これら3つのニーズの行き着く先は一つだ:研究の方向性がベンダーの定めた機能の枠に縛られるのではなく、ロボットプラットフォームが研究開発のニーズに応えること。
RoboPartyがRP1に期待する役割は、まさにプロセス全体の完全な自由度を備えたオープンな研究開発基盤である。
関節からアルゴリズムまで、RP1は具体的にどこまで開放されているのか?
公式の技術デモにおいて、RP1は安定した歩行や走行・ジャンプができるだけでなく、視覚認識と組み合わせることで、パルクールのような障害物走破、階段の自律的な昇降、地形に応じた適応的な歩容計画、転倒からの素早い自己復帰、リアルタイムの人体動作追従、さらには強い外部からの外乱を受けた後の迅速な姿勢復帰を披露している。
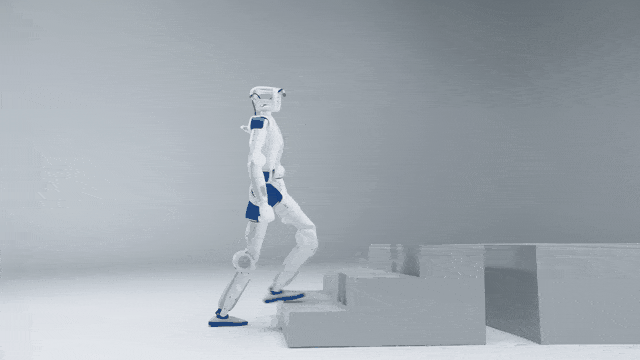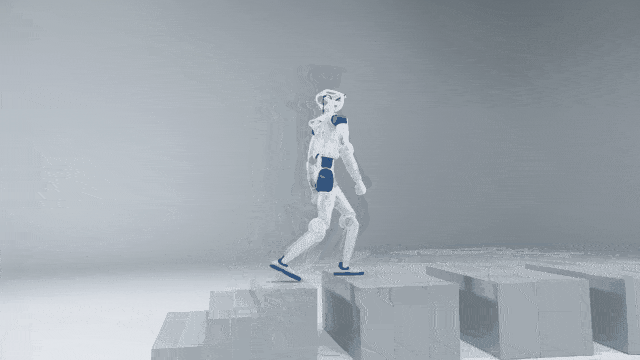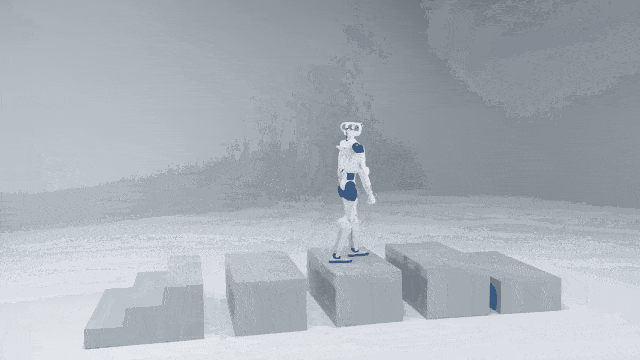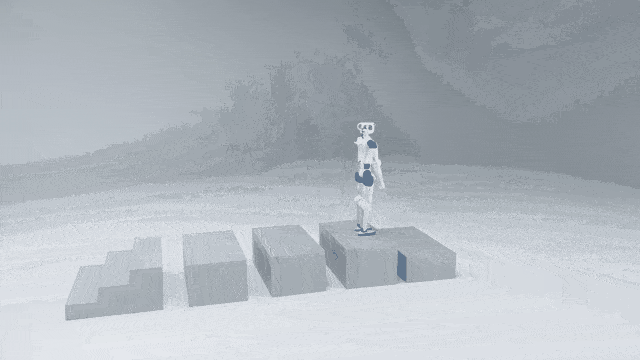
こうした高ダイナミックな運動の基盤には、ハードウェアとソフトウェアの各サブシステムによる精密な協調がある。
外乱からの回復を例にとると、制御システムは機体の位置・姿勢をリアルタイムに推定して動作計画を迅速に再構築しなければならない。関節モジュールは高周波でトルク指令に応答する必要があり、股関節、膝関節、パラレル足首関節機構が一体となって、機体が実現可能な姿勢回復の動作エンベロープを決定づける。転倒からの起き上がりは、さらに複雑な全身接触動力学が関与する。身体の各部位がどのように着地衝撃を吸収するか、関節が協調してどのように瞬間的なトルクを出力するか、重心軌道の動的シフトをどう制御するかなど、あらゆる要素でフルスタックの協調設計が求められる。
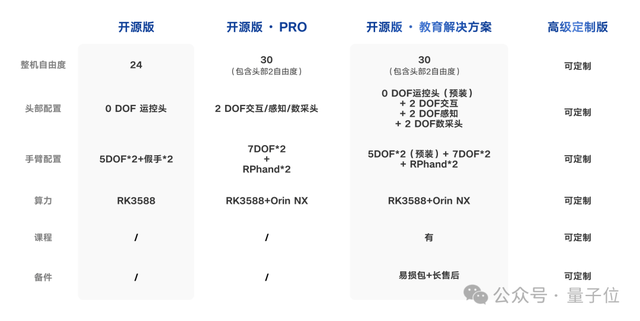
RP1 は2種類の本体構成を提供している:
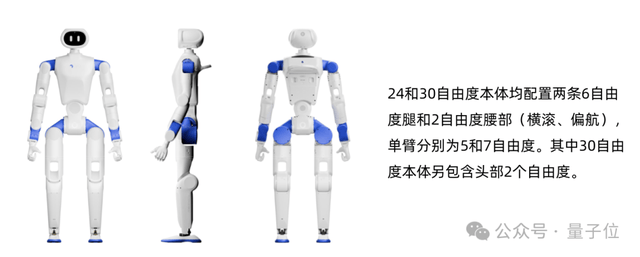
- オープンソース版:24のアクティブ自由度を搭載
- オープンソース版 Pro:30のアクティブ自由度に拡張(頭部2自由度、両腕各7自由度を含む)。両腕による高自由度な協調マニピュレーションなどの最先端研究により適している。
さらに、RP1の頭部インタラクションモジュールやエンドエフェクターはモジュール式のオプションに対応しており、さまざまな応用シナリオに柔軟に対応できる。
ハードウェア面において、高性能な関節モジュールは全身の駆動システムの根幹をなす。
RP1には、RoboParty独自開発のROMOMO一体型ロータリーアクチュエータが搭載されている。公式スペックによると、このモジュールシリーズの公称ピークトルクは 25〜160 N・m をカバーし、すべて48V給電と広帯域なCAN-FDバス通信を採用している。
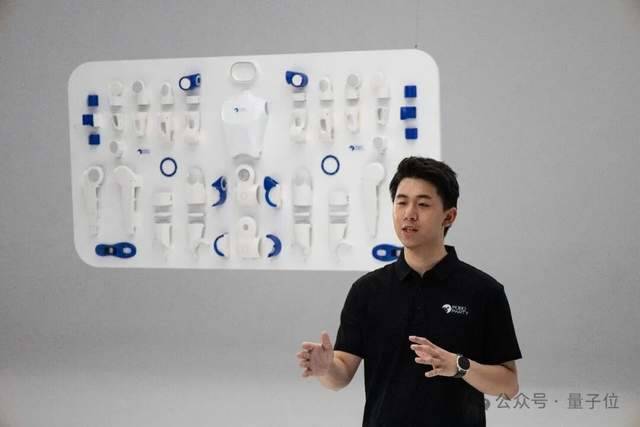
RoboParty創業者 黄一氏とRP1の主要コンポーネント展示
幅広いトルクレンジは、各関節にかかる負荷の違いに基づいている。股関節と膝関節は全身の重量と動的な衝撃を受け止める必要があるため、極めて高いトルク密度が要求される。一方で腕や手首の関節は、軽量化、コンパクトさ、そして高周波な動的応答性がより重視される。ROMOMOはインナーローター型ブラシレスモーターとNGW遊星減速機を組み合わせた技術アプローチを採用。低いローター慣性によって高速な動的応答性を確保しつつ、遊星減速機によって高いねじり剛性、過負荷衝撃耐性、そして製造コストの抑制を両立させている。
機械構造の設計にも緻密な工夫が凝らされている。
RP1は非交差型(オフセット)股関節とパラレルリンク足首関節の構造を採用している。このうちパラレル足首関節は、2つのリニアアクチュエータによる差動結合で足部のピッチ(Pitch)およびロール(Roll)運動を駆動し、先端の可動質量を低減させるだけでなく、着地時の瞬間的な負荷耐性を効果的に高めている。
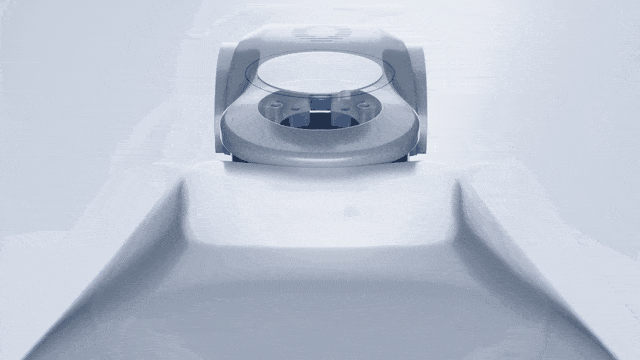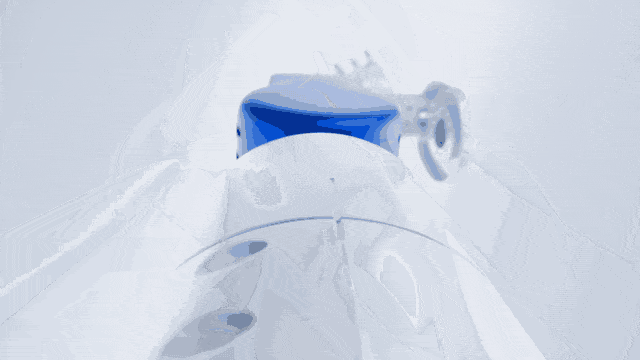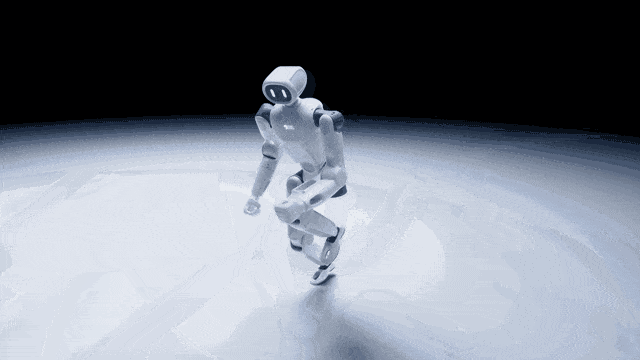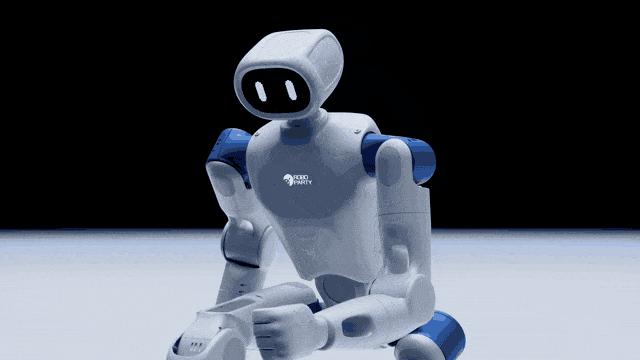
さらに、関節モジュールには標準クランプ固定と内部中空配線方式が採用されており、分解・メンテナンスの手順を大幅に簡略化するだけでなく、機体が大きく動いた際のケーブルの絡まりや摩耗も防いでいる。
現在、RP1はURDF、MJCF、3Dメッシュ(Mesh)モデルなどのコアアセットを正式にオープンソース化している。開発者はロボットの運動学チェーン、動力学パラメータ、リンクのトポロジー構造を直接入手し、主要なシミュレータにシームレスに組み込んで運動制御アルゴリズムの研究を進めることができる。関節軸の配置、可動限界、機械組み立てガイド、電気システムアーキテクチャに関する図面資料も整理・公開されている。さらに低レイヤーのネイティブCADファイル、部品表(BOM)、PCB設計ファイルなどの内部エンジニアリングデータも、リポジトリの計画に沿って順次公開される予定だ。
低レイヤーのソフトウェアアーキテクチャに関して、RP1の組み込みファームウェアはハードウェア抽象化レイヤー(HAL)と統一通信インターフェースに基づいて設計されており、モーターアクチュエータ、IMU慣性計測ユニット、BMSバッテリー管理システムを一元的にスケジューリングする。
上位の制御ポリシーが高周波で関節の目標指令を生成し、低レイヤーのドライバがバス通信とフィードバック制御を担い、エンコーダ位置、回転数、トルクのフィードバックをリアルタイムに送り返す。付属ソフトウェアは500Hzの低レイヤーサーボ制御ループと50Hzの高次ポリシー推論ループで稼働しており、開発者は標準化された関節制御インターフェースをベースに、高次制御ポリシーと電気機械の物理的応答との間の動的マッピングメカニズムを全面的に探求できる。
運動ポリシーの訓練に向けて、RoboPartyは**「hhtools」(human-humanoid-tools)と呼ばれる人体モーションリターゲティング・ツールキットも同時にオープンソース化した**。このツールは、モーションキャプチャや画像から抽出した人体の運動学データをロボットの構造トポロジーに高精度にマッピングし、物理的可動域制限、接地状態、動力学的な実現可能性などの制約条件を加味した上で軌道の平滑化・最適化を行い、高品質なロボット用リファレンス軌道を出力する。
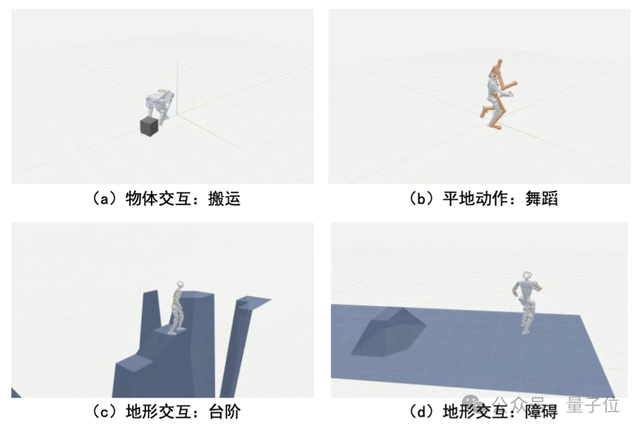
hhtools モーションリターゲティングの例:運搬、ダンス、段差の昇降、障害物走破
生成された軌道はそのまま強化学習シミュレーションのパイプラインに投入でき、ポリシー学習とドメインランダム化パラメータのファインチューニングを経て、実機にシームレスにデプロイして検証できる。これにより開発者は、動作マッピングからシミュレーションポリシーの改善、実機検証に至る一連のクローズドループに全面的に関与することが可能になる。
これと並行して、RoboPartyはオープンソフトウェア基盤「PartyOS」の構築を進めている。
現在、基本運動制御を担う基盤レイヤー「System0」が部分的にオープンソース化されており、hhtools、MimicLite、そして高ダイナミックな自己復帰研究に特化した「UFO」プロジェクトなどが含まれている。UFOフレームワークは外乱耐性バランスと転倒からの自己復帰に特化して高度に最適化されており、RP1をはじめとする複数のロボット本体に対応している。一方、高度な意図解釈やエンボディドAgentのスキルオーケストレーションを司る「System1」および「System2」システムは、現在も研究開発・進化の途上にある。
高頻度な実機実験のニーズに対応するため、RP1は標準化された状態フィードバック、センサーデータストリーム、動作ログ記録メカニズムを構築しており、実際の物理量と制御出力との誤差を容易に比較・検証できる。ハードウェアエンジニアリングにおいても、RP1は動力用バッテリーのホットスワップ交換、モジュール式のクイックリリース機構、標準化されたメンテナンス体系に対応。研究テーマに応じて頭部センサー、ハンドエンドエフェクター、エッジコンピューティングキャリアボードを交換可能であり、長期的かつ連続した高負荷の研究実験をエンジニアリング面から支える。
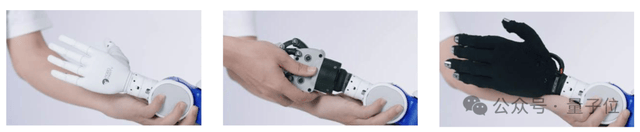
RP1 手首の標準フランジインターフェースと3種類の交換可能なエンドツール
技術のブラックボックスを打破し、エコシステム構築は重要なフェーズへ
ロボット産業の技術進化は、長年にわたりオープンソースソフトウェアの繁栄に支えられてきた。ROSをはじめとするオープンソースツールチェーンは、初歩的な基礎ソフトウェアの車輪の再発明を大量に防いできた。今日、オープンソースの力は機械構造、モーター・電装制御、ファームウェアドライバといったより深い領域へと広がりを見せており、かつてトップ企業によって囲い込まれていたコアなハードウェア資産が、業界全体で共有される技術的恩恵へと変わりつつある。
RP1以前にも、RoboPartyはプロトタイプのオープンソースロボット「RPO」を発表しており、GitHubで約2,600のStarを獲得していた。今回のRP1のリリースは、その開放の次元をより完成度の高い完成機全体のフルスタックプロセスへと拡張するものだ。
この戦略のもと、RoboPartyは三位一体の技術進化フレームワークを描いている:
- Open Body:ロボット本体および主要コンポーネントの設計リソースをオープンソース化。RPO、RP1、ROMOMO関節シリーズ、RP Hand高機能ハンドを網羅。
- PartyOS:運動制御、マルチモーダル知覚インタラクション、全身姿勢制御(Whole-Body Control)を統合した単一のツールチェーンエコシステム。
- Developer Ecosystem:ギークな開発者、大学・研究機関、エンボディドAIモデル企業を結びつけ、オープンな共創を推進。
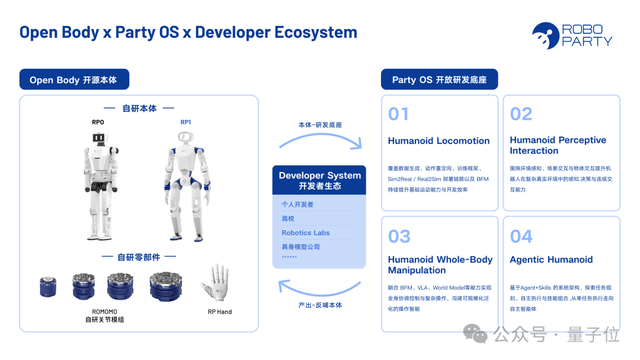
このエコシステムにおいて、アルゴリズム開発企業は自社開発のエンボディド制御ポリシーを標準化されたRP1に直接デプロイし、物理世界での汎化性能を検証できる。また、ハードウェアやメカトロニクスの研究者は、新型アクチュエータや伝動機構の局所的な改良に集中し、既存のシステムアーキテクチャ上で迅速に実現可能性を検証できる。これにより、低レイヤーのエンジニアリング適合にかかる時間的コストが大幅に圧縮され、各チームは研究リソースをコア課題へ集中させることができる。
これは現在のエンボディドAI業界にとって特に重要だ。長らく、エンボディドAIモデルの評価は、実機ハードウェアプラットフォームの不均一性や動力学特性の違いという制約を受けており、同じ制御ポリシーであってもハードウェアが変わるとテスト結果が大きく異なることが多かった。業界が統一されたハードウェア基準、訓練フレームワーク、テスト評価基準へと徐々に収束していけば、最先端の成果の再現性や比較の客観性が大幅に向上するだろう。
オープンソース化は長い旅路の第一歩にすぎない。
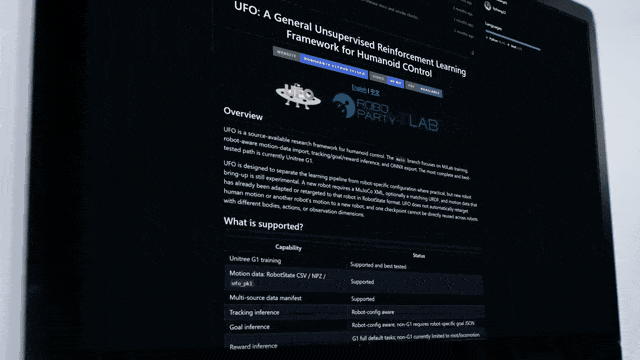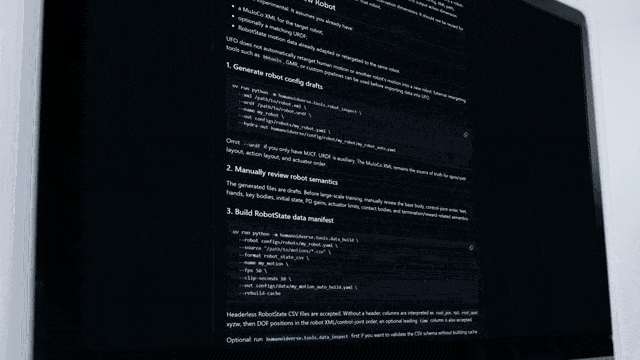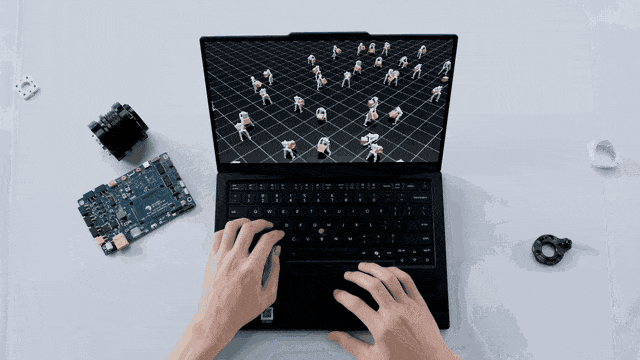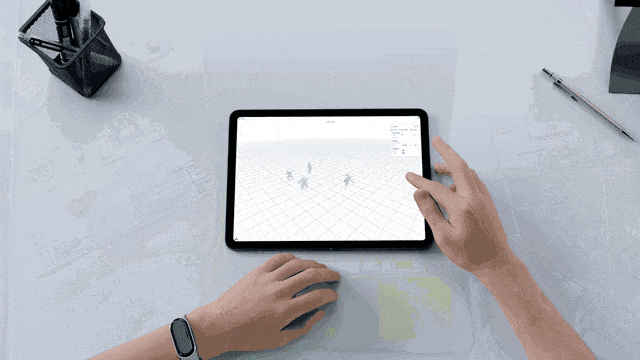
設計ドキュメントの網羅性、コードリポジトリの更新頻度、ハードウェア障害時の技術サポート、再現環境の構築ハードル、さらには二次開発や商業展開に対するオープンソースライセンスの制約など、オープンソースプラットフォームが健全に発展できるかどうかを左右する試練は少なくない。
RPOからRP1へと歩みを進める中で、RoboPartyは「オープンな機体本体 + ツールチェーン基盤 + 開発者コミュニティ」という技術の雛形をひとまず築き上げた。しかし、これが真に豊かな産業エコシステムを生み出せるかどうかは、業界の開発者がどれほど深くコミットできるか、そして質の高いエンジニアリング成果がどれほどのスピードで蓄積されていくかにかかっている。
ヒューマノイドロボットは従来、典型的な巨額投資と高い参入障壁を伴うディープテック領域であり、機械、電気制御、アルゴリズム、組み込みシステムのすべてが不可欠だ。設計資料や制御ソースコードを全面的に公開したからといって、実機ハードウェアの製造コストや精密な組み立て工程の壁が即座に消えるわけではない。だがそれは、業界に対して透明性と拡張性を兼ね備えた強固な足場を提供し、後続の研究開発が先人の肩の上に立って継続的に進化していくことを可能にする。
一企業による探求の半径には限界がある。より多くの低レイヤー基盤技術が閉鎖から公開へと向かうことで初めて、ヒューマノイドロボット業界は車輪の再発明を最小限に抑え、力を結集してエンボディドAIの現実世界への実装を加速させることができるのだ。
RP1 オープンソースリソースおよびクローズドベータ窓口
- RP1 オープンソースリポジトリ:https://github.com/Roboparty/RP1
- テクニカルホワイトペーパー:https://roboparty.com/documents/roboto-01
現在RoboPartyは、実機による研究開発環境を持ち、製品フィードバックや改良に深く参加できるチームおよび開発者向けに、共創クローズドベータの募集を開始している。選出されたチームには開発者向けの特別価格が適用される。
- 共創クローズドベータ申請リンク:https://roboparty.com/beta/RP1