
アリババグループ傘下のAutoNavi(高徳)、オープンワールド行動に基づく初の全身基盤モデル「λ0」を正式発表
先日、アリババグループ傘下のAutoNavi(高徳)は、オープンワールド行動に基づく初の全身基盤モデル「λ0(ラムダゼロ)」を正式に発表しました。本モデルは、人間の行動データのみを用いて、ロボットに移動、姿勢制御、両手操作といった全身協調動作を自律学習させることが可能であり、従来の「局所的な動作学習」という限界を完全に打破しました。SIMPLEシミュレーションベンチマークおよび複数の実機評価において、λ0はSOTA(最高水準)の性能を達成。データ収集効率は主流手法の約3.4倍、実機におけるタスク成功率は最強のベースラインと比較して22.5%向上しました。
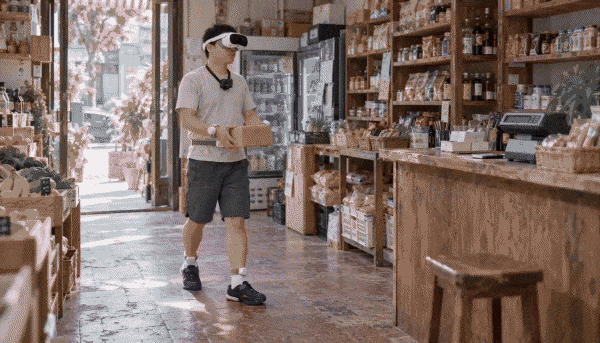
エンボディドAI(身体性AI)が家庭、スーパーマーケット、倉庫などのオープンな環境へと徐々に導入されるにつれ、ロボットが直面する課題は、静止状態での単一作業から、全身の動作を継続的に協調させなければ達成できない複雑かつ長時間のタスクへと変化しています。
しかし、従来の技術的アプローチでは、ロボットの全身協調データの収集と学習のニーズを両立させることは困難でした。一方で、従来の実機テレオペレーション(遠隔操作)によるデータ収集はハードウェア機器や人手による初期化作業への依存度が高く、スケールアップのコストが極めて高額でした。他方で、従来の主観視点(一人称視点)VLA(Vision-Language-Action)基盤モデルは全身協調の動作情報が総じて不足しており、データは手部や腕部などの局所的なインタラクションに限定されがちで、関節、体幹、姿勢などの全身のダイナミクス情報が欠落していました。オープンなシナリオや複雑なタスクにおいて、このような「断片化された」動作学習モデルは、ロボットの汎用能力とタスク成功率を制約するボトルネックとなっていました。
そこでλ0は、「本体非依存の全身データ収集 + ハードウェア・ソフトウェア協調による人機アライメント」という技術アプローチを先駆けて開発し、オープンシナリオにおける収集効率、全身協調、クロスエンボディメント転移という複合的な課題に体系的に対処しました。
コストと効率の面において、本体非依存の全身データ収集により、λ0は高価なロボット実機への依存から脱却しました。作業者はコンシューマー向けデバイスを身に着けるだけで、日常生活の環境の中を歩き回りながら随時データを収集できます。従来のロボット本体を用いた収集と比較して、代表的なタスクにおける1回のデモ収集時間は約100秒から29秒へと短縮され、収集効率は約3.4倍に向上しました。
全身動作の学習とアライメントの面において、λ0はハードウェアとソフトウェアが協調したデータ収集アーキテクチャを活用し、視覚、身体の変位、手先の操作といった全身動作の情報を完全に記録・アライメントします。さらに「手部のインタラクション、全身協調、ヒューマノイド本体」の3段階トレーニングを組み合わせることで、人間の経験をロボットの全身制御コマンドへと段階的に変換します。このスケーラブルなデータパイプラインに基づき、AutoNaviは500時間に及ぶオープンワールドの本体非依存全身データを含む「HumanVerse-500」データセットを構築しました。
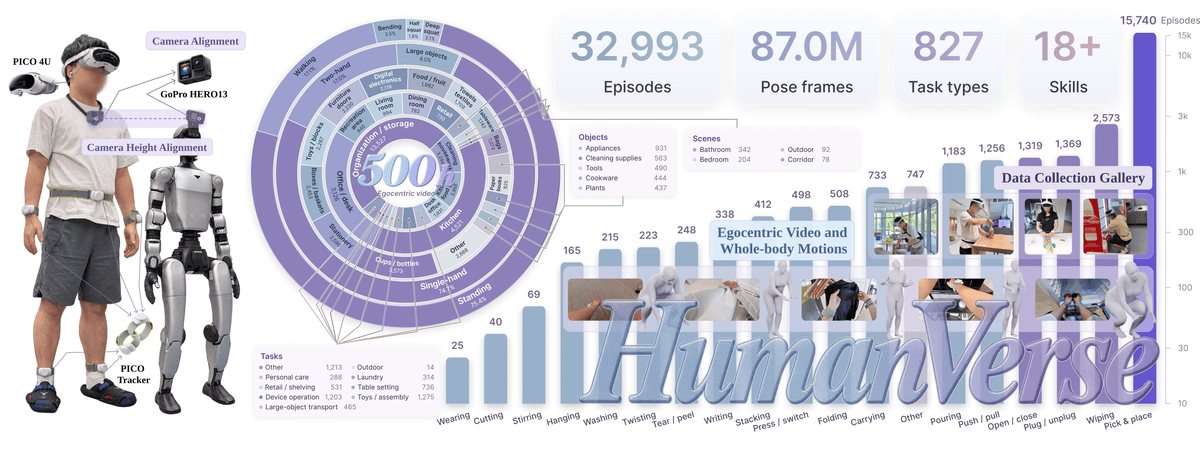
(HumanVerse-500 データセットの構築と全体統計)
人間とロボットの形態差(Embodiment gap)やエンドエフェクタの実行誤差による転移の難しさに対し、λ0は収集・処理・動作実行の各エンドにおいて視点マッチング機構と「粗から密へ(Coarse-to-fine)」の動作アライメントアルゴリズムを専用に設計しました。これにより、全身動作の協調性を維持しながら、物理的接触の精度を大幅に最適化しています。
異なる形態間の転移とデータスケーラビリティ(Scaling)の面において、全身協調と長距離の移動操作を伴う7つのタスクにおいて、λ0は人間の行動データのみを用いて実機へのゼロショット転移(Zero-shot Transfer)を実現しました。実験により、ロボットのデモデータ量が同等である場合、人間の全身データの規模が拡大するにつれて、実機ロボットのタスク性能が著しく向上することが示されました。これは、人間の全身データを大規模に蓄積することが、ヒューマノイドロボットの実タスク性能を向上させる有効な道筋であることを実証しています。
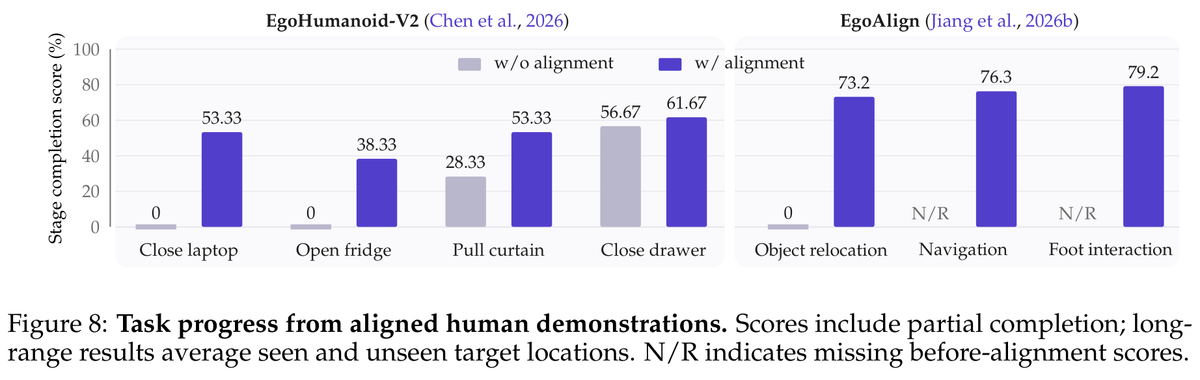
(7つのタスクにおける人間のデモにアライメントされたタスク進捗)
本研究は、AutoNaviとアリババATH事業群の共同研究による成果です。実機ロボットにとらわれない軽量なデータ収集から、人間とロボットの観測および動作の精密なアライメント、さらに実機ロボットプラットフォームでの汎化検証に至るまで、λ0は人間の全身動作経験をヒューマノイドロボットへと転移させる完全な技術的クローズドループを確立しました。これにより、巡回点検や物流など、より多くのオープンシナリオでロボットが全身協調タスクを学習・実行するための強固な基盤を築きました。
現在、λ0は関連するハードウェア構成コードをGitHubでオープンソース公開しており、開発者や研究者が直接体験・検証できるよう、HumanVerseのデータサンプルをHuggingFaceで公開しています。
関連リンク:
- プロジェクトページ:https://lambdahumanoid.github.io/
- 論文(技術レポート):https://arxiv.org/abs/2610.18950
- GitHub:https://github.com/LambdaHumanoid/openlambda
- HumanVerse データサンプル:https://huggingface.co/datasets/lambda-humanoid/HumanVerse-500-sample