世界モデル領域に新たな注目点:千訣(Qianjue)の「潜在変数の識別可能性」に関する研究は LeCun らの類似研究より1年先行。画像の生成予測を積み重ねるアプローチとは一線を画し、物理法則の獲得と異なるロボット形態間での再利用(クロスボディ転用)を中核に据える。
世界モデルという開発領域は、世界のトップ AI 研究者たちがしのぎを削る主戦場となりつつある。
Yann LeCun は予測型世界モデルへの投資を続け、李飛飛(フェイフェイ・リー)率いる World Labs はインタラクティブな 3D 世界の探求を進めるなど、グローバルトップの AI チームがそれぞれ異なる技術ロードマップに沿って研究を加速させている。
AI に物理世界を真に理解させ、物理的な変化を予測させること――それが新たな技術競争の焦点となっている。
そして最近、この世界モデルの熱気は中国・南京にも広がった。
10月20日、南京で**「第1回 2026 物理AI・世界モデル大会」**が開幕し、チューリング賞受賞者の Yann LeCun や 姚期智(アンドリュー・ヤオ) もリモートで登壇し、最新の見解を共有した。
この学術と産業が交錯する世界モデルのカンファレンスにおいて、清華大学発のエンボディド AI スタートアップ**千訣科技(Qianjue Technology)**が、**予測型世界モデル「Polibrain」**を正式に発表した。
**千訣科技の創業者である高海川(Gao Haichuan)**は、開幕式の基調講演で世界モデル固有の価値を一言で言い表した。
地図があれば最短ルートを導き出すことができます。しかし、ルートがあるからといって、逆算して地図を描き出すことはできません。
ここで言う「地図」とは、物理世界およびその変化法則に対する抽象的な理解を指す。
今回千訣が発表した Polibrain の狙いは、まさにロボットに予測と計画のための「地図」を持たせることにある。
千訣は早くも2025年に、清華大学のチームと共同で世界モデルに関する理論研究を ICML で発表している。潜在変数の識別可能性や低次選好といった方向性における公開研究は、LeCun チームの類似研究より約1年早かった。
それからわずか1年で、千訣は関連する技術の蓄積を実環境のロボットへと実装した。
環境知覚、行動予測から自律的なプランニング、実行フィードバックに至るまで、千訣は物理世界の動的な変化に応じて、ロボットが自律的に次の行動を決定できるようにすることを目指している。
現在、このインテリジェントシステムは四足歩行、ヒューマノイド、車輪型、双腕など、多彩なロボット形態への適合を完了している。
千訣の予測型世界モデル Polibrain にはどのような独自性があるのか。そして、異なる形態のロボットに同一の「頭脳」を共有させることをいかにして実現したのだろうか。
ロボットの「頭脳」にもたらされた新たな解法
「世界モデルについてこれほど多く語られていますが、皆さんは本当に理解しているでしょうか?」
開幕式のトリを飾る講演で、高海川はまずこう問いかけた。
続けて彼はひとつの話を披露した。「古代の商人が広州から長安までライチを運ぶ際、どうすれば最速のルートを見つけられるでしょうか?」
中国の小説・映像作品『長安のライチ(長安的荔枝)』を知る人なら、この難題はおなじみだろう。
高海川は2つのアプローチを提示した。
1つ目の方法は、ありとあらゆるルートを実際にすべて通ってみて、その中から最適解を見つけ出すこと。
もう1つの方法は、まず広州から長安までの道中にどのような都市があり、都市間がどのように結ばれているかを把握して1枚の地図を描き、その地図に基づいて最適ルートを計画することだ。
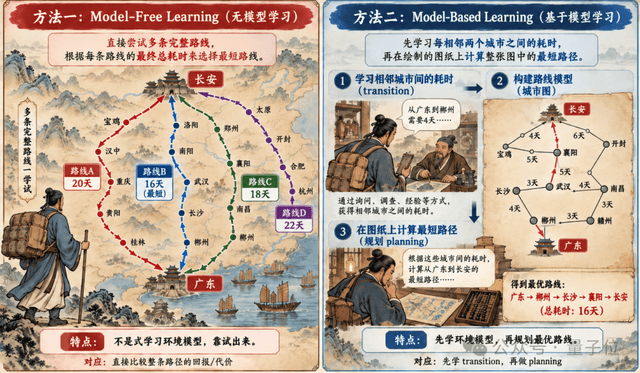
前者は現在の VLA(Vision-Language-Action)のアプローチに例えられ、後者は世界モデルが担う予測とプランニングの思考に対応する。
両者の決定的な違いは、「ロボットが自らの行動がもたらす結果を事前にシミュレーションし、実環境での試行錯誤コストを大幅に削減できるかどうか」にある。
これこそが、千訣の Polibrain 予測型世界モデルが注力して解決しようとしている重要課題だ。
では、この手法を実機のロボットに応用すると何が可能になるのか。
会場で千訣が公開したデモ動画には、直感的に理解できるシーンが収められていた。
屋外で、マニピュレーターを搭載し回収ボックスを背負った四足歩行ロボットが、ゴミ回収タスクを実行している。
ロボットは地面に落ちているゴミを自律的に探索し、目標位置をロックオンしてそこまで移動。その後、マニピュレーターの軌道を計画してゴミを掴み上げ、背負った回収ボックスへと安定して投入する。
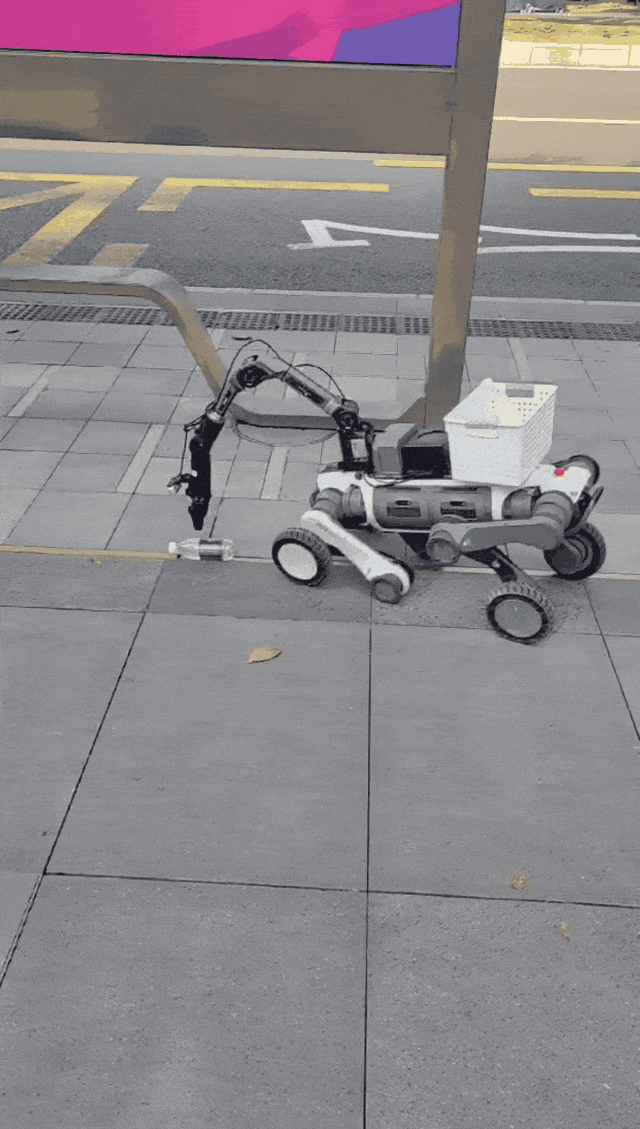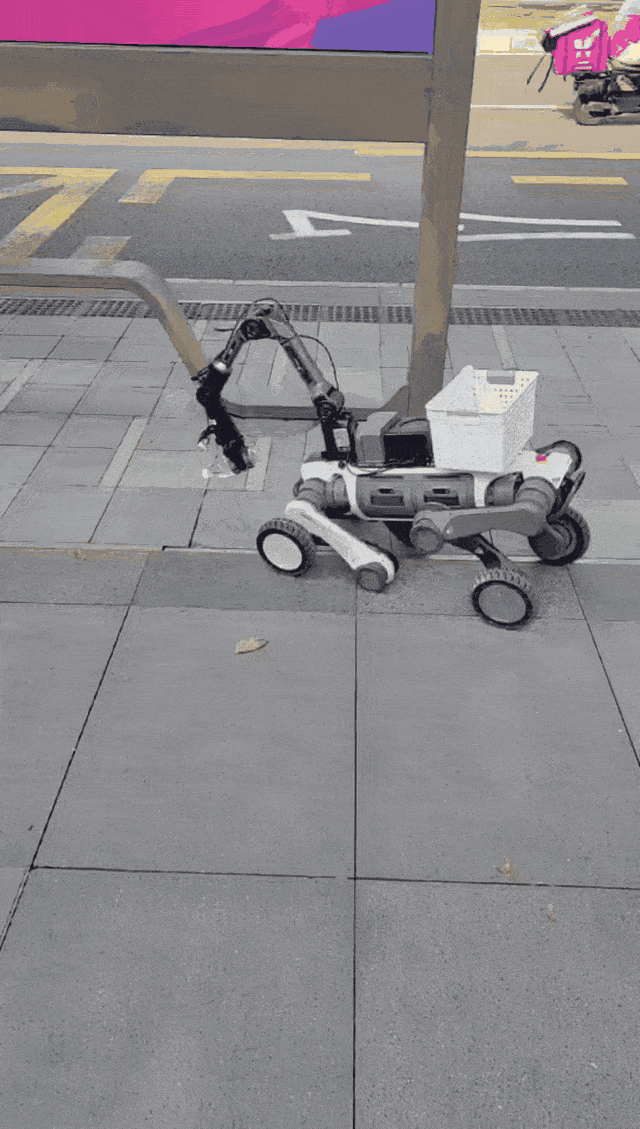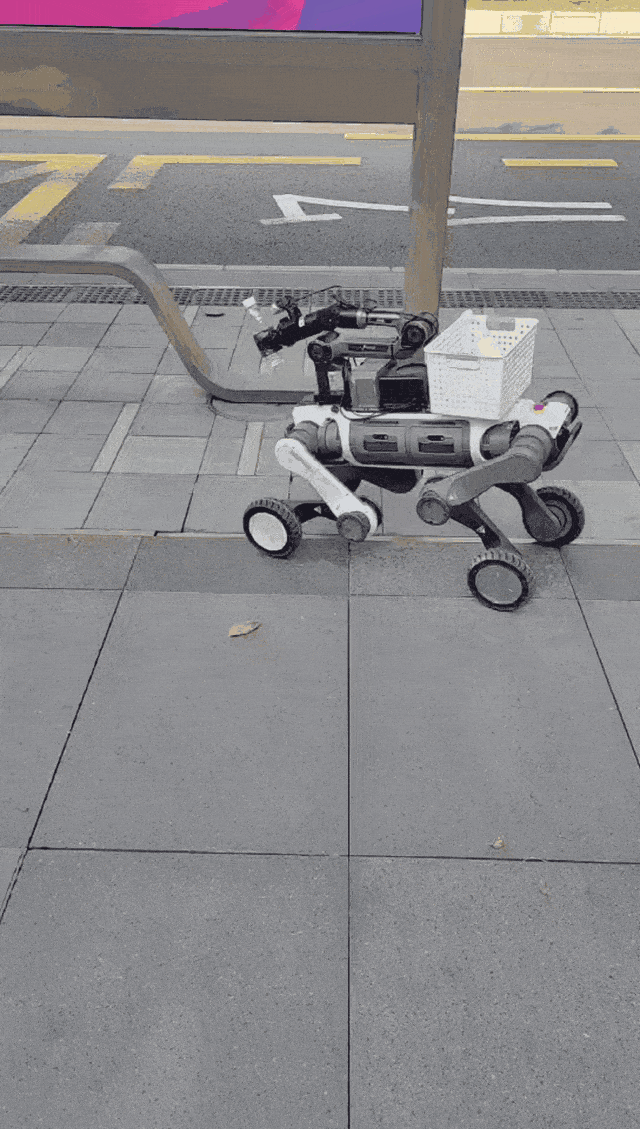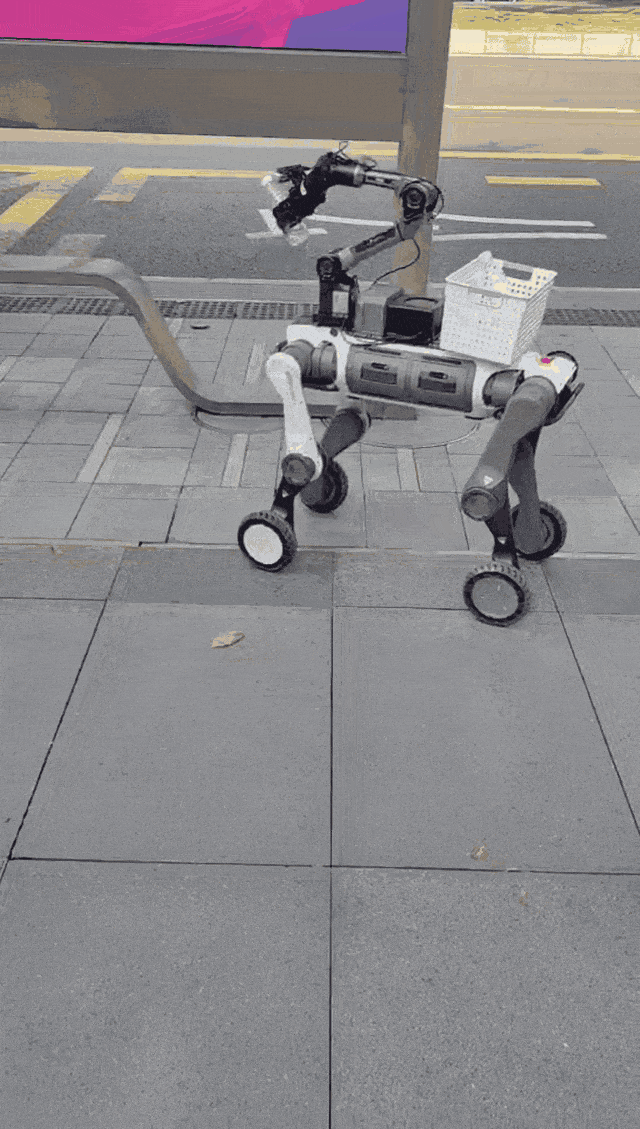
一見シンプルなゴミ拾い動作だが、その裏には極めて複雑な意思決定プロセスが存在する。「ゴミはどこにあるのか?」「どの方向からアプローチすべきか?」「マニピュレーターを伸ばした際、確実にターゲットを把持できるか?」
とりわけ変化の激しい実環境では、物体の位置や空間的関係は常に変化し得る。ロボットは「今何をすべきか」を把握するだけでなく、「その行動を起こした後にどのような結果が生じるか」を予測できなければならない。
これこそが予測型世界モデルの真骨頂である。
Polibrain は環境の状態、履歴情報、そして行動フィードバック間のマッピング関係を学習することで、タスクに関連する潜在表現空間において状態変化を正確に予測する。
このプロセスにおいて、千訣は重要な技術的決断を下した。
Polibrain は、未来の画面をフレームごとに完全生成することを目指していないという点だ。
ゴミ拾いタスクを実行するロボットにとって、地面の細かなテクスチャや背景の複雑なディテールは重要ではない。タスクの成否を分けるのは、ゴミの3次元座標、マニピュレーターと対象物との相対的な姿勢、そして把持動作が対象物の状態をどう変化させるかである。
物理世界全体をフォトリアリスティックに再現するために莫大な計算リソースを費やすよりも、行動に真に影響を与える重要変数のみを予測することにリソースを集中させる方が理にかなっている。
高海川は講演で、**「優れた世界モデルを構築するための核心は、状態表現(State Representation)にある」**と強調した。
しかし、予測の正確さは第一歩に過ぎない。
実環境のタスクは、事前の筋書き通りに進まないことの方が多い。把持に失敗して滑り落ちたり、対象物が動いてしまったりした場合、ロボットには自己復旧と再試行を行う能力が不可欠となる。
Polibrain は、環境知覚、状態理解、行動予測、タスク決定、動作実行、そしてフィードバック調整をひとつなぎに統合し、連続的な意思決定ループを構築している。
実行結果が予想から乖離した場合、モデルは最新の環境状態に基づいてタスクを再評価し、その後の戦略を動的に修正する。さらに、主要な特徴量のデコードを通じて予測と現実のズレをトラッキングし、エラー箇所の特定とタスク復帰に向けた定量的根拠を提供できる。
もちろん、極めて複雑な環境におけるこの仕組みのロバスト性については、さらなる実測データによる検証が待たれるところだ。
より重要なのは、この「認知地図」が理論上、特定の構造を持つロボットに限定されない点である。
ヒューマノイドロボットは器用なハンドでコップを掴むことができ、車輪型の単腕ロボットでも同様の動作を完了できる。ハードウェアの形態や運動制御ロジックは全く異なるものの、空間内の物体関係、対象の物理状態、そしてその変化法則に対する理解は共通している。
これは、物理世界に対する高次の認知・意思決定能力が、ロボットの形態(ボディ)を跨いで再利用(クロスボディ転用)できる可能性を秘めていることを意味する。
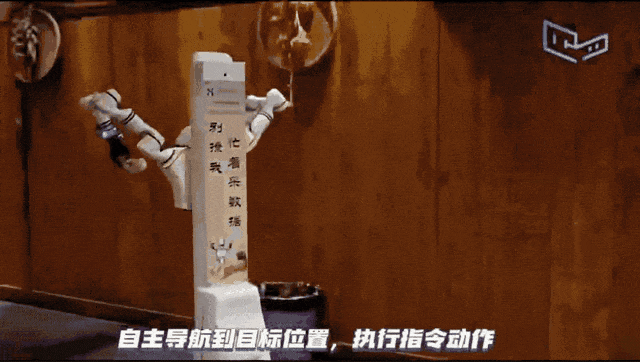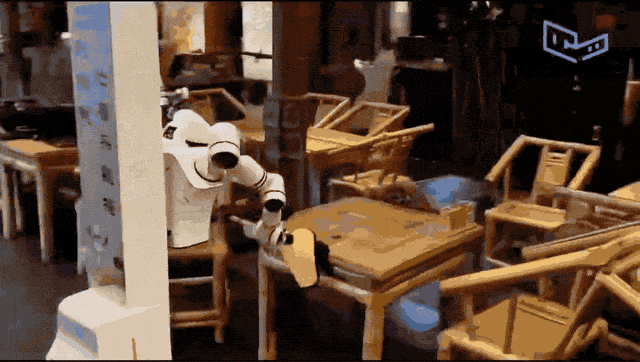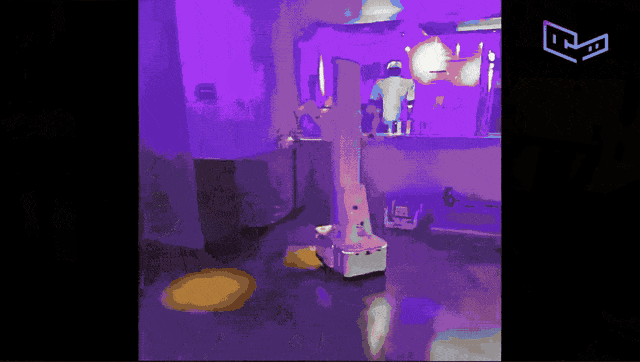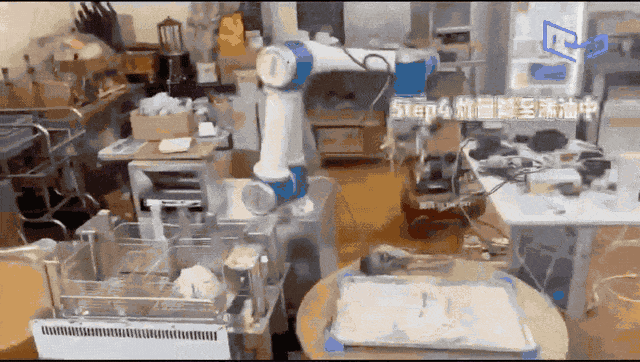
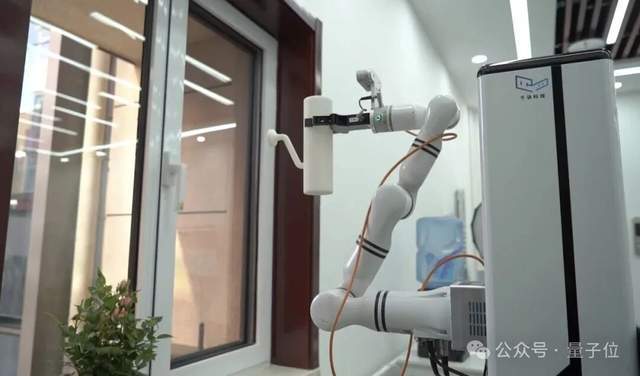
現在、千訣はヒューマノイド、車輪型、単腕、双腕など多彩なロボットプラットフォームへの適合を進めており、見守りサービス、配膳、片付け、精密ピッキングといったタスク環境をカバーしている。
しかし、異種ロボットの間で同一の認知中枢を真に共有するためには、単なる環境予測だけでは到底足りない。モデルは複雑な現実空間から、シーンやタスクを越えた普遍的な法則を抽象化して抽出しなければならない。
ここから、千訣のより根底にある技術的基盤――**「多項式表現(Polynomial Representation)」**の話へと繋がる。
LeCun らの類似研究より1年早く:千訣はいかにして汎化の難題を解いたのか?
「多項式表現」とは、端的に言えば、厳密な数学的フレームワークを用いて、AI が高次元で雑多な環境からタスクを真に左右するコア変数を絞り込み、非本質的な細部への依存を極限まで削ぎ落とす手法である。
なぜこの技術を導入する必要があったのか。
ロボットの実用化・社会実装に向けた最大のボトルネックは、**「汎化能力」**にある。
たとえば、ある特定の倉庫でピッキングを学習したロボットを別の倉庫に移すと、照明の変化、背景の乱雑さ、棚の間隔のわずかな違いによって、成功率が激減してしまうことがある。
原因は、従来の学習パターンでは、モデルが無関係な表層のディテールに過学習しやすい点にある。背景の模様、照明の色温度、周囲の配置物までもが、ニューラルネットワークによって意思決定特徴量と誤認され、**「特徴汚染(Feature Contamination)」**を引き起こしてしまうのだ。
もう一つのリスクはさらに厄介だ。時間的にたまたま高い頻度で共起した偶発的な事象同士の間に、モデルが誤った因果関係を結びつけてしまう問題である。
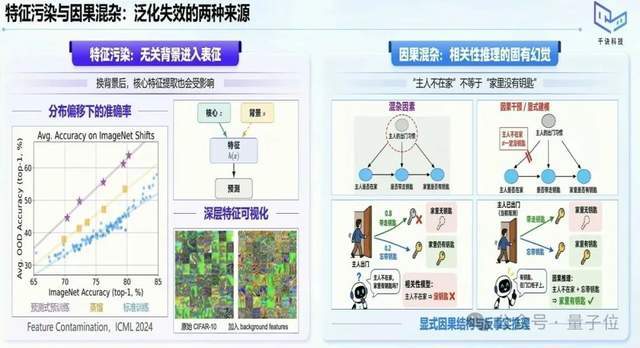
高海川は会場でひとつの事例を挙げた。
家の主人が外出する前に引き出しから鍵を取り出したとする。ここには「主人が外に出る」「主人が鍵を取る」「引き出しから鍵が消える」という3つの事象が含まれる。
モデルが表層的な相関関係のみを学習してしまうと、「主人が外出すれば、引き出しの鍵は消える」という不合理な結論を導き出しかねない。もし主人が本当に鍵を忘れ、ロボットに探すよう命じた場合、ロボットは「主人が外出したのだから、鍵は引き出しにあるはずがない」と誤判断してしまう可能性がある。
これは明らかに物理的な因果律に反している。
モデルは単に機械的に丸暗記しているだけなのか、それとも物理的変化の因果法則を真に理解しているのか。
千訣が多項式表現によって目指したのは、環境の丸暗記を排除させ、異なるドメイン間でも転用可能な本質的法則をモデルに定着させることだった。
このアプローチは、千訣が長年培ってきた理論研究に根ざしている。
2025年、千訣は清華大学のチームと共同で ICML に論文『When Do Neural Networks Learn World Models?』を発表した。ニューラルネットワークがどのような制約条件下で高次元の観測データから隠れた世界構造を再構築できるのかを体系的に論じたものだ。
この研究は**「マルチタスク学習」と「低次選好(Low-degree Bias)」に着目し、Fourier-Walsh 変換を用いて離散ブール空間における関数のトポロジー構造**を解析。モデルが真の潜在変数を識別するための十分条件を数学的に証明した。
興味深いことに、LeCun らのチームもその後、類似の理論的視点から研究を展開した。
2026年5月、LeCun らは『When Does LeJEPA Learn a World Model?』を発表し、同様に世界モデルの潜在変数の識別可能性、および関数の次数と低次帰納バイアス(Inductive Bias)との内的関連に焦点を当てた。
高海川は、これら2つの研究における技術的差異を次のように解説した。
「千訣チームは主に因果推論とブール空間に基づいて学習基準を提示したのに対し、LeCun チームは時系列の次元に立脚して分析を展開した。」
アプローチの対象や数学的ツールは異なるものの、両研究が提示した学習基準には深い等価性があり、最終的に導き出された表現も情報理論の観点から一致している。
本質的に、双方は同一の核心的命題に答えているのだ。
AI は複雑な物理的観測から、いかにして汎化能力を備えた世界モデルの構造を獲得すべきか?
研究成果の公開時期から見れば、千訣と清華大学チームによるこの方向性の探索は、LeCun チームの先行研究よりも約1年早かったことになる。
**2026年、千訣と清華大学チームはさらに「有効次数(Effective Degree, ED)」の概念を提案した。**ニューラルネットワークの複雑性を評価するための、計算可能かつ定量的な「ものさし」を構築することが目的だ。
従来のベンチマークは推論の正誤を判定できても、モデルが内部で獲得した関数がどれほど複雑であるかを直接把握することはできなかった。
ED の提案はこの空白を埋めるものだ。
実データの多様体(Manifold)間の補間経路に沿ってニューラルネットワークの振る舞いをモニタリングし、直交多項式を用いてモデルの出力をフィッティング。各次数の重みに基づいて関数の複雑性を総合的に算出する。
低次の成分が支配的な場合、ED の値は低くなる。高次のノイズ・摂動成分が多く、その振幅が大きいほど、ED の値は高くなる。
この指標を活用することで、研究者は異なるモデルのトポロジー的な複雑さを直感的に定量化・横断比較できるだけでなく、損失関数に組み込んで制約を課すことで、余分な高次の揺らぎをモデルに自律的に排除させることが可能になる。
もっとも、関数がシンプルであるからといって客観的な物理の真理を捉えているとは限らないが、この研究はモデルの汎化ボトルネックを分析・改善するための全く新しいエンジニアリングツールを提供したと言える。
物理法則の抽象化に加え、ロボットには「長期にわたる重要情報の記憶(長時系列記憶)」の能力も求められる。
たとえば、ロボットがコップを棚に入れて扉を閉めると、コップは視界から消える。次のステップでそのコップを取り出す必要がある際、モデルはその正確な位置を把握していなければならない。
複数ステップにわたる一連の操作では、局所的な遮蔽や一時的な死角の発生は日常茶飯事であり、単一フレームの画像だけでは完全な判断材料を得られないことが多い。
そこで千訣チームは、反事実的推論に基づく履歴情報の選別メカニズムを開発した。
このメカニズムの中核ロジックは、「ある特定の時間帯の観測履歴が、その後の推論や意思決定に対して反事実的な影響を及ぼすかどうか」をリアルタイムで演算し、情報を保持すべきか破棄すべきかを決定するというものだ。
ロボットはすべての映像ストリームを闇雲に記録する必要はなく、将来の因果関係を閉じるために決定的なキーポイントだけに高度に集中すればよい。
背景の壁が何色であるかは些細な問題だが、コップが何段目の棚に置かれたかは、次のパスプランニングに直結する。
「多項式表現」がモデルによるコア変数の抽出を可能にし、「因果記憶」が無用なノイズのフィルタリングを助ける。
この2つが補完し合うことで、視界の遮蔽、フィードバックの遅延、そして長手順のマルチステップタスクにロボットが立ち向かうための強固な技術基盤が築かれた。
無論、厳密な理論的推論を現場での実効的なパフォーマンスへと昇華させるには、現実世界の膨大なロングテールタスクを通じた試練を経る必要がある。
ロボットが新しい部屋に入るたびに、基本的な常識を最初から学び直さなければならないようでは実用にならない。
多項式表現と因果記憶によって、異なる環境間をまたぐ汎化の根本的ハードルはクリアされつつある。しかし、これらの共通の知性を多様な形態のロボットに還元するには、さらなる難関が待ち受けている。上位の物理理解と下位の機械的アクチュエーション(動作制御)をいかに完全に切り離すか(デカップリングするか)という点だ。
ハードウェア本体は手掛けず、ロボットの「汎用頭脳」を目指す千訣
再び、長安へと運ばれるライチの話に戻ろう。
手元にどれほど精緻な地図があろうとも、新鮮なライチを目的地へ無事届けるためには、道中の駿馬、舟運、街道、そして宿駅の緊密な連携が欠かせない。
同様に、ロボットが物理法則への認知を備えていたとしても、実行のすべてのステップを自らの単一ボディだけで完結させる必要はない。
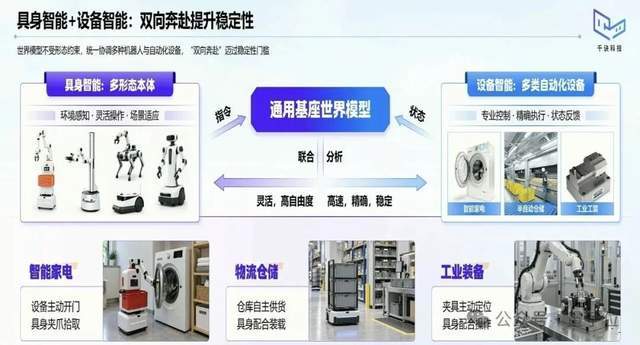
高海川は例を挙げる。同じ「洗濯機に衣類を入れる」というタスクでも、ヒューマノイドロボットなら両手を連動させ、片手で扉を開け、もう片方の手で衣類を投入することができる。
一方、車輪型の単腕ロボットであれば、スマートホームの IoT システムに指示を出して洗濯機の扉を自動で開けさせた上で、投入動作に移ればよい。
ハードウェアの形態が異なれば、インタラクションの実行戦略も異なる。しかし、物理的な現実世界に対してもたらされる最終的な状態変化は全く同一である。
これこそが、**千訣が掲げる「疎結合型世界モデルアーキテクチャ」**の根底にある論理だ。
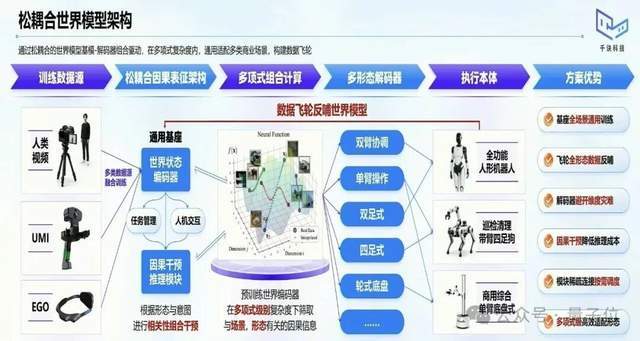
エンジニアリング設計において、Polibrain は物理空間とタスク目標に向けた「共通の表現」と、個別のロボット本体に依存する「実行・制御層」を完全に切り離している。
物理世界に対する認知は完全に共有される。一方、それを下位でどのように動作へと分解するかは、異なるロボットハードウェアや外部の連携自動化コンポーネントが状況に応じて柔軟に担う。
このデカップリングの思想は、**「千訣は自らロボット本体を製造せず、あらゆる形態のロボットに向けた汎用的な認知・意思決定能力の提供に専念する」**という明確な製品ポジショニングに直結している。
さらに、千訣の視野は汎用の二足歩行ロボットだけに留まらず、特定の産業・サービス現場に特化した専用機にも広く門戸を開いている。
高海川は、エンボディド AI の商業化は段階的なプロセスであり、「最初から完全なヒューマノイドを実現しなければならない」という固定観念に縛られる必要はないと指摘する。
たとえば、シンプルな構成のアームはホテルの客室配送に向いており、柔軟な双腕を搭載すれば飲食サービスのステーションに導入できる。台車と剛性を最適化すれば、屋外の巡回監視やセキュリティ、清掃現場へとスムーズに適応可能だ。
外的な構造はニーズに応じて変化するが、世界を解析し物理的な変化を推論する根底の「インテリジェンス基盤」には、極めて高い再利用価値がある。
とりわけ重要なのは、異なる形態間での再利用がエンボディド AI のデータ資産を根本から活性化させる点だ。
長年にわたり、実世界とのインタラクションデータの深刻な不足がエンボディド AI のブレイクスルーを阻むボトルネックとなってきた。実機を用いたデータ収集には長いサイクルと高い限界費用がかかり、形態の異なるロボット間でデータを相互活用することは極めて困難だったからだ。
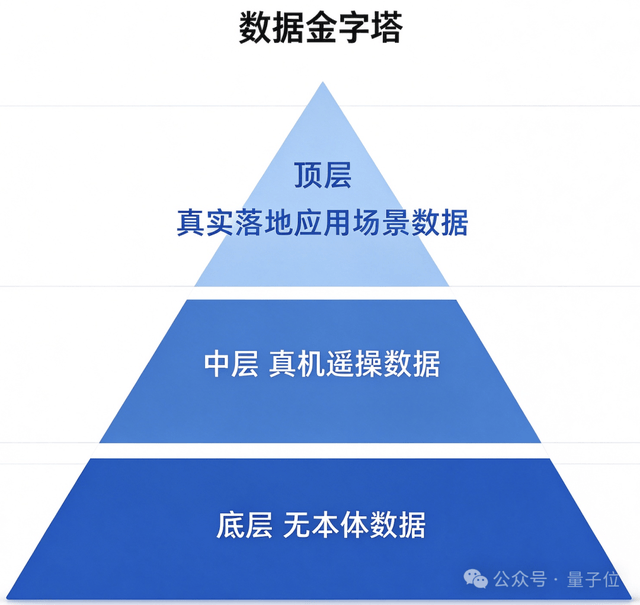
ロボット学習のデータソースを整理すると、通常は以下の3つのレイヤーに大別できる。
- 下層:一人称視点の人機インタラクション動画や日常の動作記録など、特定のハードウェアに依存しない「エンボディメント非依存データ」。3次元空間、物理接触、物体の関係性を理解するのに用いられる。
- 中層:実機のテレオペレーションや動的軌道など、特定のハードウェアに強く紐づいた「エンボディメント依存データ」。具体的な動作実行と環境からのリアルタイムフィードバックのマッピングを確立する。
- 上層:膨大な実業務シーンから得られる動的なフィードバックログ。稀にしか発生しないロングテール問題を顕在化・修正し、アルゴリズムの迅速な収束と反復を促す。
これら3層のデータはアルゴリズムチェーンにおいてそれぞれ役割を担っており、異なる形態間のデータ障壁を取り払って初めて、そのフライホイール(好循環)効果を最大限に解き放つことができる。
高海川は、ヒューマノイド、車輪型、四足歩行、さらにはロボット掃除機に至るまで、機械力学的な特性には大きな隔たりがあるものの、物体の因果関係、長期目標の分解、そして環境フィードバックの推移に対する認知は、本質的に極めて高い共通性を持つと確信している。
Polibrain が目指すのは、抽象化・統合された高次の潜在空間表現を通じて、異なる形態のロボットが蓄積した分散データを単一のバックボーンモデルへと合流させることだ。
より多くの異種ロボットが接続されれば、モデルはより幅広いロングテールシーンをカバーできるようになる。膨大な実業務データが学習へとフィードバックされることで、世界モデルの認知精度と汎化境界は拡張し続ける。そして性能の向上したモデルは、さらに多くのロボットメーカーやエコシステム内の顧客を惹きつける。
こうして初めて、形態を越えたエンボディド AI のデータフライホイールが本格的に回り始めるのだ。
しかし、**アーキテクチャ上で共通表現が可能であることと、企業・ビジネス間でのデータ流通が自然に進むことは同義ではない。**高海川も、各ロボット企業の間には現実的なデータ障壁が存在することを率直に認めている。
特定領域に特化したハードウェアメーカーにとって、基盤となるデータ資産は極めてセンシティブであり、高い競争優位性の源泉(排他性)でもあるため、全面的なオープン化は決して容易ではない。
千訣は中立的な独立系モデルプロバイダーとして、様々な業界の顧客への機能提供を通じて、データセキュリティと複数形態間での協調・再利用を両立させるWin-Winの仕組みを模索している。
厳密な最先端の理論研究から、実機の四足歩行・双腕ロボットによる現場での実証に至るまで、Polibrain の発表は、予測型世界モデルが象牙の塔から大規模な産業実装へと歩みを進める上で、学術的にも工学的にも極めて示唆に富む実例を提示した。
異なるボディ間のデータが真の好循環を生み出せるのか。モデルの認知能力はスケール効果に伴って質的跳躍を遂げられるのか。その答えは、より広範な産業の現場における実践に委ねられている。
いま、「認知の地図」は描き出された。
しかし、地図を描くことと、長安へと向かう早馬の「ライチ」を無事に届けることとの間には、依然として乗り越えるべき長い道のりが横たわっている。