生数科技の世界モデルチーム、Motubrain 2.0 の訓練全プロセスを公開ライブ配信
大規模モデルの訓練プロセスが、一般に公開されるケースが増えています。
先日も Xiaomi MiMo の責任者である羅福莉(Luo Fuli)氏が、MiMo-V2.6 の強化学習フェーズにおける訓練の進捗を公開し、大規模モデルの訓練に関する具体的な詳細が明らかになりました。
そして今回、Physical AI(物理AI)の領域でも同様の試みが始まっています。
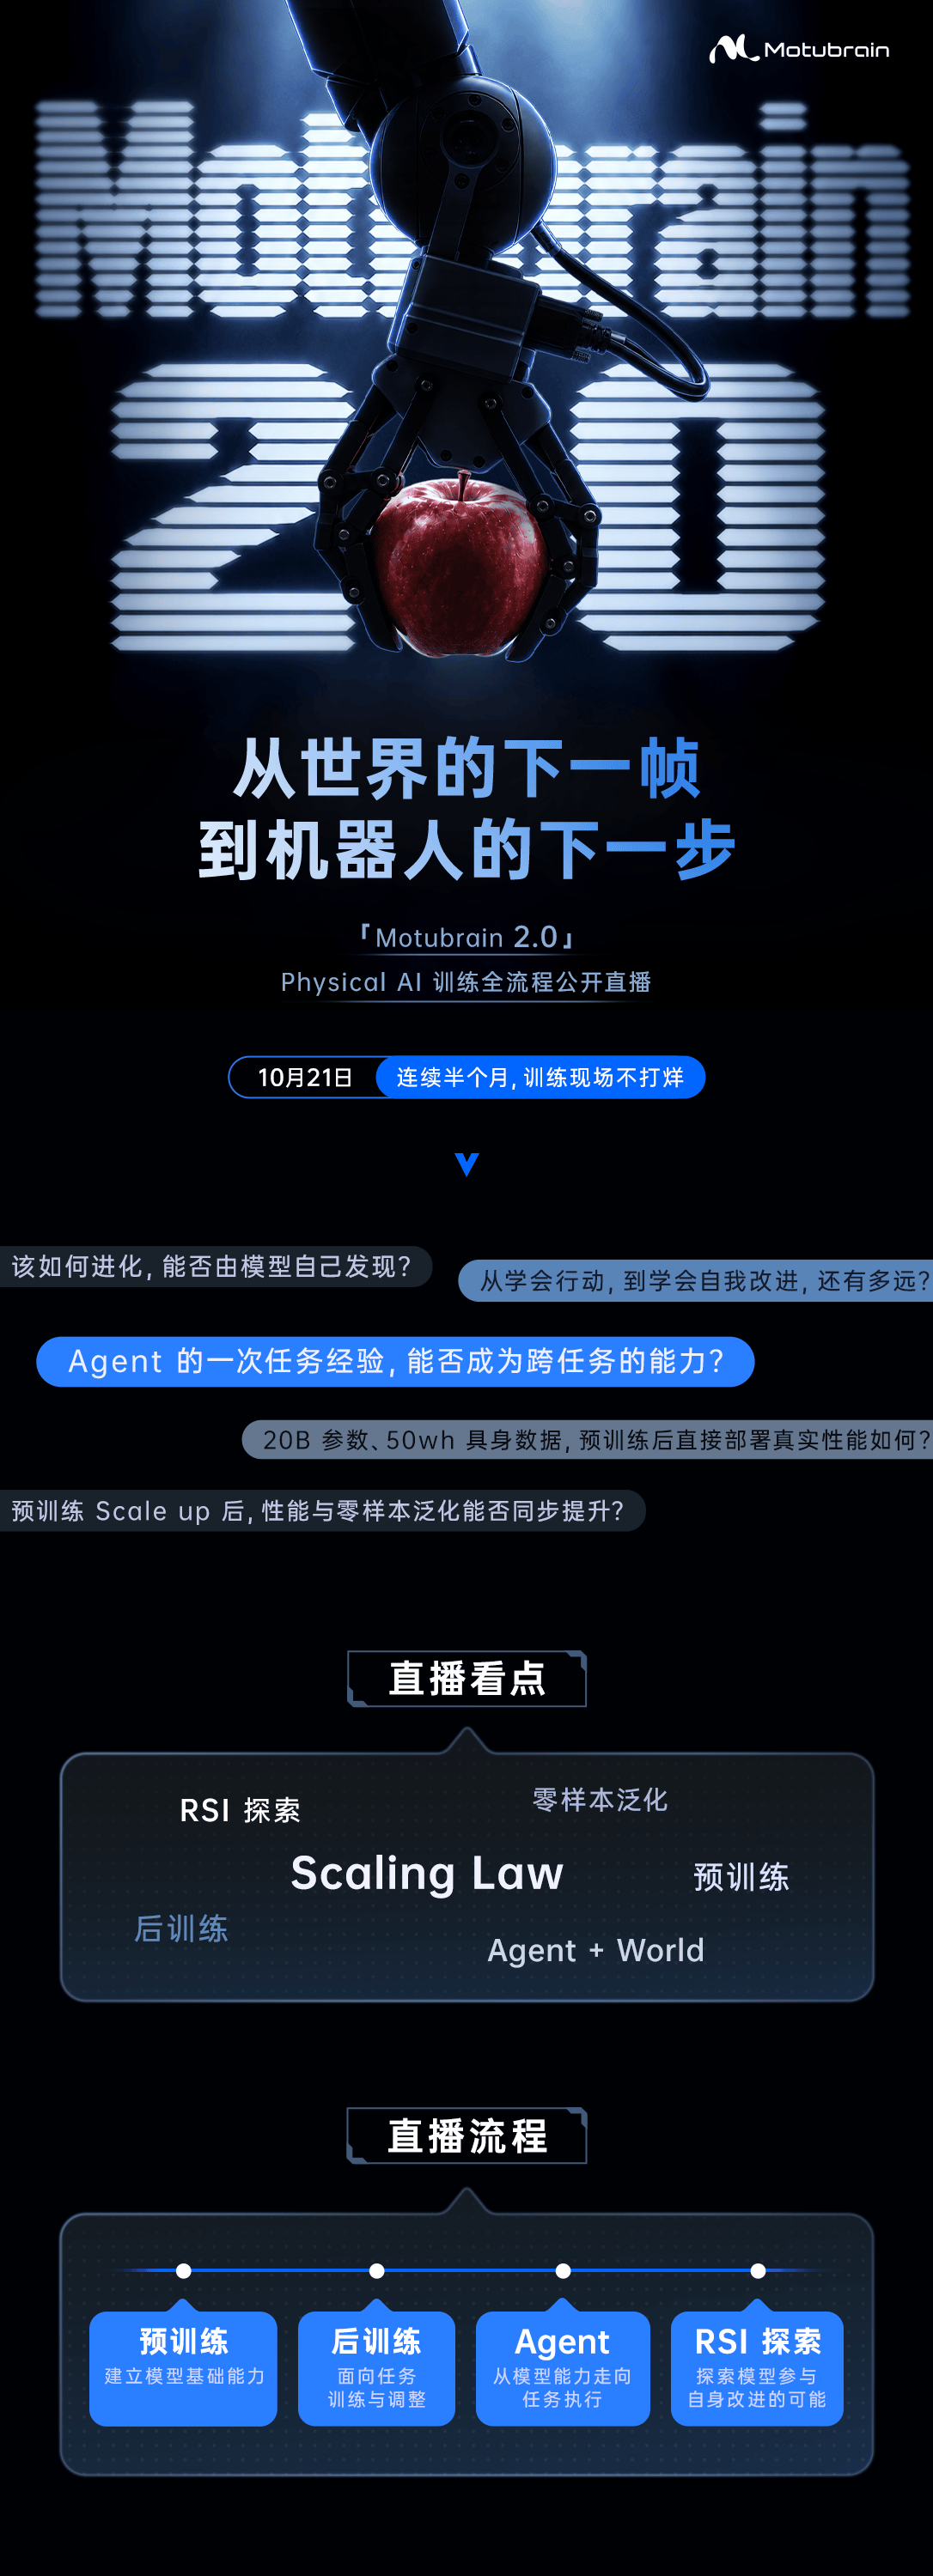
10月21日、生数科技(Shengshu Technology)の世界モデルチームは、Motubrain 2.0 の訓練全プロセスの公開ライブ配信を正式にスタートしました。この配信は約半月にわたって行われる予定で、身体性AI(Embodied AI)モデルの訓練プロセスや最新の研究進展を余すところなく公開します。
今回の配信がフォーカスするのは、「Physical AI はどのように実現されるのか?」という核心的な問いです。
Physical AI は、AI が物理環境を理解し、ロボットを通じて現実世界のタスクを遂行できるようにすることを目指す技術です。大規模言語モデル(LLM)と比較して、Physical AI には行動の意思決定やタスク実行、さらにはシーン横断的な汎化性能といった課題の解決が求められます。
Motubrain シリーズは生数科技が開発を手がける身体性モデルであり、ロボットに向けた汎用的な「脳」の構築を目指して、異なるタスク、環境、ロボットのハードウェア間における能力の汎化を探求し続けています。
現在、Motubrain 2.0 は正式なオープンソース化を目前に控えています。その公開に先立ち、チームは訓練の全プロセスを先行して配信し、モデルが訓練やテストを経て能力を進化・イテレーションさせていく過程をオープンに共有することを選択しました。
今回の公開訓練は、主に以下の4つのステップで構成されています。
- 事前学習(Pre-training):訓練規模がモデル性能やゼロショット汎化性能に与える影響を観察。
- 事後学習(Post-training):具体的なタスクに向けて追加訓練を行い、タスク遂行能力を向上。
- エージェントによるタスク実行:これまでに蓄積した経験を他のタスクへ効果的に転移できるかを検証。
- RSI(再帰的自己改善)の探求:実行結果のフィードバックに基づいて、モデル自身が自らの行動を評価・改善できるかを研究。
今回のライブ配信の最大の特徴は、身体性モデルの訓練という「ブラックボックス」を解き放とうとしている点にあります。
これまで、身体性AI技術の進捗を知る手段は、主にロボットのデモ動画やベンチマーク結果、学術論文などに限られていました。モデルが実際にどのような訓練を経て、各フェーズでどのように能力が変化していくのかを直接目にする機会はほとんどありませんでした。
Motubrain 2.0 では、訓練からテスト、能力のイテレーションに至る全プロセスを公開することで、モデルの能力が形成されていく軌跡を可視化するだけでなく、訓練中に生じる失敗や試行錯誤、調整の様子も包み隠さず示そうとしています。
身体性AI業界にとって、こうしたアプローチはモデル開発のプロセスをより透明なものにします。研究者や開発者は最終結果を見るだけでなく、訓練過程で生じる具体的なエンジニアリングやアルゴリズム上の課題、そしてチームが実験とフィードバックを通じてどのようにモデルを改善していくのかを深く理解できるようになります。
同時にチームは、今回の配信を通じて同分野の技術者と研究における知見や直面した課題、思考プロセスを共有し、スケーラブルな訓練手法、タスク間での汎化、自己改善といった重要テーマについて共に議論を深め、Physical AI 実現に向けたパラダイムの探求に貢献したいと考えています。
もちろん、関連する研究はまだ模索段階にあり、その具体的な効果については今後の実験や検証を待つ必要があります。しかし、ロボットが最終的に「何ができるか」を単に示すこと以上に、モデルがどのように訓練され、その能力が段階的にどう形作られていくのかをオープンにすることは、業界や研究開発にとって極めて価値のある取り組みと言えます。
- 配信URL:www.motubrain.com/motubrain2.0-live
- 公式サイト:www.motubrain.com