
元ボストン・ダイナミクスの幹部すらも、ある中国製ロボットの虜になりました。
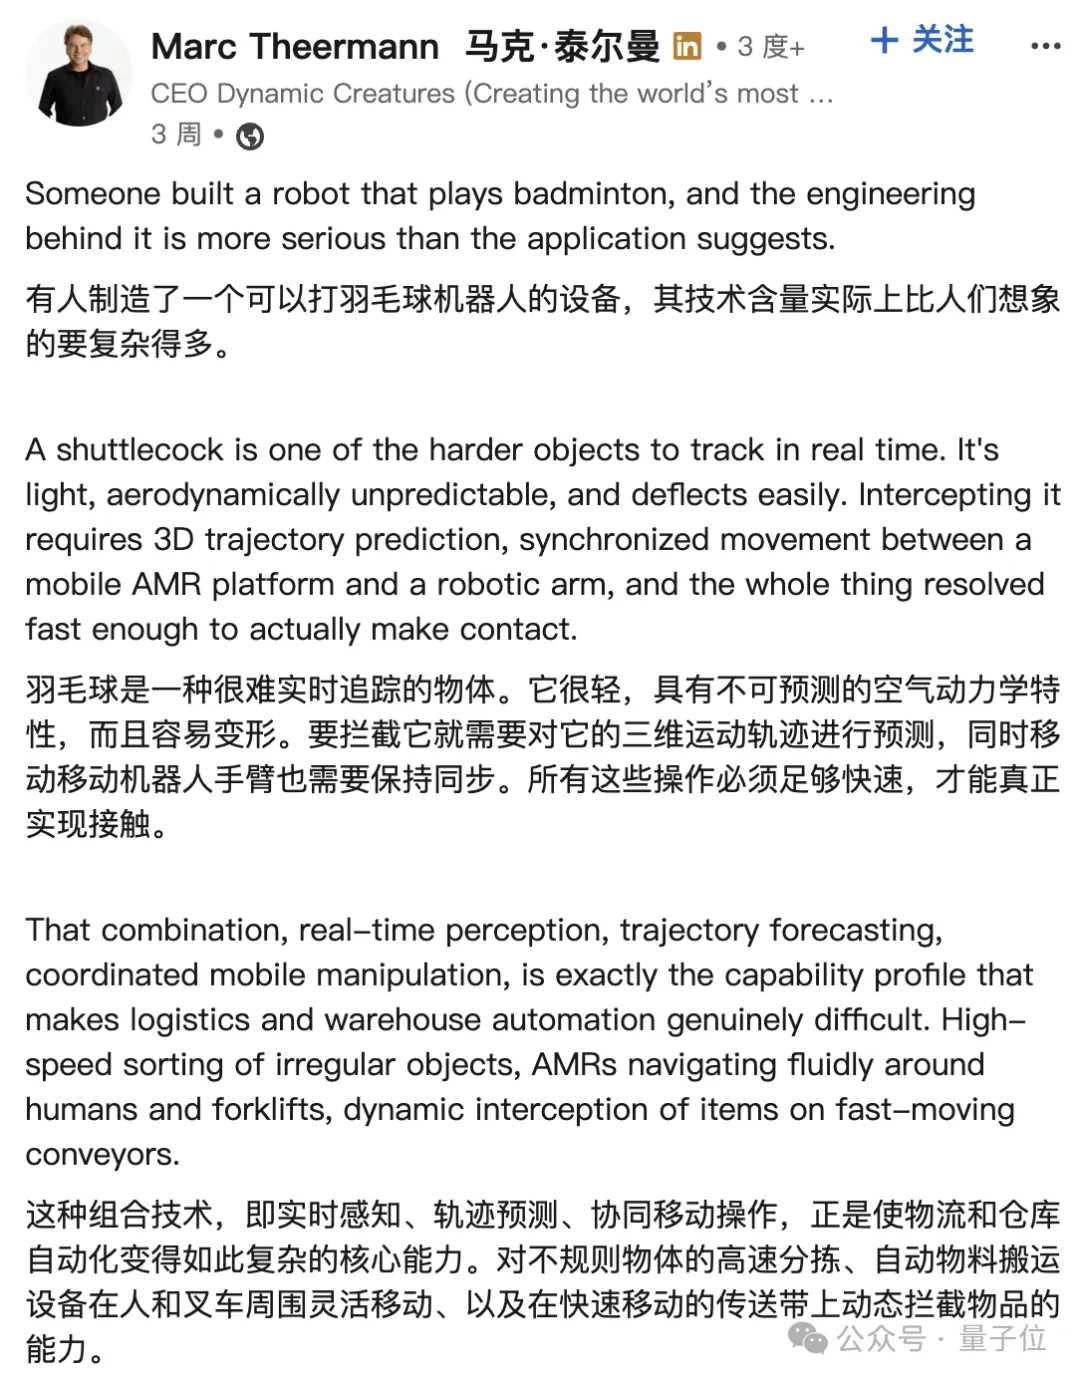
最近、ロボット工学界隈であるSNSの投稿が大きな注目を集めています。
投稿者のマーク・ティーアマン(Marc Theermann)氏は、業界屈指の大物です。ボストン・ダイナミクスに約6年間在籍し、最高戦略責任者(CSO)を務めた経歴を持ちます。在任中は四足歩行ロボット「Spot」の大規模な商業展開を推進したほか、荷役ロボット「Stretch」の発表から商業販売に至る全プロセスを主導するなど、ロボットの商業化における百戦錬磨のエキスパートです。
彼が称賛を送ったこの少し「特別」なロボットを手がけたのは、**浙江深辰凱動科技有限公司(Shenchen Kaidong)**です。
同社は2025年3月、中国・浙江省紹興市に設立されました。中国A株上場企業の大千生態と、元オハイオ州立大学終身教授の宣東(ドン・シュアン)博士が率いる研究チームによって共同で立ち上げられました。
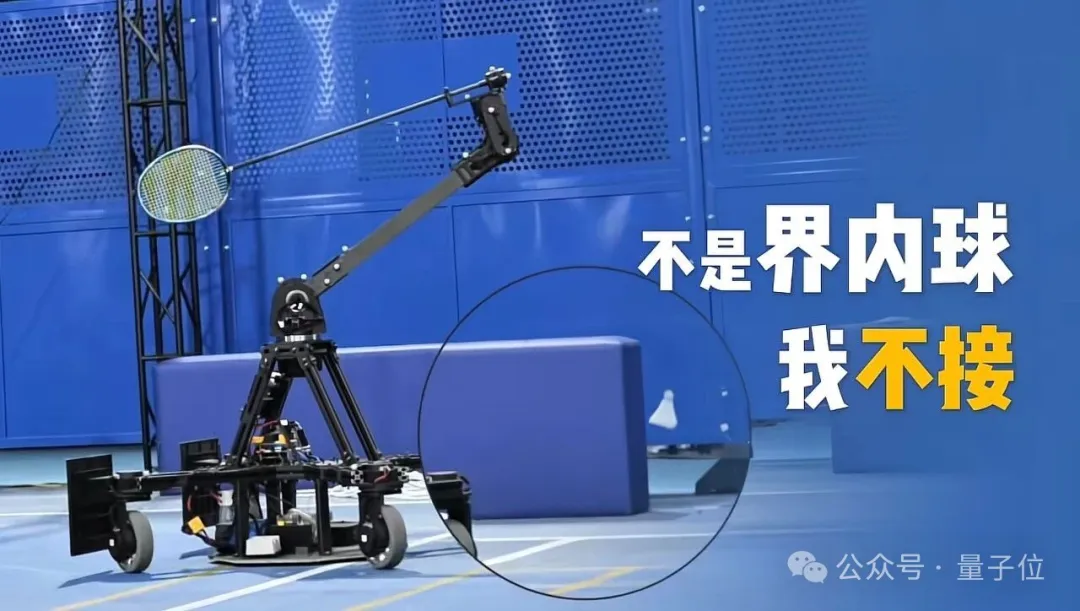
では、なぜ1台のバドミントンロボットが、元ボストン・ダイナミクス幹部から公に絶賛されるに至ったのでしょうか? この投稿の背景には、一体どのような技術的ブレークスルーが隠されているのでしょうか。
投稿で語られた真意とは
ティーアマン氏のコメントは、単なる賛辞というよりも、極めて専門的な技術解剖と言えます。
彼は投稿の中で次のように記しています。
バドミントンのシャトルは、リアルタイムトラッキングが極めて難しい物体のひとつだ。非常に軽量で空力特性に基づく軌道の予測が困難なうえ、わずかな気流の乱れでも容易に軌道がブレてしまう。
これを正確に打ち返すには、高精度な3次元軌道予測と、自律移動ロボット(AMR)プラットフォームおよびロボットアームの超高速な協調動作が求められるだけでなく、ミリ秒単位の極めて短い時間で一連の計算と制御を完了させて正確にインパクトしなければならない。
彼が見立てるに、リアルタイム認識、軌道予測、移動台車とアームの高速協調作業というこの能力の組み合わせこそ、まさに現代の物流や倉庫自動化の現場が抱える真のペインポイントそのものなのです。
例えば、不規則な形状の物体に対する高速ダイナミックソーティングや、作業員とフォークリフトが入り乱れる現場でのAMRの自律移動、高速コンベア上を流れる荷物の動的キャッチなどが挙げられます。
言い換えれば、彼の目には「バドミントンをプレーする」というデモが、本質的に極めて高度な低レイヤーのエンジニアリング能力を具現化したものとして映ったのです。
バドミントンを皮切りに鍛え上げた「汎用物理モーションプラットフォーム」
深辰凱動がロボットのモーション制御用頭脳(ブレイン)を開発した当初の目的は、単にスポーツ機器を作ることではなく、現実の物理世界に対応する汎用物理モーションプラットフォームを構築することでした。
チームのコアメンバーは長年にわたりロボットのモーション制御、マシンビジョン、強化学習の研究に深く携わっており、その根底にあるロジックは極めて明快です。
バドミントンロボットは、難度の高いエンボディドAI(具身知能)を体現する技術のキャリア(実験台)である、という点です。チームはバドミントンという極めてダイナミックな環境を通じて、汎用ロボットに最も不可欠なハードウェアとソフトウェアの協調能力を磨き上げようと考えました。
最終的な目標は、独自開発のロボットブレインと汎用物理モーションプラットフォームを基盤とし、外乱や不確実性に満ちた物理環境において「認識・予測・意思決定・協調実行」の完全なループを実現することです。そして、多様な形態を持つモーションロボットの迅速な開発と反復を支えることにあります。
注目すべきは、このバドミントンロボットが決して競技専用のマシンではなく、汎用物理モーションプラットフォームをベースに構築された具体的な応用事例のひとつに過ぎない点です。
このプラットフォームは主に2つの要素で構成されています:
- ハードウェア層:再利用性の高い移動プラットフォーム(足回り)、関節モーター駆動システム、多自由度ラケットアーム
- ソフトウェア層:深辰凱動が独自開発したロボットブレイン。全プロセスのリアルタイム認識、軌道予測、動作の意思決定、全身協調制御を担う
バドミントンという競技は、この汎用プラットフォームにおける現時点で最も象徴的なユースケースに過ぎません。
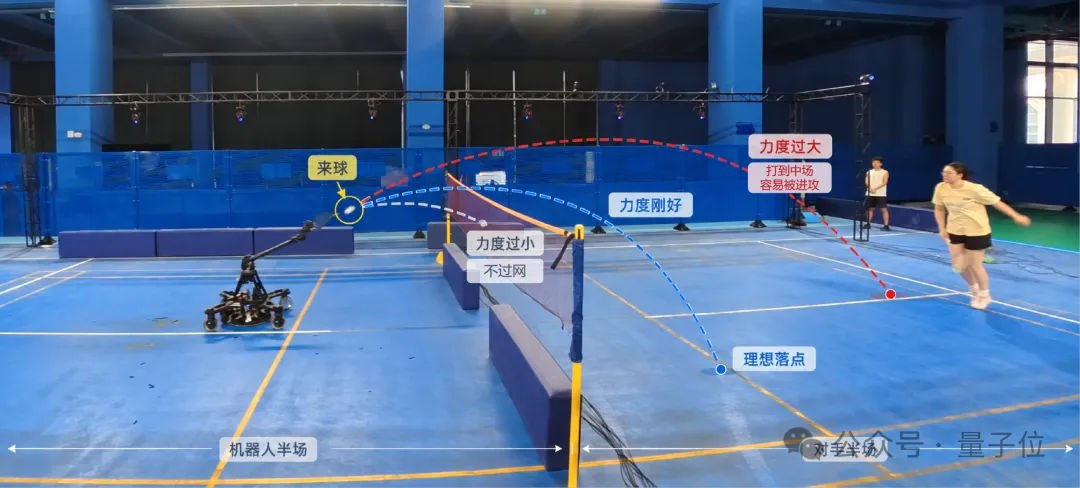 △深辰凱動のバドミントンロボットと人間のラリー実験の様子
公開情報によると、このロボットは約0.5ミリ秒で飛来するシャトルを識別し、スイング速度は最大30m/s、スマッシュの初速は時速250kmを超えます。ロボット本体の機構設計からモーション制御、ビジョン認識、AIアルゴリズムに至るまで、チームはフルスタックで内製化を果たしており、国内外で累計100件以上の特許を保有しています。
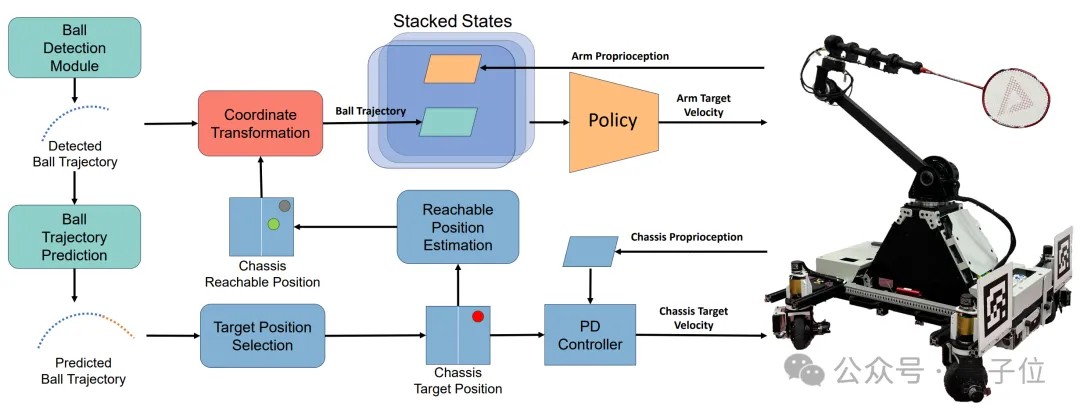 △バドミントンロボットのシステムアーキテクチャと制御フロー
すでに2022年の時点で、チームはサイバーフィジカルシステムの旗艦カンファレンスであるICCPSにおいて「VaRSM」システムを発表していました。これは、卓球、テニス、バドミントンという3種類のラケット競技に同時に適応できる世界初の自律ロボットとされています。
2025年には、全身制御に関する研究成果がロボット工学の最高峰学会ICRAに再び採択されました。ノックマシンによる球出しテストで94.5%のレシーブ成功率を記録し、人間との連続ラリーでも90.7%の成功率を達成しています。
ギネス世界記録「1452回」の金字塔
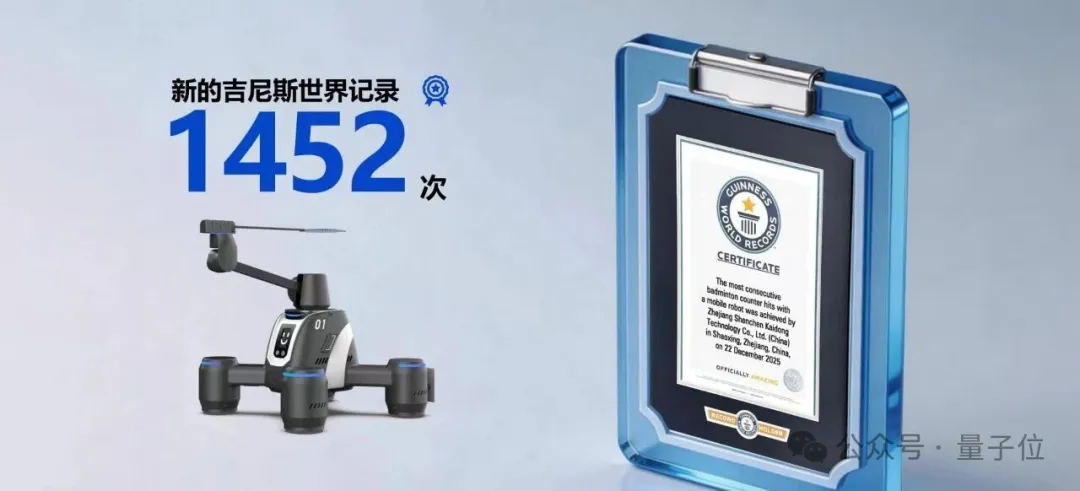
2025年12月22日、紹興杭州湾連合イノベーションセンターにて、深辰凱動のバドミントンロボットは人間の選手を相手に1452回もの連続ラリーを達成しました。
この記録はギネス世界記録に公式認定されており、記録名は「自律移動ロボットによるバドミントンの連続ラリー回数最多(Most consecutive badminton counter hits with a mobile robot)」となっています。1452回という数字は、同種目における世界新記録となりました。
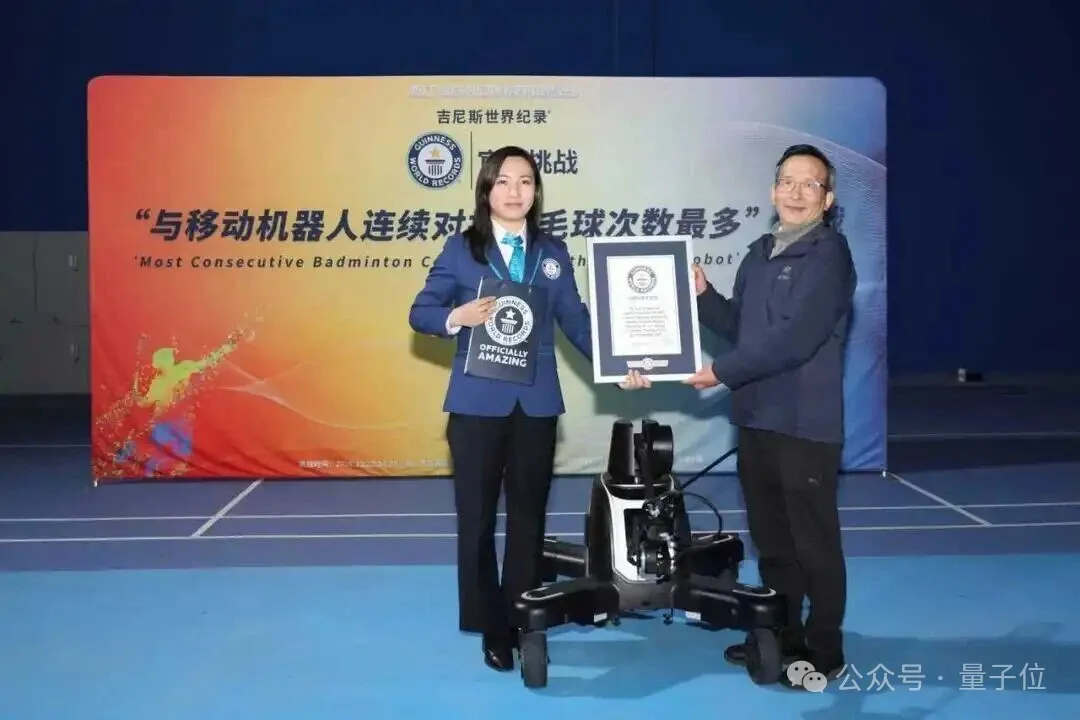
この記録は単なる数字の誇示にとどまりません。長時間かつ高強度な人間との対戦シナリオにおいて、システム全体の信頼性と安定性を公に実証したものであり、ロボットが研究室のプロトタイプから商用プロダクトへと移行する重要な段階に突入したことを物語っています。
実装と応用シナリオ
スポーツの分野において、このロボットの最もダイレクトな用途は、疲れを知らないプロの練習パートナー(ヒッティングパートナー)です。
従来のバドミントンの本格的なトレーニングにおいて、ノック練習は反応速度や打球の安定性を高める重要なステップですが、「コーチ+従来型ノックマシン」の組み合わせはコストがかさむ上に、球出しのテンポが単調になりがちでした。
連続ラリーに対応し、テンポや強度を調整できるロボットがあれば、プロアスリートはいつでも実戦に近いシミュレーション練習を行うことができます。また、一般のフィットネスやジュニア育成市場においても、インタラクティブ性の高い新たなトレーニング体験を提供可能です。
しかし、深辰凱動のビジョンはスポーツ器具にとどまりません。
汎用物理モーションプラットフォームの真価は、その足回りハードウェア、関節アクチュエータ、制御ブレインを、他の高ダイナミックな作業環境へモジュール単位で水平展開できる点にあります。バドミントンは、この技術体系の最初の検証シナリオに過ぎないのです。
ラケットの枠を超える産業界へのインパクト
ティーアマン氏がコメントで指摘した通り、多くの人はこのバドミントンロボットを一見すると、目新しいテック系のデモ展示だと思うかもしれません。
しかし、その本質的な価値はスポーツやエンターテインメントの枠組みをはるかに超越しています。エンボディドAIロボット業界全体に対し、「エンジニアリングとして実装可能で、再利用性が高く、スケール化できる汎用技術の進化パス」を実証してみせたのです。
長年、多くの最先端ロボット技術は、静的かつ構造化されたコントロール可能な研究室環境の中でしか安定して動作しませんでした。現実世界における動的な外乱や不確定要素に直面した途端、意思決定の遅延や動作精度の低下、汎化性能の不足といった課題に直面しがちだったのです。
深辰凱動は、独自開発したロボットブレインと汎用物理モーションプラットフォームによって、高ダイナミックなモーション制御を実用化するエンジニアリングパスを切り拓きつつあります。
現実的で不確実、かつ非構造化な物理環境において、高精度かつ高応答な動作コマンドを安定して出力できるようにすることで、研究室での理論と産業実装の間にある深い溝を埋めようとしています。
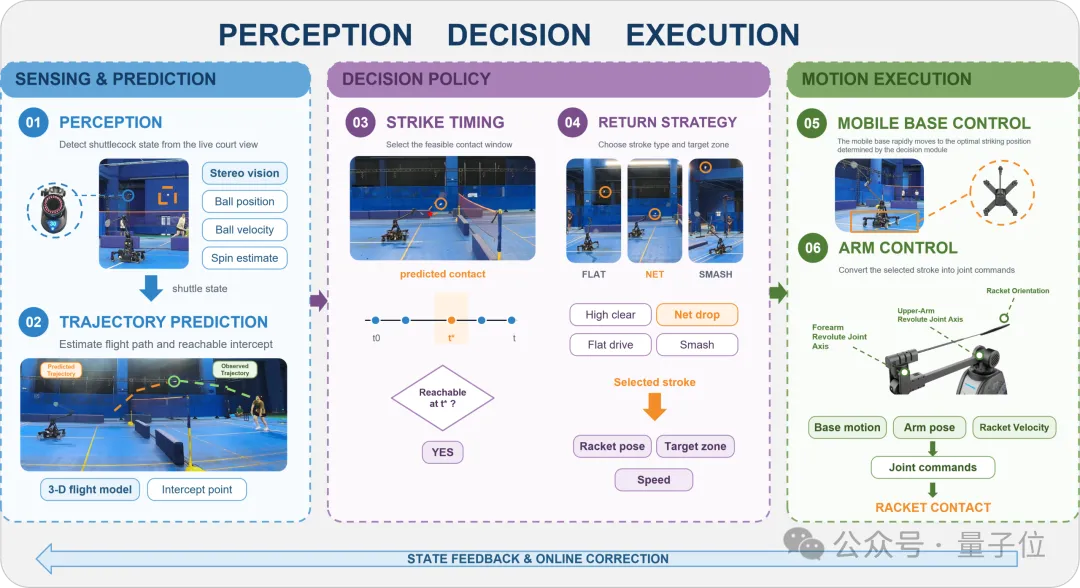
根底にあるロジックを紐解けば、バドミントンを正確に打ち返すことと、ロボットが家事をこなすこと、自動運転における障害物回避、工場のフレキシブルな組み立てライン、屋外でのスマート巡回点検などは、すべてエンボディドAIにおける同一のコアパイプラインを共有しています。すなわち、「複雑な環境の精密な認識」「ミリ秒単位の動的意思決定」「複数機構による高精度な協調実行」です。バドミントンの高速な攻防は、まさにこの一連のクローズドループに対する極限のストレステストと言えます。
開発チームがあえてバドミントンを実験場に選んだ理由は、まさに環境認識、軌道予測、制御遅延、対外乱性能に対して極めて過酷な要件が課される環境だからにほかなりません。
シャトル自体が非常に軽量で気流の影響を受けやすいことに加え、人間との対戦では打球方向や着地点、スピンが千変万化します。システムはミリ秒単位のウィンドウの中で、認識から実行に至る完全なサイクルを完結させなければなりません。
こうした極限の試練をクリアできたということは、この技術アーキテクチャがより広範な産業シナリオへ移行するための確固たる基盤を備えていることを意味します。例えば:
- スマート物流:不定形な荷物の高速ダイナミックピッキング、高速仕分け、人とロボットが混在する空間での柔軟な搬送
- 移動ロボット:非構造化な複雑路面での自律走行、ミリ秒単位の動的障害物回避と柔軟なマニピュレーション
- エンドデバイスの拡張:家庭用サービスロボット、産業用フレキシブルアーム、特殊作業ロボットなど多種多様なデバイスへの展開
一見するとエンタメ性の高い人間とロボットのラリーの裏で実証されていたのは、ロボットが静的なスクリプト依存を脱却し、オープンな物理世界へと踏み出すための決定的な一歩だったのです。
創業者チームと株主のバックグラウンド
深辰凱動の技術力を支えているのは、学術的知見と産業界での実戦経験を兼ね備えた強力なチームです。
董事長の宣東(ドン・シュアン)教授は、上海交通大学電子工学部で学士および修士号を取得後、米テキサスA&M大学でコンピュータ工学の博士号を取得しました。現在はIEEEフェロー、中国教育部長江学者講座教授、浙江省トップタレントの栄誉を持ちます。宣東教授は米オハイオ州立大学コンピュータサイエンス・工学部で20年以上にわたり教鞭を執り、2013年からは同学科の終身正教授(テニュア)を務めました。
宣東教授は長年にわたりネットワーク&システム、ロボット知能などのフロンティア研究に携わっており、発表した高水準な学術論文は160編以上にのぼります。ネットワーク、センシング、ロボティクス、コンピュータビジョンなどの領域をカバーし、その成果はICCPS、NeurIPS、ICCVなどのトップカンファレンスに多数採択されています。学術的な指針とシステムアーキテクチャの両面でチームの舵取りを担うキーパーソンです。
CEOの柏暁楽(シャオラー・バイ)氏は、東南大学電子工学専攻で学士号を取得後、米オハイオ州立大学でコンピュータ工学の博士号を取得。AI、ビッグデータ、機械学習、デジタルトランスフォーメーション分野に長年深く携わり、40編以上の高水準論文を発表した実績を持ちます。中国民間企業500社に入る大手企業の幹部を務めた経験もあります。
CTOの楊帆(ファン・ヤン)氏は、上海交通大学電子工学部で学士および修士号を取得後、米オハイオ州立大学でコンピュータ工学の博士号を取得しました。中核論文である「VaRSM」(ICCPS 2022)および「Hamlet」(ICRA 2025)の主著者のひとりであり、2世代にわたるラケットスポーツロボットの先行研究から実用化までを牽引してきた技術リーダーです。
資本面では、深辰凱動はA株上場企業の大千生態と技術チームが共同出資しています。大千生態の実質的支配者は、歩歩高(BBK)グループの初期コアメンバーである張源氏(現在はOPPO取締役およびJ&T Expressの非業務執行取締役も兼任)で、大千生態の董事長は段力平氏が務めています。同社は2025年3月に浙江省で設立され、登録資本金は約2475万元です。
2022年に3種類のラケット競技に対応するコンセプトシステムを発表し、2025年のICRA論文で人間とのラリー成功率90%超を実証、そして同年にギネス世界記録を更新するに至るまで——チームは数年の歳月をかけ、最先端の学術研究を「高い安定性を誇り、実演可能で、スケール化できる商業的ポテンシャルを備えた実用システム」へと着実に昇華させてきました。
おわりに
ロボット業界において、見栄えの良いコンセプト動画は決して珍しくありません。本当に不足しているのは、泥臭い現実の物理世界と向き合い、骨太なエンジニアリング能力を地道に磨き上げる忍耐力です。
シャトルが放たれてから手元に届くまでは、わずか数百ミリ秒に過ぎません。しかし、この数百ミリ秒の物理的課題を克服するために、チームは何年もの歳月と情熱を注ぎ込んできました。
ボストン・ダイナミクスの元CSOがこの中国製ロボットに賞賛を寄せたとき、彼が見ていたのは単なるゲームの勝敗ではなく、今まさに起きている産業の地殻変動でした。すなわち、中国のエンボディドAIチームが、高難度な動的環境において世界と戦える真のエンジニアリング力を発揮し始めているという事実です。
コートは単なる訓練場に過ぎません。複雑で予測不可能な現実世界こそが、この汎用モーションプラットフォームが真に挑むべき主戦場なのです。