
VLAは「実行力」を、世界モデルは「考えてから動く力」をもたらす
朝の調剤ピーク時、薬局の店頭には注文がひっきりなしに届く。オンライン注文を受け取った1台のロボットが、迷いなく薬品棚の前へと移動する。棚には同じようなサイズの薬箱がびっしりと並び、透明な包装フィルムが店内の照明に反射している。ロボットはロボットアームを軽やかに伸ばし、目的の薬箱を正確に掴み取ると、向きを変えて受け渡しカウンターへと届けた。
このロボットを指揮しているのは、張江AIイノベーションタウンに拠点を置く「蚂蚁灵波(Ant Lingbo)」が開発した「灵波汎用ブレイン」だ。この“頭脳”は事前学習フェーズにおいて、主要ロボット17ブランド・20種類のハードウェア構成(ロボットアーキテクチャ)に適応しており、単一の頭脳で異なる機体・異なるタスクを横断して実行できる。現在、この頭脳を搭載したロボットは、上海国大薬局の複数店舗で正式に実働を開始している。
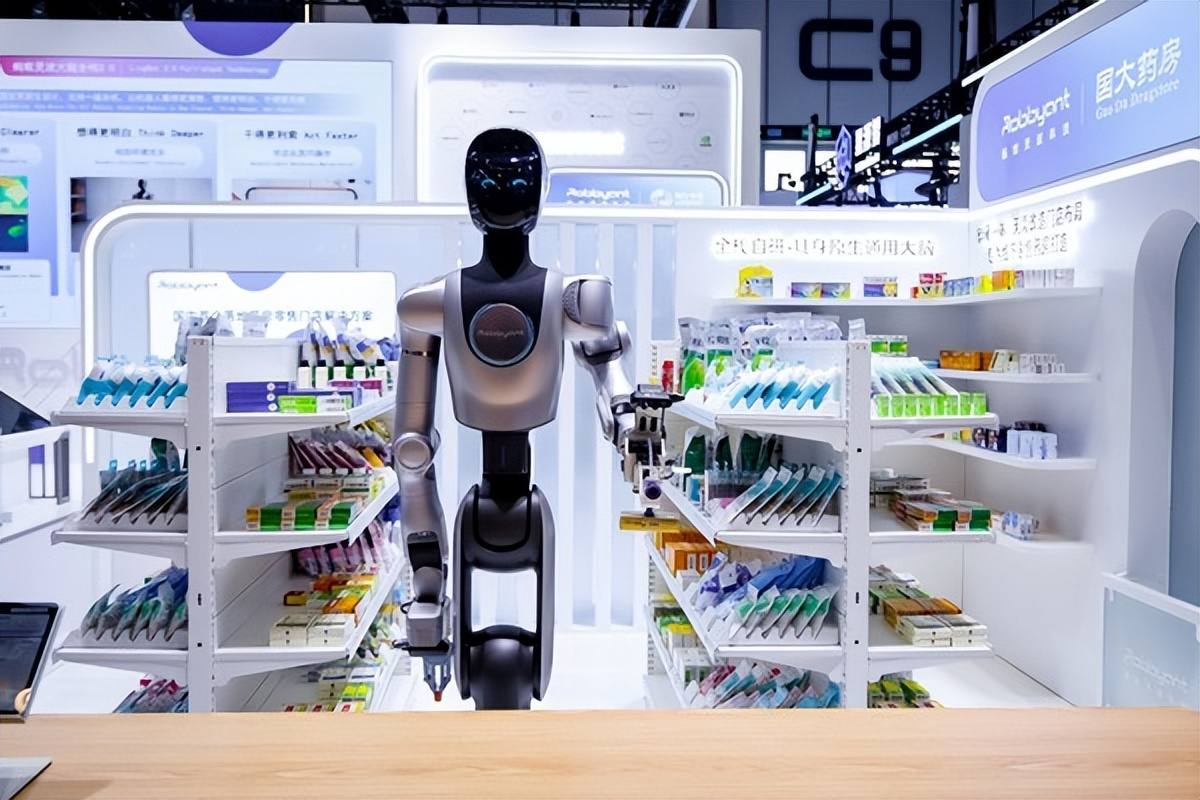
図1 蚂蚁灵波のロボットによるスマート薬局
「見て、聞いて、手を動かす」ことに加え、ロボットにはもうひとつの重要な能力が求められている。それは「行動を起こす前に、未来をシミュレーションすること」だ。「こう動いたら何が起きるか?」——これこそが世界モデル(World Model)のコアミッションであり、現在の状態と行動に基づいて未来の物理的変化をシミュレーション(推演)する。両者をどう分担させるべきか、あるいは統合可能なのか、業界では今も模索が続いている。上海・張江では、VLA(視覚-言語-行動モデル)の大規模な現場導入が進む一方、世界モデルはパイロット運用の段階に入ったばかりだ。「VLAが『動ける力』を担い、世界モデルが『考えてから動く力』を担う」という両者の融合アプローチは、業界内で共通認識になりつつある。上海では、複数の技術ロードマップが同じ土壌の上で並行して検証されており、政策指針、標準規格、評価体系の整備も同時に推し進められている。
一、薬局と製造ラインで稼働する VLA:現場配備と継続的な最適化
「エンボディド・ブレイン(具身知能の頭脳)」の実力は調剤にとどまらない。倉庫での小包の仕分けから製造ラインでの部品供給・搬出まで、幅広い作業をこなすことができる。2025年1月、張江において中国初となる異種ヒューマノイドロボット訓練場が稼働した。「国家地方共建ヒューマノイドロボットイノベーションセンター(国地センター)」とファーウェイ(Huawei)は、エンボディドAIの実証訓練ハブを共同設立し、中国国産の「昇騰(Ascend)」コンピューティングパワーに基づくVLAの研究開発を進めるとともに、世界モデルとVLAモデルの効率的なトレーニングを推進している。単一の訓練場の中で、2つの技術アプローチが並行して走っている。
**培った能力は、工場などの実際の産業現場で試されなければならない。**国地センターの「霊竜(Linglong)」シリーズのロボットは、自動車部品メーカーの延鋒(Yanfeng)の現場に導入され、部品のフレーム処理、キット仕分け、レーザー弱化などの工程において、実環境データの収集と自立動作の検証を完了した。これにより、「訓練場での学習 → モデルのアップデート → 産業現場への配備」という一連の移行パイプラインが確立された。
**単一のシナリオからより多くの店舗や工程へと展開するためには、「能力の汎化・移植」という壁を越えなければならない。**ある薬局で問題なく調剤を行えたとしても、別の店舗で同じように安定して動けるとは限らない。棚の配置、薬のパッケージ、並べ方のすべてが異なる可能性があるからだ。産業現場に入れば、多様な部品形状や作業手順に柔軟に適応することがさらに求められる。モデルがこれらの変化に対応できるか、どれだけの追加データ、トレーニング、現場調整が必要になるかは、現場ごとに検証していく必要がある。VLAの進展を測る基準は、現在のタスクを完了できるかだけでなく、既存の能力をどの程度再利用できるか、そして新環境への適応にどれだけの追加コストがかかるかという点にある。
二、世界モデルの参入:突破、融合、イノベーション
世界モデルとVLAは決して二者択一の関係ではなく、いかに効果的に統合できるかが産業界の共通認識となっている。モデルの優劣を議論するよりも、まずロボットにどのようなコア能力が必要なのかを明確にすべきだ。**世界モデルが補うのは、まさに「動く前に先を予測する力」である。**中国工程院の鄭南寧(Zheng Nanning)院士は、世界モデルシステムは内部にシミュレーション可能な環境を構築し、行動前に予測とシミュレーションを行い、異なる意思決定がもたらし得る結果を評価する必要があると指摘している。
同じ張江AIイノベーションタウン内でも、VLAを薬局に導入する企業もあれば、世界モデルのトレーニングを深化させる企業もある。蚂蚁灵波はマルチブランド対応とサービス業への先行導入を進めると同時に、業界初となるエンボディド・ネイティブの世界アクションモデル「LingBot-VA 2.0」を発表した。智元ロボティクス(Agibot)はロボットハードウェアと「頭脳」の協調開発を貫いており、同社の「精霊 G2(Genie G2)」はすでに工場での連続稼働を実現している。智元の共同創業者である姚卯青(Yao Maoqing)氏は、世界モデルの最大の役割は「物理世界の次の状態を正確に予測することだ」と語る。9月、智元は世界-アクションモデル「GE-Act 2.0」を発表。「未来の予測」と「アクション生成」を単一モデルに統合し、トレーニングデータを300時間から3万時間に拡充した。未知の環境および未知の物体を対象とした追加ファインチューニングなしの直接テストにおいて、あるロボットの総合成功率は17.1%から44.1%へと向上し、未知環境における成功率は約2.6倍に跳ね上がった。
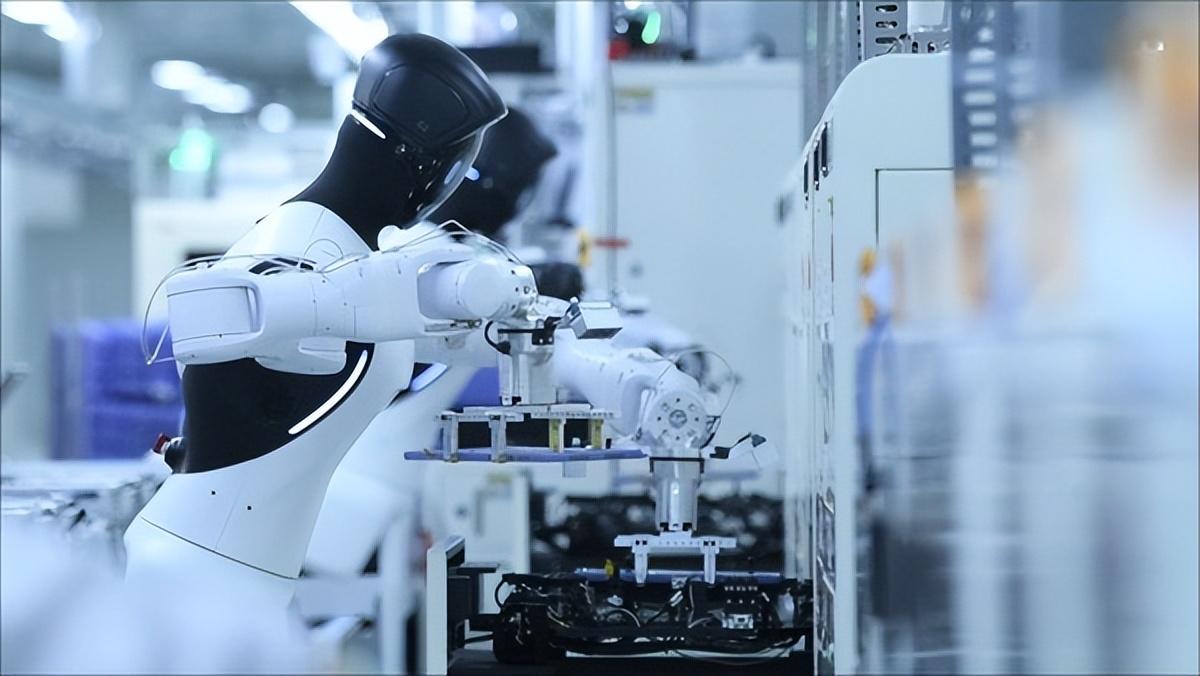
図2 工場の製造ラインで稼働する智元「精霊G2」ロボット
融合の方向性としては、エンベデッド(組み込み型)アプローチも注目を集めている。浦東に拠点を置くKeenon Robotics(擎朗智能)は世界モデルをVLAに組み込み、ロボットに「作業前に一度イメージする」挙動を実現させた。同社のヒューマノイドロボットは遠隔操作への依存から脱却し、コーヒーの抽出といった長手順のタスクを単独で完遂することに成功している。
世界モデルもまた、極めて重要な技術的課題に直面している。「速度の向上」「リアルな再現精度」「十分なデータ量」の3点だ。シミュレーションは高効率でなければならない。RTX 5090環境において、GE-Act 2.0が一連のアクションチャンクを生成するのに要する時間は約104ミリ秒だ。再現精度は正確でなければならない。一部のモデルは水を運ぶリアルな映像を生成できても、グラスの中の水が静止したまま描かれてしまうことがある。データは潤沢でなければならない。大暁ロボティクス(Daxiao Robotics)のチーフサイエンティストである陶大程(Tao Dacheng)氏と開悟世界モデル研究責任者の王飛(Wang Fei)氏は、モデルの能力が劇的に開花(創発)するためには、「1,000万時間規模に近い」データの後押しが必要になる可能性があるとみている。
三、百花繚乱:上海におけるエンボディドAIの群像
上海のエンボディドAI産業のユニークな強みは、同一の課題に対して多様なソリューションが同時に模索され、実装されている点にある。
C向け(消費者向け小売)の陳列棚に注力するチームもある。大暁ロボティクスは独自開発した「開悟世界モデル 3.1」を用いてロボットを直接制御している。9月には中国石油(PetroChina)上海販売会社と提携した初のガソリンスタンド併設コンビニエンスストアが試験運用を開始。ロボットはわずか幅75センチの通路を行き来し、オンライン注文商品のピッキングと梱包を行っている。董事長の王暁剛(Wang Xiaogang)氏によれば、ロボットの稼働中、「世界モデルはおよそ100ミリ秒ごとに未来の状態を1回予測している」という。データ収集と汎化の領域では、穹徹智能(Noetic Robotics)が全国50以上の都市で10万時間を超える実世界データを収集した。事前学習から事後学習に至るまで人間の動作データを活用しており、これはロボット単独で収集するよりもコスト効率が高く、スケールしやすい。霊初知能(Lingchu Intelligence)は自社開発の世界モデルを通じて人間の手の操作をロボットの動作へと変換し、顧客の現場での強化学習と組み合わせることで迅速な反復改善を行っている。
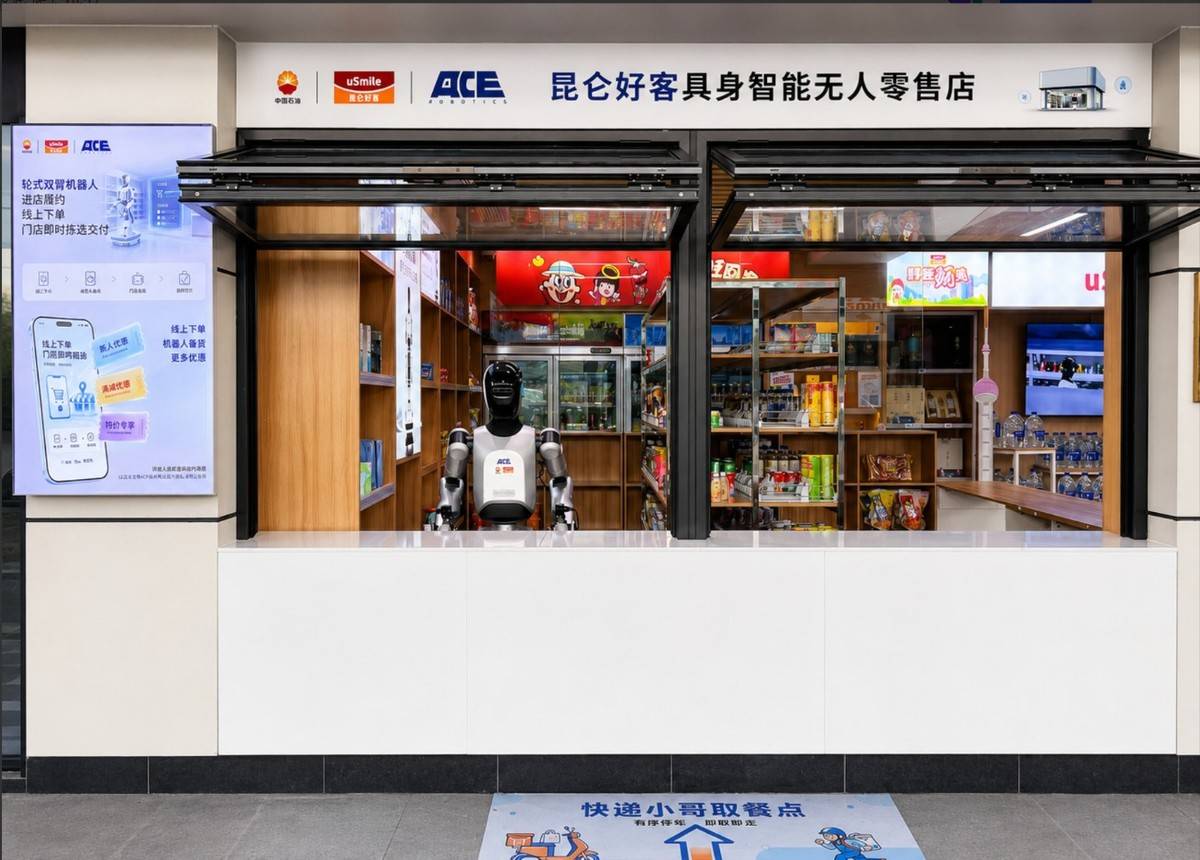
図3 中国石油「昆侖好客」コンビニエンスストアで稼働する大暁ロボティクス
B向け(産業向け)製造ラインから切り込むチームもある。它石智航(Tashi Zhihang)の次世代モデルは自動車用ワイヤーハーネスの組み立てなどの製造ラインですでに稼働を開始している。創業者兼CEOの陳亦倫(Chen Yilun)氏は、「世界モデルが世界を理解し、物理AI(Physical AI)が世界を変える」と強調する。さらに、AI4S(AI for Science)ラボからスタートしたチームもある。上海AIラボ(上海人工知能実験室)は世界アクションモデルの研究成果「InternW0-Δ」を発表した。視覚・力覚・触覚を単一モデルに統合することで、**研究室でのピペッティング(液体分注)**といった高精度の専門操作を連続して実行でき、ロボットは各ステップにおける力加減や物理的フィードバックをリアルタイムに感知できるようになった。
上海では、さらに多くの技術アプローチが並行して進んでいる。具脳磐石(Panshi AI)は脳型認知世界モデルを発表し、事前の環境地図なしに未知の環境での自律探査、ナビゲーション、微細な操作を可能にした。また、蘇度科技(Sudu Tech)はシミュレーション環境での徹底したトレーニングを経て実機へとシームレスに移行するアプローチを貫いている。
技術を評価する基準は、常にただ1つだ。「現実の物理空間において十分な信頼性があるかどうか」である。
四、計画、標準、評価体系の策定が加速
技術ロードマップが百花繚乱の様相を呈する中、産業規格や政策による方向性の明示も急務となっている。**『浦東新区新型工業化推進加速「第15次5カ年計画」』**では、エンボディドモデルにおいて「エンボディド基盤モデル+世界モデル」の融合技術を重点的に推進し、モデルによる物理法則の深い理解、自律的な意思決定、精緻な動作の実現を後押しすることが明記された。
業界標準の策定も急速に進んでいる。工業情報化部がパブリックコメントを募集した**『国家ヒューマノイドロボット産業標準体系構築ガイドライン(2026年版)』(草案)では、世界モデルの規格が正式にロードマップに組み込まれた。『上海市人工知能標準体系構築ガイドライン(2026—2028年)』**においても、「世界モデル標準」が重要技術標準に指定され、多次元の総合評価体系の構築が明確に義務付けられている。
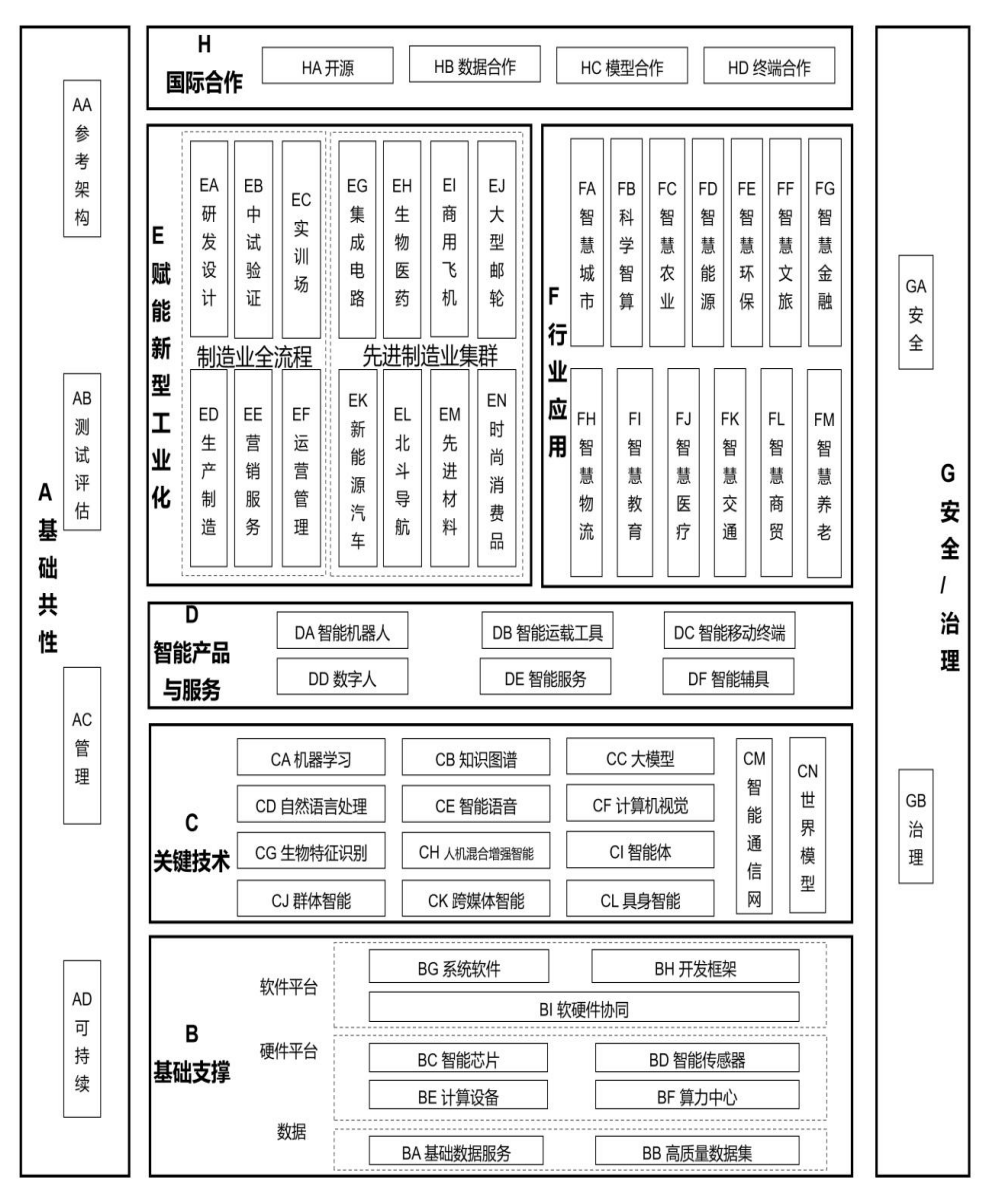
図4 上海市人工知能標準体系構成図
あの賑わう薬局に視点を戻そう。現在、ロボットは薬箱を識別し、注文を理解し、手を伸ばしてピッキングすることができる。次に手を伸ばすとき、ロボットは「触れた後に何が起きるか」をより深く予測できているだろうか? そしてその背後で動いているのは、どのような“頭脳”なのだろうか? この問いへの答えこそが、ロボットが単に「作業をこなせる」存在なのか、真に「信頼して任せられる」存在なのかを決定づけることになる。
「世界を理解する」ことから「次の展開を予演する」ことへ——その答えは、訓練場や現場の作業ブースで、そして上海の数多くの実験室、店舗、製造ラインの現場で、模索と検証、実用化のプロセスを絶え間なく重ねている。