
物理 AI の最先端技術の探求を共に推進する。
欧州コンピュータビジョン分野のトップカンファレンスである「ECCV 2026」において、論文の採択結果が正式に発表されました。群核科技(ManyCore)からは計3本の論文が採択され、空間知覚と推論、強化学習データ生成、高精度物理シミュレーションなど、物理 AI(Physical AI)のキー領域をカバーしています。ECCV は CVPR、ICCV と並ぶコンピュータビジョン分野の3大国際トップカンファレンスであり、空間知覚、エンボディド AI(具身知能)、物理シミュレーションなどの研究成果に焦点を当てています。
現在、AI がデジタル世界から物理世界へと進出するにつれ、業界の関心は「大規模言語モデルが言語を理解できるか」から「エージェントが空間を理解し、現実世界で行動できるか」へとシフトしています。空間理解、シミュレーション訓練、そして継続的学習能力は、物理 AI の発展における中核的なインフラとなりつつあります。今回 ECCV に採択された群核科技の3本の論文は、物理 AI の「知覚」「学習」「行動訓練」という主要プロセスに正確に対応しており、「データ—シミュレーション—評価」のフルリンクにわたる同社の取り組みを体系的に示しています。
群核科技、NVIDIA や Adobe 等とともに次世代物理 AI シミュレーションプラットフォームを探索
「大規模モデル時代の最も重要なインフラが計算資源(コンピューティングパワー)であったとすれば、物理 AI 時代の最も重要なインフラはシミュレーションとデータになりつつあります。ロボットは言語モデルのようにインターネットから学習することはできず、現実の物理法則に則した環境の中で絶えず知覚し、試行錯誤し、相互作用する必要があります。そのため、高精度シミュレーションプラットフォームは物理 AI にとって欠かせないデータ生成・訓練支援システムとなっているのです」と、群核科技のチーフサイエンティストである唐睿(Rui Tang)氏は述べています。
既存のシミュレーションツールのプログラマビリティ不足、データ伝送効率の低さ、大規模な構造化シーンアセットの欠如といった課題に対し、群核科技は Adobe、NVIDIA、Apple、Intel などの機関と連携して「SPEAR」を提案し、次世代の物理 AI 向け高精度シミュレーションプラットフォームを模索しています。
SPEAR は、NVIDIA のロボット訓練エコシステムにおける蓄積、群核科技の空間データおよび構造化シーン機能、そして Apple や Adobe のコンテンツアセット分野での強みを融合させ、「空間データ—デジタル世界—ロボット訓練」という重要リンクを一本化しました。類似のシミュレータと比較して、SPEAR は 14,000 以上のネイティブ Python API を公開しており、高度なプログラマブル制御を実現しています。また、深度マップ、表面法線、インスタンスセグメンテーション、セマンティックセグメンテーション、マテリアル ID などの豊富な物理属性データを同期出力でき、ロボットに、より完全な環境知覚能力を提供します。さらに重要なのは、SPEAR が群核科技のオープンソース構造化 3D データセットである InteriorAgent や InteriorGS などとシームレスに連携できる点です。アセットにはサイズ、バウンディングボックス(衝突体)、関節などの SimReady 標準化物理属性があらかじめ備わっており、現実空間から訓練環境への迅速な変換を可能にします。
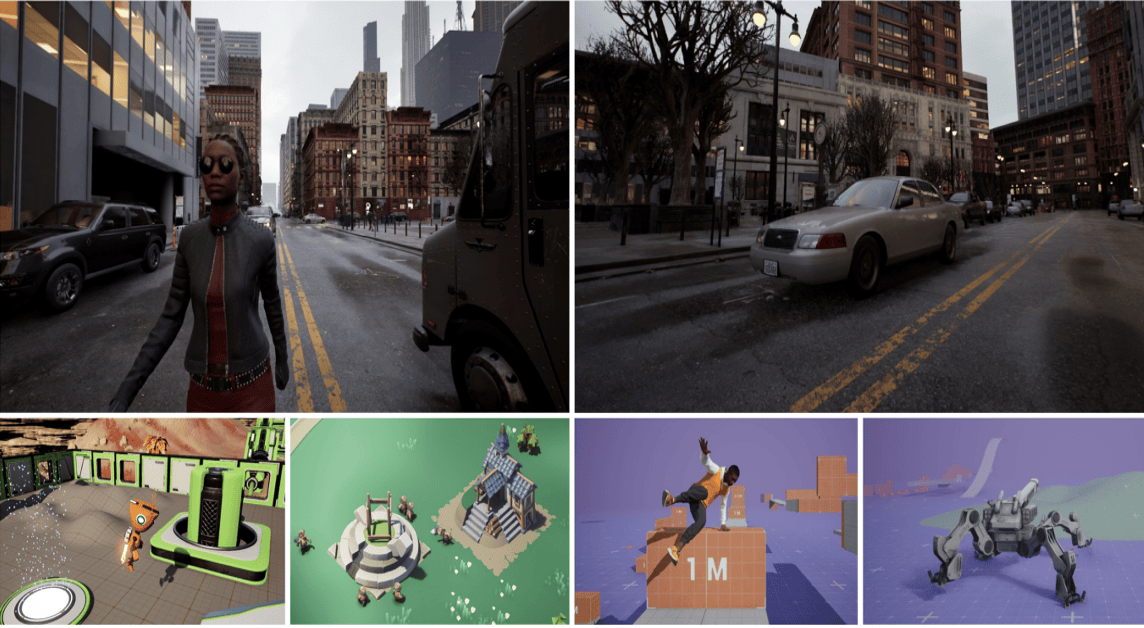
出典:SPEAR 論文
これは、SPEAR が単なるシミュレーションツールにとどまらず、物理 AI に向けたデータ生成インフラであることを意味しています。物理世界をデジタル化し、シミュレーションし、訓練可能にすることで、ロボットの学習と進化に必要なデータアセットへと継続的に変換します。
「データ—シミュレーション—評価」の全リンク・データフライホイールを構築
物理 AI の本格的な社会実装(スケール化)には、根本的な供給上のボトルネックが存在します。それは、3D 空間データのスケール感を持った供給能力が、モデルの学習需要の伸びに大幅に遅れているという点です。
群核科技のもう一つの論文で提案された「Syn-GRPO」は、強化学習のためのデータ自己進化フレームワークを提示しています。訓練過程で新しい訓練画像を自動生成し、訓練データの不足やモデルの収収束が柔軟性を欠くといった問題を根本から解決します。このフレームワークは 2 つのモジュールが協調して動作します。一方では多様な画像生成を行い、画像内のターゲット物体を維持したまま背景のみを変更して新しいサンプルを生成し、アノテーション情報の完全な正確性を保証します。もう一方ではネイティブな GRPO 強化学習プロセスを改変し、多様性報酬メカニズムを新設することで、多様な回答を引き出す画像記述を AI に生成させ、難易度の増す訓練素材を絶えず産出します。
ただし、データの価値を十分に検証し活用するためには、それに伴う評価ベンチマークが必要です。
今回、群核科技は世界初となるリアルなストリートビューに基づくインタラクティブな空間知能評価ベンチマーク「WalkerBench」も発表しました。WalkerBench は「空間知覚」フェーズに向けた中核的な評価ツールであり、世界 6 大陸 161 都市のリアルなストリートビューをカバーしています。地図や GPS は存在せず、AI には一人称視点の RGB 画像のみが与えられ、純粋に視覚だけで自律的に道を見つけ出します。評価結果によると、現在最強とされる AI モデルでも完遂率はわずか 24.5% にとどまり、AI が歩数を進めるほどパフォーマンスの低下が顕著になりました。これは、既存の大規模モデルにおける「線形テキスト記憶方式」では、3D 空間構造を真に表現できないという本質的な矛盾を示しています。
そこで研究チームは「Spatial-IDE」フレームワークを提案し、AI に独立したグローバル空間記憶モジュールを割り当てることで、線形コンテキストと 3D 空間の不整合という根本的欠陥を解決しました。現在、このフレームワークは Unitree G1 ヒューマノイドロボット上でゼロショットデプロイを完了し、実際の都市ストリートにおけるキロメートル級の自律ナビゲーションを実現しています。評価ベンチマークから物理世界へのダイレクトな移植が立証されたことになります。
形になりつつある物理 AI データインフラ
AI が画面を飛び出し、現実世界へと進出し始めたことで、新たなインフラが再定義されようとしています。物理 AI の競争はアルゴリズム層からインフラストラクチャ層へとシフトしており、3D データの供給断層はすでに業界の発展を阻む大きな足かせとなっています。
長年蓄積してきた膨大な構造化 3D データと独自開発の大規模空間知能モデルに基づき、群核科技は 2024 年に空間知能訓練プラットフォーム「SpatialVerse」を正式にローンチしました。同プラットフォームは、3DGS 実景再構成と AI 3D 生成のダブル技術ルートを中核とし、高精度レンダリング、空間データの構造化処理、リアルタイムシミュレーション推論などの機能を駆使して、物理世界を大規模かつ高効率・高品質に「学習可能なデータ」へとデジタル化します。これにより、物理 AI が直面するデータ不足や極めて高い試行錯誤コストといった業界の課題に体系的に対処します。
今回の ECCV における 3 つの成果が示すように、「シミュレーションデータ生産ライン」の持続的な構築をベースとして、SpatialVerse は現在「データ—シミュレーション—評価」という産業全リンクの開通を加速させており、物理 AI の社会実装に向けた「全プロセス疑似訓練場」の構築に尽力しています。
産業面において、SpatialVerse は ByteDance(字節跳動)、Agibot(智元機器人)、Galaxea AI(銀河通用)、Hesai Technology(禾賽科技)、Noetic Robotics(穹徹知能)、AIPerception(智平方)、Songying Technology(松応科技)といったトップ企業と深いパートナーシップを提携しています。また学術面では、Google、NVIDIA、Adobe、Apple をはじめとするグローバル IT 企業と手を携え、物理 AI の最先端技術の探求を推進しています。
物理 AI 時代に向けて、群核科技は膨大なインタラクティブ 3D データと物理世界のデジタル化における基盤能力に依拠し、構造化 3D データセットおよび現実世界駆動型の世界モデルを中核として、物理 AI アプリケーションに「訓練可能・インタラクティブ・評価可能」な基盤空間知能インフラを提供し、仮想的なアルゴリズムから現実シーンへの迅速な社会実装を駆動していきます。