
誰がこの空間を高品質にデジタル化できるかで、次の段階の機械知能への入口を握れるかが決まる。
田晏林 発自 凹非寺
量子位 | 公众号 QbitAI
物理 AI がここまで発展してきた今、すべてのプレイヤーは同じ方向に力を注いでいる。
それは、ロボットに「自分が置かれている物理環境を読み解かせる」ことだ。
これは、具身知能のプレイヤーが一歩抜け出すための鍵であるだけでなく、ロボットが将来、現実の現場に入り込み、ビジネス価値を生み出せるかを左右する。
人間はテーブルを見れば、それがどこにあり、どんな材質で、動かせるかどうかを理解できる。ドアノブを見れば、自然に回せると判断する。突然人が現れれば、即座に動きを調整する。
しかしロボットにとって、こうした一見単純な判断を下すのは容易ではない。
△AI生成
なぜなら、相手は一枚の画像ではなく、絶えず変化し続ける三次元世界だからだ。
ロボットに本当に物理世界を理解する「脳」を持たせるには、単にパラメータ数の多い基盤モデルに頼るだけでは足りない。
ロボットの大脳には、学習の燃料となる膨大なリアルな物理インタラクションデータが必要だ。
そして、高品質な視覚認識こそが、現実環境をモデルが読める情報へと変換し、継続的に学習データを生み出す中核の入口なのである。
より強い視覚認識がリアルワールドのデータを継続的に供給することで、ロボットの物理世界における「脳」は絶えず進化していく。
最近、香港証券取引所のメインボードに上場したレドンロボティクスが、この10年で賭けてきたのも、まさにこうした道筋だった。
ロボット掃除機、物流・倉庫ロボット、接触不要型ホテルやレストラン向けサービスロボットから、現在急成長しているヒューマノイドロボット、四足歩行ロボットなどの新領域まで、レドンは一貫して一つの根本課題を軸に事業を展開してきた。
ロボットは、いかに空間を認識し、環境を理解するのか。
その結果、複数回にわたるロボット産業の波の中で、同社は徐々に「空間認識技術」という先行優位性を蓄積してきた。
しかし上場後、市場が注目しているのは、この企業の過去の実績だけではない。
人々がより知りたがっているのは、誰もがロボットに「世界を読み解かせよう」とする物理 AI 時代において、インテリジェンスの土台をどう築くべきか、という点だ。
ロボット競争の焦点が変わった
ロボット業界の将来における共通の基盤需要を挙げるなら、その答えは一つ、環境認識能力だ。
その背景にある理屈は、実に分かりやすい。
ロボットが最終的にどのシーンへ展開されるとしても、家庭、ホテル、レストラン、倉庫、工場、さらには将来的に大規模な商用展開が見込まれるヒューマノイドロボットであっても、まず答えなければならないのは次の問いだ。
- 自分はどこにいるのか?
- 何を見ているのか?
- 目の前のものは何を意味するのか?
- 次にどう行動すべきか?
環境を理解できなければ、ロボットは固定されたシーン、固定された動作をこなす自動化装置の段階にとどまるしかない。
たとえば従来の産業用ロボットアームは、溶接や搬送といった反復作業を高精度でこなせるが、目の前にあるものが何かを本当に「理解」しているわけではない。
これまで、ロボット業界の競争はずっと一つのキーワードを軸に語られてきた。運動能力だ。
誰が歩けるのか、誰が障害物を避けられるのか、誰が物をつかめるのか、誰が複雑な動作を完遂できるのか。
しかし、具身知能が実際の応用段階に入るにつれ、この評価軸は機能しなくなりつつある。
次世代ロボットが現実世界に入るとき、相手にするのは膨大なオープン環境とロングテールの状況だ。
何気なく置かれた物、半開きのドア、突然動く人、さらには光の変化でさえ、システムを破綻させる可能性がある。
空間変化がもたらす不確実性に対応するには、ロボットに世界を継続的に理解し続ける能力が求められる。
そして世界を理解する前提となるのが、認識である。
△AI生成
特に物理 AI 時代に入ると、「認識」は現実世界と AI モデルをつなぐ必須の入口になる。
認識は、複雑な物理世界を AI が理解できるデータへと変換し、それをモデルによる認知・判断へと渡す役割を担う。
ある意味で、ロボットの知能上限は、世界をどれだけ深く認識できるかに左右される。
あらゆる空間知能は、本質的に同じもの、すなわちリアルワールドデータの継続的供給に依存している。
データがなければ、どれほど強いモデルも静的な能力に過ぎない。
一度データ供給が止まれば、いわゆる汎化能力は急速に崩れていく。
だからこそ、業界の競争焦点は移り変わりつつある。
**「どのモデルがより賢いか」から、「誰がリアルワールドを継続的に生み出せるか」**へ。
そして本質的には、それはより工業化された仕事でもある。物理世界をデータフローへと変えることだ。
ここで、認識能力が再定義される。
それはもはやロボットの一機能ではなく、システム全体の入口である。
後続するあらゆる知能の上限を決める入口だ。
センサーから「データ精製工場」へ
だが、物理世界を AI が理解できるデータへ変えるのは、そう簡単ではない。
現実世界のデータは、もともと混沌としている。
まるで鉱山から採掘されたばかりの原油のようなものだ。価値はあるが、そのままでは使えない。
ロボットの知能レベルを決めるのは、センサーがあるかどうかだけではない。
重要なのは、その生データをモデルが理解できる「燃料」に加工する力があるかどうかだ。
これが、レドンロボティクスがこの10年、継続的に投資してきた方向性でもある。
同社創業初期、チームは一つの判断を下していた。
ロボットが将来、家庭、ホテル、レストラン、倉庫、工場のどこへ進出しても、最も基礎にある共通ニーズは、必ず環境を理解することだ。
レドンロボティクスの董事長・周偉氏は量子位に対し、「認識」は二層に分けられると語る。
第一層は「感」で、センサーを通じて環境データを収集する役割。
第二層は「知」で、アルゴリズムとモデルによってデータをロボットの環境・空間・物体に対する認知へと変換する役割。
つまり、認識は決して単なるハードウェアの問題ではない。センサーはあくまで入口に過ぎない。
本当の競争は、入口で集めたデータを、いかに空間知能へとさらに加工できるかにある。
レドンがハードウェア企業にとどまらなかった理由も、ここにある。
ここ数年、ロボット産業は何度も景気循環を経験してきた。
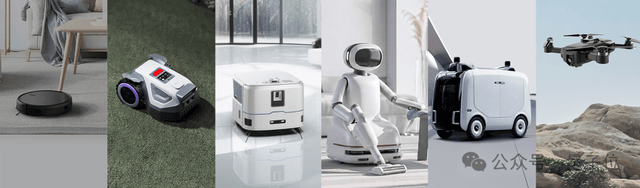
- 2017年~2018年、ロボット掃除機が急速に普及
- 2019年、物流・倉庫ロボットが台頭
- 2020年~2021年、非接触サービスロボットがホテルやレストランに導入
- 2023年~2024年、芝刈りロボットが急伸
そして今、ヒューマノイドロボット、四足歩行ロボット、自動走行小型車両といった新しい方向性が一斉に現れている。
どのロボットブームも、最終的には同じ問いに行き着く。ロボットは、自分がいる世界をどう理解するのか。
レドンが捉えたのは、まさにこの長期的に変わらない基盤ニーズだった。
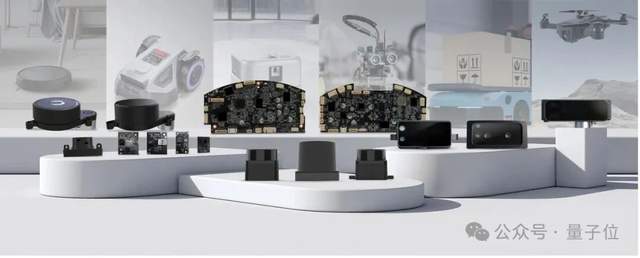
ロボットに現実世界を理解する最高の能力を持たせるため、レドンの「認識製品」は何度も技術的な進化を重ねてきた。
△AI生成
まずはセンサーだ。
かつての単一センサー時代は、視覚が意味理解の問題を解き、LiDAR が空間位置決定の問題を解いていた。
しかし、単一能力には常に欠点がある。
LiDAR は距離は分かっても、それが何であるかは分からない。
視覚は物体を認識できても、空間上の正確な位置を必ずしも把握できない。
一方、物理世界の中で動くロボットは、同時にこう答える必要がある。これは何なのか、どこにあるのか、動かせるのか、どう行動すべきか。
そのため周偉氏は、将来のセンサーハードウェアは必然的にマルチモーダル融合へ向かうと見ている。
視覚、LiDAR、深度情報、IMU(慣性計測ユニット)など、異なるデータソースを統一的に理解する必要がある。
次にアルゴリズムモデルだ。
レドンの初期も、エンジニアが手作業でコードを書いていた。
だがこのやり方には明確な限界がある。効率が低いだけでなく、エンジニアが100個のルールを書けても、現実世界にある101番目のケースまではカバーしきれない。
変化が起きたのは、AI がロボットに入ってきてからだ。同社は人手によるルールベースのアルゴリズムからエンドツーエンド AI モデルへとパラダイム転換を遂げ、AI が自律的に学習し、自律的に環境を認識するようになった。
周偉氏によれば、ハードウェアは世界を集め、モデルは世界を理解する。
この二つが組み合わさって初めて、本当の空間知能が生まれる。
では、こうした異なるソースのデータを、ロボットが学習できる言語にどう変えるのか。
レドンは自社開発でLD-SenseWorldという、空間相互作用に特化した物理空間インタラクション大規模モデルを構築した。
これは汎用大規模モデルではなく、物理空間知能に焦点を当てたものだ。目的はただ一つ、ロボットに空間を本当に理解させること。
第一の能力は、データ前処理とマルチモーダル融合だ。
現実世界のデータは、視覚、LiDAR、IMU など複数のチャネルから来るが、それらは本来、同期も構造も一致していない。
統一処理をしなければ、実態はノイズの積み重ねに過ぎない。
LD-SenseWorld は、アラインメント、クリーニング、融合を通じて、複数ソースのデータを同じ時間・空間基準にそろえ、利用可能な世界入力へと整える。
第二の能力は、特徴抽出と空間トークン化だ。
連続的に変化する物理世界は、機械が学習できる離散表現に変換しなければならない。
システムは、位置、距離、物体間の関係、運動状態などの情報を空間トークンへ圧縮する。
これは、ロボットのために現実を記述する基礎言語を作るようなもので、空間そのものが読み取り可能で、計算可能になる。
第三の能力は、意味付けと物理的一貫性の注入だ。
ロボットの最終目的は、認識することではなく、行動することにある。
構造があるだけでは不十分で、ロボットはルールも理解しなければならない。何が動かせるのか、何が落下するのか、人はどのような状況で進路を変えるのか。
物理制約と意味理解を取り入れることで、データはもはや座標や点群だけではなく、因果関係と行動ロジックを備えた認知入力となる。
本質的には、LD-SenseWorld がやっているのはモデリングそのものではない。
無秩序で混沌としたデータを、学習可能な世界の「燃料」へと加工しているのだ。
これこそが、レドンが**「データ精製工場」**であることの核心である。
数百万台のデバイスが、物理 AI のデータフライホイールを支える
物理 AI において、モデルは始まりに過ぎない。
ロボットが現実世界へ入れるかどうかを本当に決めるのは、モデルの裏側にあるデータ供給能力だ。
これが、現在のロボット業界における最大の課題でもある。
周偉氏によれば、業界のデータソースは主に三つある。
シミュレーションデータ、研究室やデータ工場のデータ、そして実世界での導入データだ。
最大の問題は、前二者では現実世界にある膨大な未知のケースをカバーしきれないことにある。
だからこそ、ますます多くのロボット企業が気づき始めている。真に希少なのはモデルを学習する手法ではなく、モデルを学習させるための原材料なのだと。
Tesla の FSD の強みは、本質的には大量の実道路データの蓄積にある。
△AI生成
ロボットも同じだ。
実機が継続的に稼働していなければ、継続的に進化するデータソースは生まれない。
レドンが採っている道筋は、**「物理 AI の三層コアアーキテクチャ」**を構築し、モデル実装のための基盤を支えることだ。
- ハードウェア認識層
- マルチモーダルセンサーを用いて、リアルワールドの膨大な生データを収集する。
- モデル層
- 空間インタラクション大モデルがロボットに現実世界を理解させ、リアルな物理世界のためのデータ精製工場を作る。
- データ層
- シミュレーションデータとは異なり、実機から継続的に収集し、自社開発大モデルで加工し続けることで、構造化・意味化・物理的一貫性を備えた空間トークンを絶えず出力し、ワールドモデルの学習にそのまま入力できる。
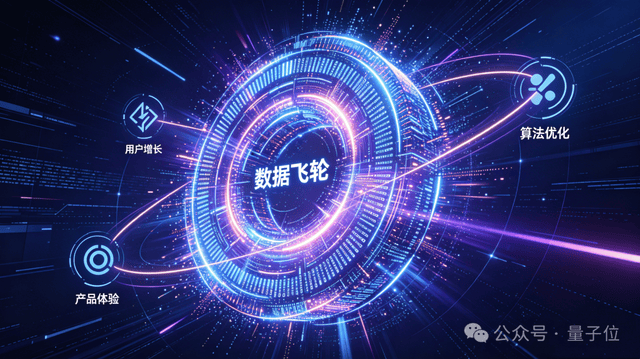
最終的には、**ハードウェアがデータを取得し、データがモデルを学習させ、モデルが逆にハードウェアを定義する「データフライホイール」**が形成される。
これが、レドンと従来のハードウェア企業との違いだ。
従来のハードウェア企業は、機器を作る——販売する——取引終了、というロジックだった。
しかし物理 AI 時代のレドンは、より多くのデバイスを通じて豊富なデータを集めている。
「データが豊富になればなるほど、モデルは強くなる。モデルが強くなれば、製品体験はよくなる。体験がよくなれば、さらに多くのデバイスが現実の場面に入りやすくなる。」と周偉氏は語る。
これは、加速度的に回り続ける循環だ。
△AI生成
レドンはすでに、この道でスケールの土台を築いている。
2025年、同社の主力製品である DTOF LiDAR の出荷台数は 400万台を超えた。
しかしレドンが持っているのは、センサーの出荷台数だけではない。継続的に稼働する、リアルワールドデータへの入口でもある。
聞くところによると、レドンの視覚認識技術を搭載したデバイスは、すでに2000万台を突破しているという。
レドンの財務資料では、芝刈りロボットが同社の第二の成長エンジンとされている。製品は現在、主に欧米や豪州など、有望なスマートガーデンケア市場に出荷されている。
第三者機関の統計によれば、2030年までに世界のスマート芝刈りロボット市場規模は 62.5億~100億ドルへ拡大すると見込まれている。
これはどういう意味か。つまり、レドンが収集すべきリアルな現場データが、今後も絶えず増え続けるということだ。
これが「データ精製工場」が成立する基盤であり、データフライホイールが勢いよく回り始める前提でもある。
20年にわたるロボット長距離走、周偉の「直感」
レドンの歩みを振り返ると、これは突然やって来た風口を偶然つかんだ話ではなく、20年にわたる蓄積の結果だと分かる。
1986年生まれの周偉氏は、ロボット業界でも典型的な“若手実力派”だ。
大学時代にはすでに、中国ロボットサッカー選手権で優勝している。
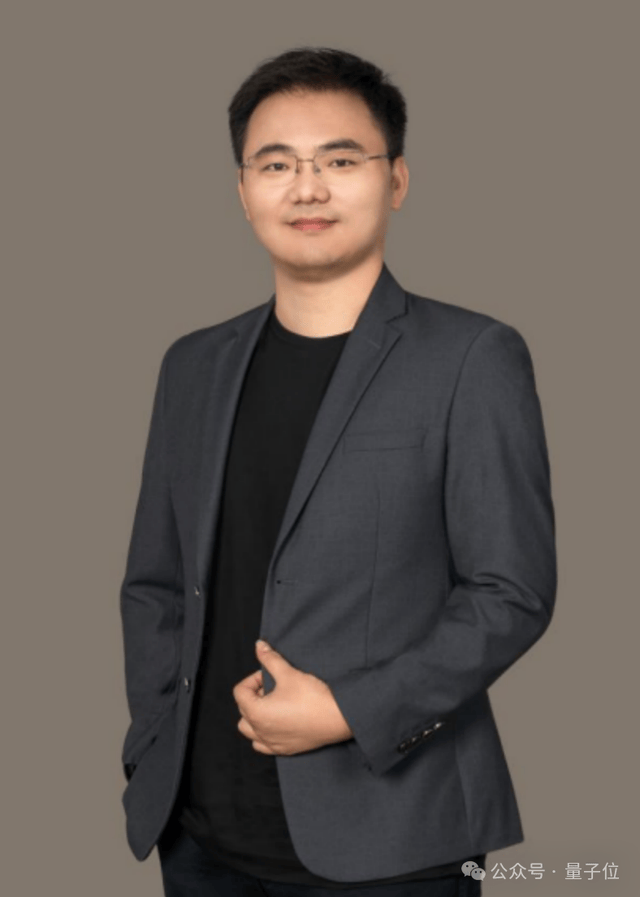
△レドンロボティクス董事長・周偉
2012年の卒業後、周偉氏は華中科技大学の先輩である郭蓋華氏とともに、深センで楽行天下を共同創業した。
当初、体感車業界を選んだとき、二人の目標は単なる移動手段の開発ではなく、より便利で、より個性や自由を表現できるスマートモビリティロボットを作ることにあった。
2013年秋、初代の楽行スマートバランス車が発表され、楽行は中国のバランス車分野の先駆者の一社となった。
2014年、楽行天下は1億元のシリーズB資金調達を完了。周偉氏も2015年に「Forbes China 30 Under 30」に選出され、表紙を飾った。
2017年、周偉氏と郭蓋華氏は再び起業の道へ進み、レドンロボティクスを設立した。
楽行天下からレドンロボティクスへと至る過程で、周偉氏はロボット産業に関する豊富な経験を積んできた。
そのため、起業から長い年月が経った後でも、会社が難局に直面したときには、技術者ならではの鋭い直感を保ち続けることができた。
2022年ごろ、国内外のマクロ環境と資本市場が低迷し、レドンロボティクスの経営状況は決して良好ではなかった。
高い研究開発投資、商用化までの長い周期、受注規模の制約。投資家たちは周偉氏に、研究開発投資を抑え、まずは事業の安定を優先すべきだと勧め始めた。
だが、ここで問われるのは短期的なキャッシュフローか、それとも長期的な技術的参入障壁かという、テック系スタートアップではおなじみの典型問題だった。
投資家からの圧力を受けながらも、周偉氏は感知技術に全力投球することを決断した。
理由は単純だ。彼は、認識は一時的なニーズではなく、未来のあらゆるロボットが必要とする基盤能力だと考えていたからだ。
結果として、この判断は業界からの見返りを得ることになった。
2024年から2025年にかけて、ロボット産業は新たな爆発期に入り、レドンが早い段階で行っていた技術投資が価値を発揮し始めた。
対外的には、周偉氏は冗談まじりに、当時の決断は一瞬の直感から来たものだと話すことがある。
だが、その「直感」とは、実際には長年の認知が形づくった本能にほかならない。20年にわたるロボット分野での蓄積がなければ、こうした取捨選択は到底できなかったはずだ。
One more thing
従来の AI と物理 AI の最大の違いは、後者が複雑で連続的、かつ絶えず変化する現実空間を相手にしていることだ。
誰がこの空間を高品質にデジタル化できるかで、次の段階の機械知能への入口を握れるかが決まる。
この観点から見ると、レドンがやっていることは、もはや単なる認識ハードウェアの提供ではない。むしろ、物理世界のデータ加工システムを構築しているようなものだ。
ロボットに世界を見せ、モデルに世界を理解させ、さらにロボットがリアルワールドを基に進化し続けるようにする。
センサー製品企業から、物理 AI の**「認識インフラプラットフォーム」**へ。レドンは今、まさにアイデンティティの再構築を進めている。