2026年11月10日 · 模型
Carolina Parada
我们正在赋能机器人以更快的速度面向真实世界进行学习——从日常技能到工厂车间。
今天,我们正式发布迄今为止性能最强的视觉-语言-动作(VLA,Vision-Language-Action)模型——Gemini Robotics 2.5。Gemini Robotics 2.5 不仅拓宽了机器人可学习的技能广度,还加快了其掌握技能的速度。这提升了机器人的灵巧度(dexterity)、可靠性和安全性,从而帮助机器人走出实验室,进入更加非结构化的真实世界环境中,协助人类完成更广泛的任务。
今年早些时候,我们将全身智能(whole-body intelligence)引入到了包括人形机器人在内的多种类型的机器人中。如今,很大程度上得益于 Gemini 4 Argon 加速机器人研究的能力,我们进一步拓展了物理智能(physical intelligence)的边界。我们在超过 200 项不同的任务上测试了 Gemini Robotics 2.5 在任务广度、性能和复杂度方面的能力,而这一方法还可以进一步扩展到更多任务中。
Gemini Robotics 2.5 在三个关键领域实现了飞跃:
- 灵巧度(Dexterity): 我们的机器人能够以更高的性能和灵巧度执行显著更多的任务——从使用日常工具到处理易碎、柔性的物体。
- 可靠性(Reliability): 在梅赛德斯-奔驰(Mercedes-Benz)生产线的真实世界概念验证(PoC)中,我们的模型帮助 Apptronik 的 Apollo 2 人形机器人以 96% 的成功率完成了汽车零部件的拣选和打包。这使机器人能够承担单调乏味的工作,从而让技术人员能够专注于复杂的组装任务。
- 安全性(Safety): 随着机器人逐步进入日常环境,我们提升了物理安全的可控性(steerability),并引入了一个全新的基准测试,用于防御专门针对机器人的对抗性越狱攻击(adversarial jailbreaks)。
Gemini Robotics 2.5 正在向我们的机器人合作伙伴逐步推出。

拓展任务广度、可靠性与灵巧度
由于真实世界的环境具有非结构化和不可预测的特点,机器人必须能够以高精度的操作和高可靠性来处理日常物品。
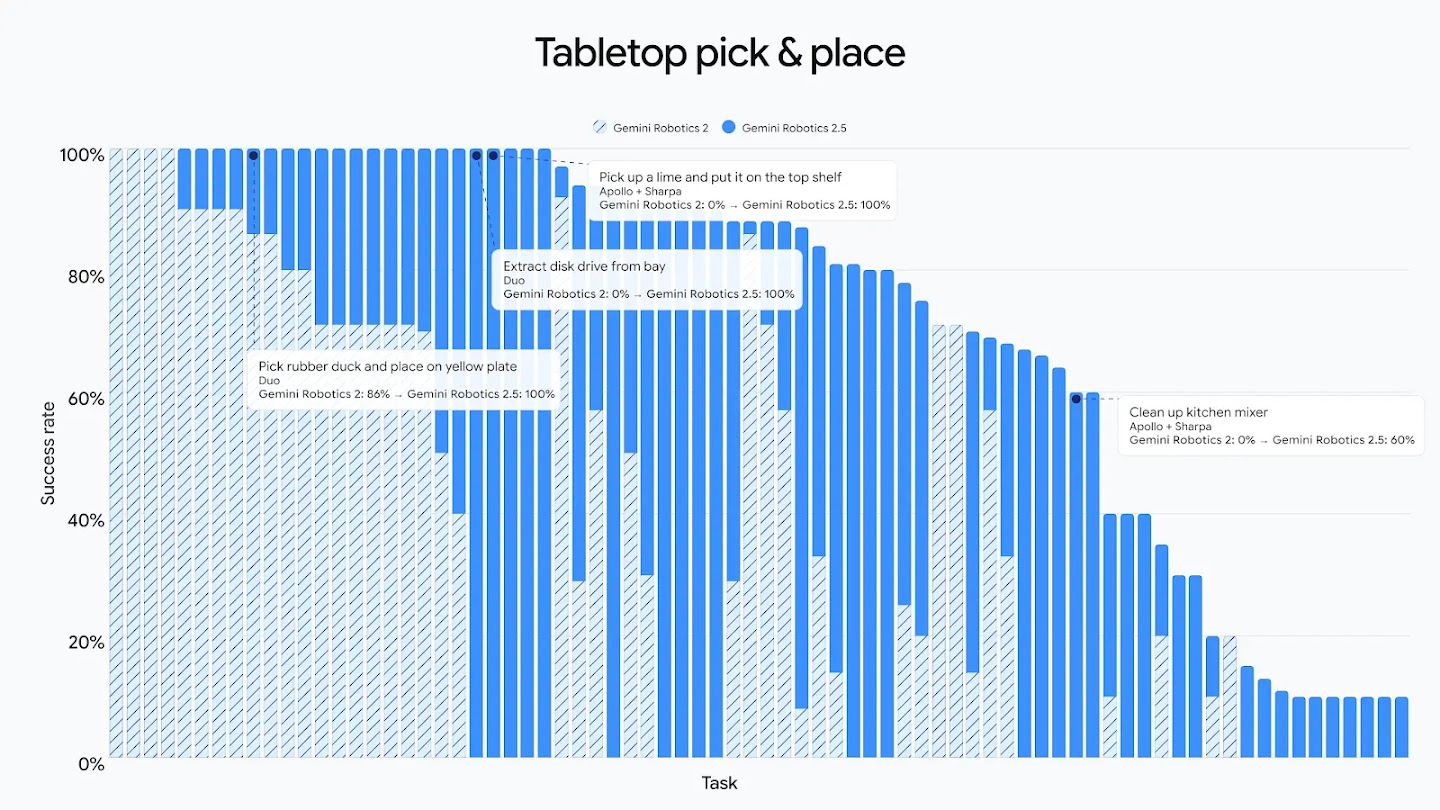
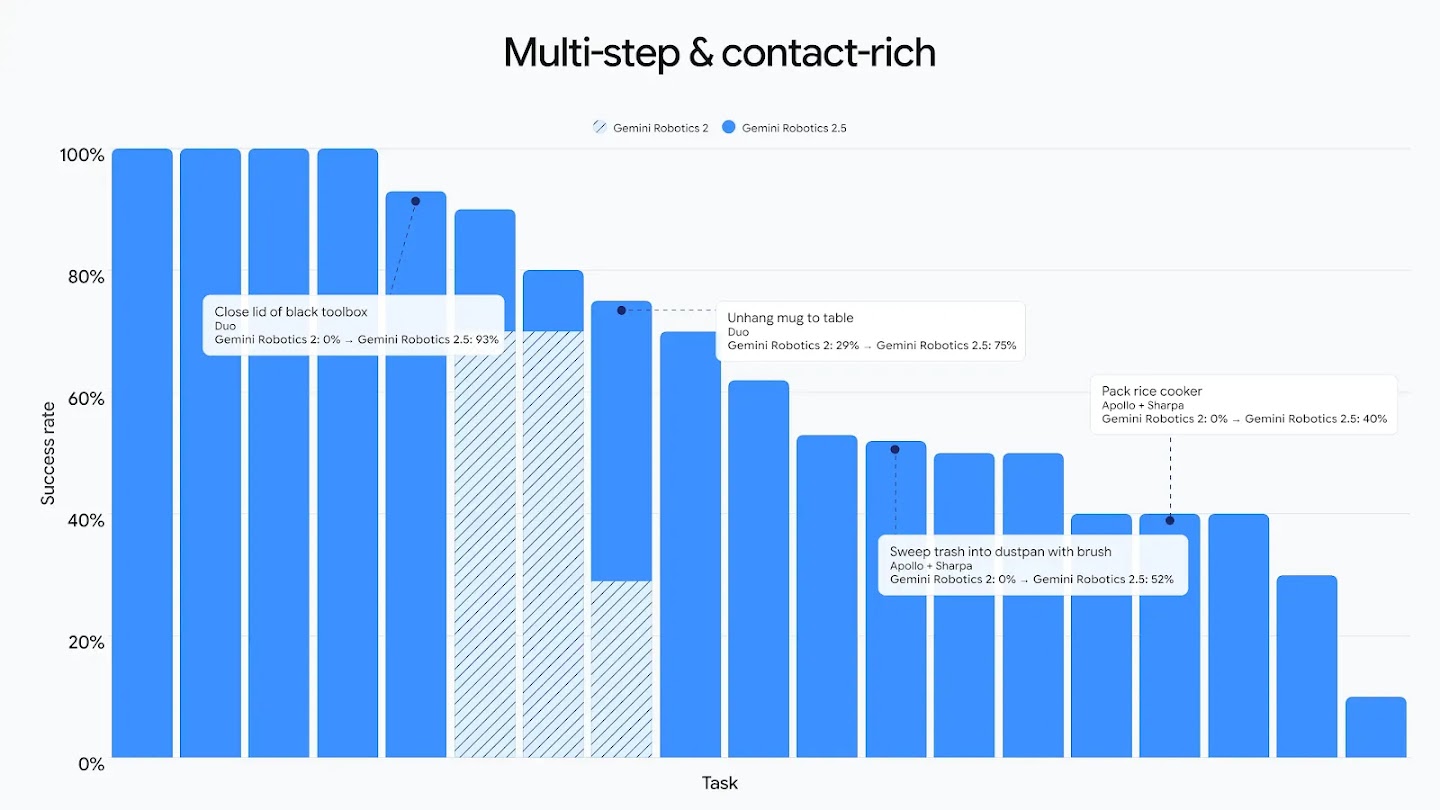
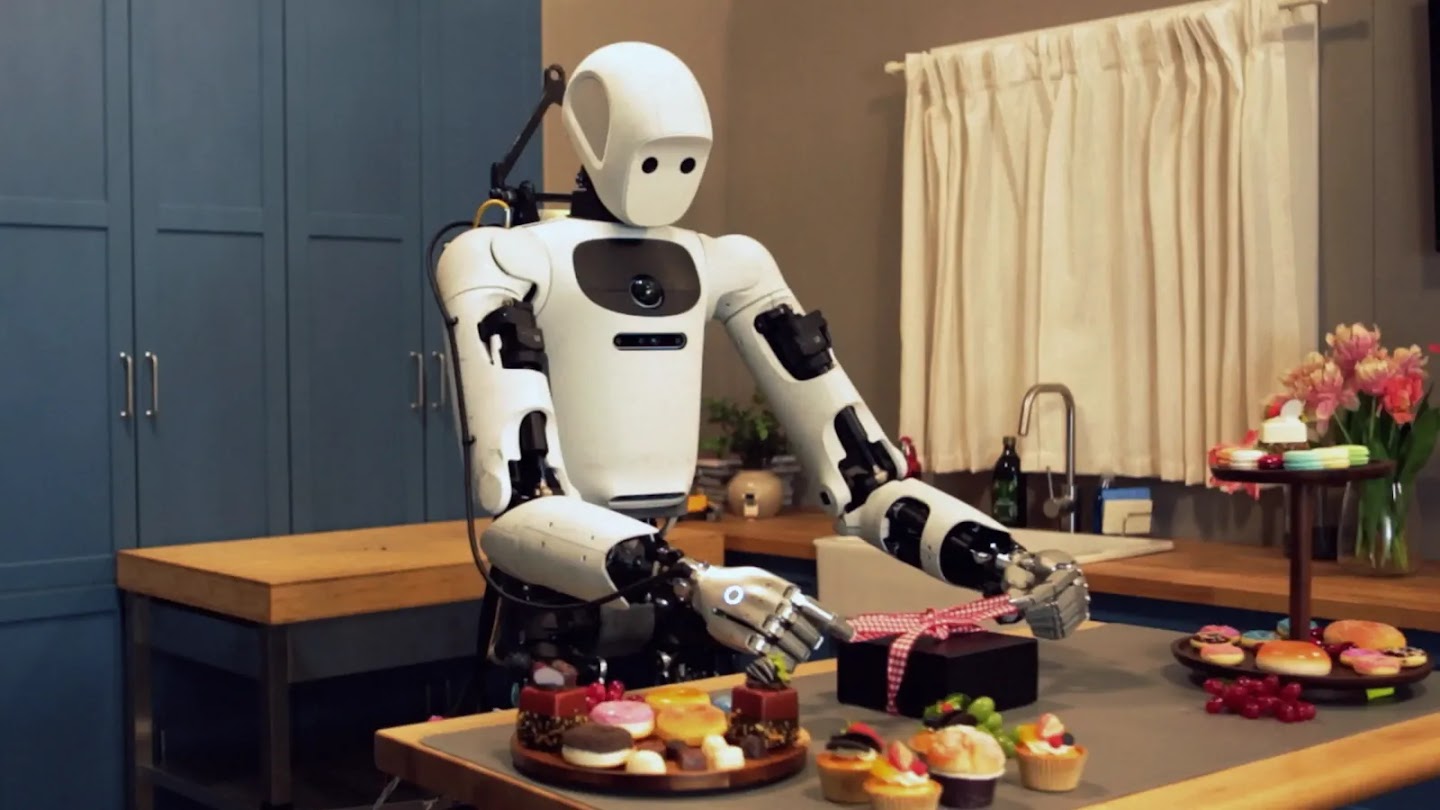
借助 Gemini Robotics 2.5,我们扩展了模型在任务广度、性能和复杂度方面的能力。我们在 200 项不同的任务上对该模型进行了评估——例如用夹子分餐、在礼品盒上系蝴蝶结,以及用移液器吸取液体。这些任务融合了多项技能(包括高级工具使用、对可变形物体的复杂操作以及精细地处理易碎物品),代表着向人类级别的灵巧度迈出了一步。
我们的评估表明,模型在任务精度、鲁棒性(robustness)和速度方面均有显著提升。与之前的基线(baselines)相比,根据任务类型的不同,Gemini Robotics 2.5 的成功率提高了 30% 到 100%,同时任务完成速度加快了 20% 到 30%。
与之前的 Gemini Robotics 模型一样,它原生支持多种不同类型的机器人,包括 Apptronik 的 Apollo 2 人形机器人(配备五指、22 自由度的 SharpaWave 灵巧手)以及配备双指平行夹爪的 Franka Duo 平台。