
让机器人成为彼此的“老师”
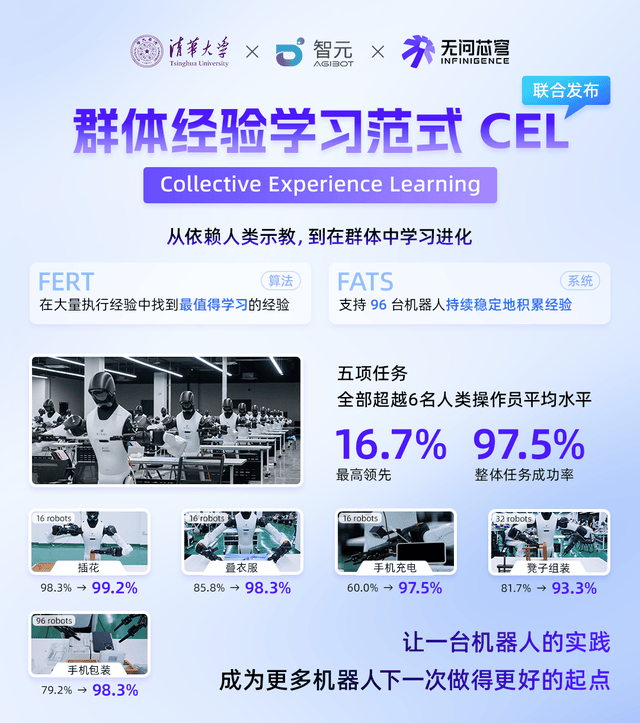
近日,清华大学、无问芯穹与智元联合提出群体经验学习(Collective Experience Learning,简称 CEL)新范式,并在由 96 台真实机器人组成的集群中完成了规模化验证。 CEL 让机器人不再仅仅依赖人类示范进行学习,还能汲取群体中其他机器人的成功经验:当一台机器人在执行任务受阻时,能够从同伴以往的经验中检索解决方案,持续迭代自身能力。通过共享与积累经验,机器人群体得以在持续实践中共同进化,为推动具身智能机器人的自主迭代与规模化落地开辟了全新技术路径。
一、让机器人成为彼此的“老师”,机器人规模化发展迎来新路径
随着具身智能逐步由实验室走向真实物理世界,机器人所面临的作业环境日益复杂。要使其具备卓越的泛化能力,关键在于持续积累真实世界的交互经验。当下业界的主流做法仍高度依赖人类示教:要么由专业人员反复进行动作演示,要么在机器人出错后由人工介入逐一纠正。
这一模式存在着难以回避的核心瓶颈:机器人可以成百上千台地快速批量部署,但经验丰富的专业操作员却属于稀缺资源,供给无法实现同步扩容。这一供需矛盾已成为具身智能规模化落地的一大掣肘。
CEL 的核心思路,是转变机器人的学习对象——摆脱以人为主的示教模式,转向机器人之间的“同伴互学”。单台机器人在实践探索中沉淀的有效经验,均能沉淀为整个机器人群体可即时共享、复用的集体资产。如此一来,机器人无需被动等待人类示教,即可基于群体持续沉淀的经验池实现自主进化。
随着集群规模的扩大,群体沉淀的经验库愈加丰沛,配合统一的学习机制持续优化控制策略,机器人群体便能呈现出“越用越强、越干越聪明”的良性进化循环。
二、近百台机器人“组团学习”,任务成功率全线超越人类平均水平
真实场景下的严苛测评,进一步印证了 CEL 的实际效能。
实验评测覆盖家庭服务与工业生产两类典型场景,具体包括插花、叠衣服、手机充电、凳子组装及手机包装 5 项复杂任务。测试表现尤为突出:两台未参与预先训练的机器人在累计 600 次测试中仅失误 15 次,总体成功率达 97.5%,且 5 项任务的成功率均已全面超越 6 名专业人类操作员的平均表现。
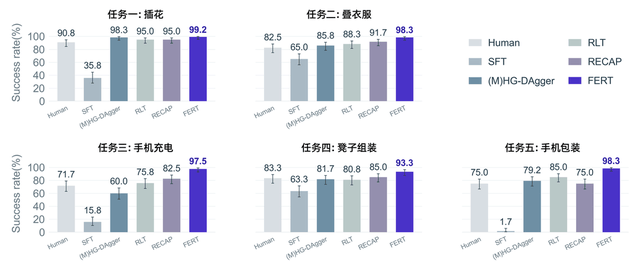
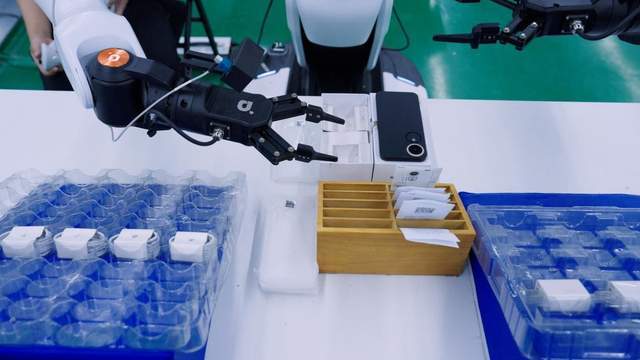
其中,“手机包装”属于包含多个长程步骤的复杂工业装配任务。经由群体经验学习优化后,机器人在该任务上的成功率从 79.2% 跃升至 98.3%,并在连续 120 次测试中仅出现 2 次失误。这充分证明基于 CEL 习得的策略不仅适用于复杂长程任务,且具备极高的工业级稳定性。
实验还验证了“集群规模越大、能力进化越强”的 Scaling 效应:当参与训练的机器人规模由 16 台扩展至 96 台时,任务综合成功率从 86.7% 同步提升至 98.3%。这表明,在相同的物理训练周期内,集群节点规模越大,所汇聚的高质量真实交互经验就越丰富,进而能够持续转化为算法层面的学习收益,驱动整个群体智能水位加速跃升。
三、灵活高容错系统筑基,打通机器人持续学习闭环
CEL 的落地转化,源于“底层系统底座”与“上层算法创新”的双轮协同驱动。
系统层面,团队基于大规模强化学习训练开源框架 RLinf,搭建了“容错异步训练系统(Fault-tolerant Asynchronous Training System,FATS)”,有效保障了近百台机器人在真实环境下持续稳定地协同训练。 该系统统一调度实体机器人与算力资源:单机完成任务后,可即时回传自身操作轨迹与经验数据,无需等待其他节点同步,云端训练系统随时可基于增量数据优化策略模型。与此同时,面对真实环境中常见的网络抖动、节点离线、硬件故障等不确定性,系统内置了高度鲁棒的容错机制——即便局部设备偶发离线,整体集群仍能保持不间断稳定运转。 在 96 台规模的实测中,集群累计采集了 9,834 轮作业经验,期间 22 台机器人共遭遇 30 次异常,但故障造成的机时损耗仅占总运行时间的 1.3%,充分印证了系统在大规模真实物理交互场景下的工程鲁棒性。
算法层面,团队提出了“失败引导的经验检索微调算法(Failure-guided Experience Retrieval and Tuning,FERT)”,引导机器人精准锁定调优方向。 在传统操作任务中,单次轨迹往往耗时数分钟且涵盖数千个动作离散步骤,但末端评估反馈通常仅为一个稀疏的二值信号(成功/失败),信息密度极低,难以准确定位关键动作缺陷。FERT 算法则兼顾两类数据的价值闭环: 从成功经验中提取“最优范式”,从失败样本中剖析“归因痛点”。当机器人执行遇阻时,算法能迅速基于当前上下文从历史成功经验池中检索出高置信度的有效动作轨迹,以此为锚点对策略进行针对性微调,实现能力的精细化迭代。
四、产学研深度协同,探索具身智能规模化新路径
具身智能迈向产业化落地的核心,绝非仅仅让机器人“学会单项技能”。清华大学、无问芯穹与智元此次联合推出的群体经验学习范式,探索出了一条从“单体机器人局部调优”迈向“群体智能持续演化”的全新范式。
该成果的价值并不仅限于技术突破本身。
首先,它有效打破了长期制约具身智能扩张的“人工示教瓶颈”。过去机器人的泛化与进阶,极度依赖资深操作人员的长周期示教与纠偏,而人力供给天然滞后于产线设备规模化扩张的速度。CEL 让机器人之间建立经验互学机制,彻底扭转了这一困局:集群规模越大,经验壁垒积累越厚,迭代效率越高,成功将“人力短缺之困”转化为“越用越强的规模红利”。
其次,这项成果也是产学研深度协作的标杆实践。清华大学攻克前沿理论机制,无问芯穹筑牢高性能 AI 基础设施底座,智元提供前沿整机平台与真实工业场景——三方协同补齐了“从学术论文到产线赋能”之间的落地鸿沟,让顶尖算法真正扎根于物理世界的土壤。
这一成果不仅验证了一套算法架构,更跑通了一条“真实场景产生经验—群体学习沉淀能力—规模部署反哺场景”的持续闭环。该技术链路的成熟,将为更多制造与服务场景提供可复用的演进路径。
当机器人不再作为孤立作业的执行终端,而是进化为互为师友、协同演化的智能群体,规模化部署将不再是算法落地的终局,而是智能群体自主进化的全新起点。这标志着机器人学习模式的深刻转变,也为具身智能由技术验证迈向工业规模化普及提供了实质性突破。