
还要给机器人打绩效?智元发布物理AI新单位Worken
给干活的机器人打绩效,成了一件新鲜事。
在今年的创新日上,智元联合创始人、总裁兼CTO彭志辉(稚晖君)发布了一个物理AI新度量单位“Worken”,用于衡量机器人的有效智能工时。
智元还为Worken设计了一套绩效结算公式:
Worken = 活跃机器人数量 × 自主工作时长 × 产出效能比
其中,活跃机器人数量反映部署规模;自主工作时长考量机器人能否在无需人工接管的情况下持续作业;产出效能比则衡量实际作业的产出效率。这意味着,机器人的实际工作表现也有了明确的量化标准。
不过,智元此次并非仅停留在设定绩效考核标准。
围绕如何让机器人真正创造价值,智元在本次创新日带来了覆盖模型、本体到操作系统的一系列技术突破,全面夯实具身智能在运动、作业和交互等方面的核心能力。
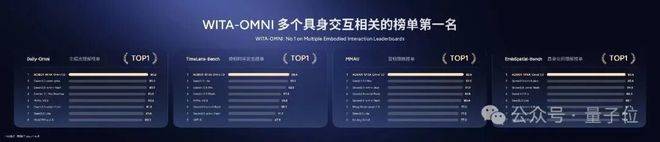
在新模型层面,具身基座模型GO-3 Preview已斩获三项具身智能评测榜单第一;交互大模型WITA-OMNI也在四项权威评测榜单中拔得头筹。
在会后访谈中,稚晖君表示:“万台下线,只是制造业的胜利;万台上岗,才是物理AI的胜利。”
要让机器人持续交出合格的业绩,仅凭一套计算公式显然不够。智元此次发布的新模型、新本体与新系统,正勾勒出支撑Worken落地的完整技术布局。
从模型到本体,智元新发布了些啥?
本次创新日,智元发布了新一代具身基座模型GO-3 Preview和全模态端到端交互大模型WITA-OMNI。
这两款模型分别瞄准机器人作业的核心能力支柱:
- GO-3 Preview 面向作业智能,帮助机器人理解任务、生成动作并完成精细操作;
- WITA-OMNI 面向交互智能,让机器人能够理解人类意图并做出回应,在真实环境中通过语音、表情和动作展开自然交流。
与此同时,智元还在持续推进运动智能、硬件架构与操作系统的全面升级。
模型负责提升智能上限,本体和系统负责承载并协同各项能力,真实部署则检验这些技术能否在实际工作现场稳定发挥。这构成了智元在交互智能、运动智能与作业智能上的“三智”闭环布局。
作业智能
在作业智能领域,智元推出的具身基座模型GO-3 Preview,在RoboDojo、RoboTwin和RoboColiseum三项具身智能权威评测榜单中全部斩获第一,实现“三榜登顶”。
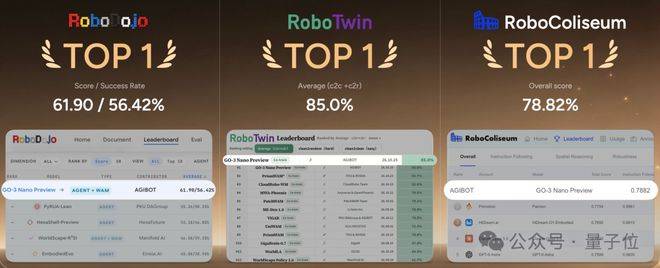
据悉,GO-3 Preview采用了具身原生架构WRAM(World Reasoning Action Model),融合了任务理解、逻辑推理、未来状态预测与动作生成能力。
机器人执行精细操作时,不仅要理解任务目标、规划动作轨迹,还要提前预判动作引发的物理状态变化。WRAM将这些环节整合至统一的学习框架内,从而显著提升了模型应对复杂任务的能力。
在预训练环节,得益于模型与数据的联合Scaling,GO-3 Preview展现出更出色的任务迁移与复杂技能适应能力,在Zero-Shot(零样本)与Few-Shot(少样本)任务中的泛化表现尤为突出。
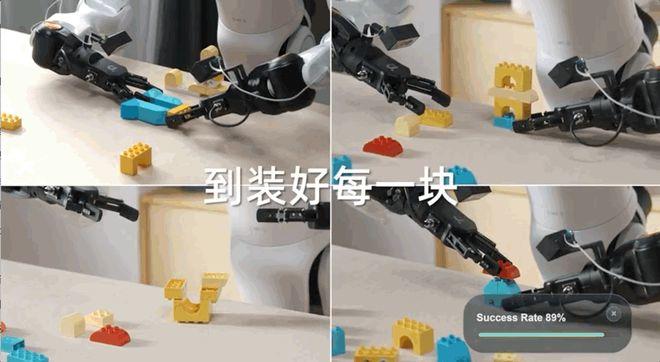
在现场演示中,搭载GO-3 Preview的机器人经过微调后,可顺畅完成乐高零件的抓取、对位和插入等高精度操作,并在Agent智能编排下自主完成拼接任务。
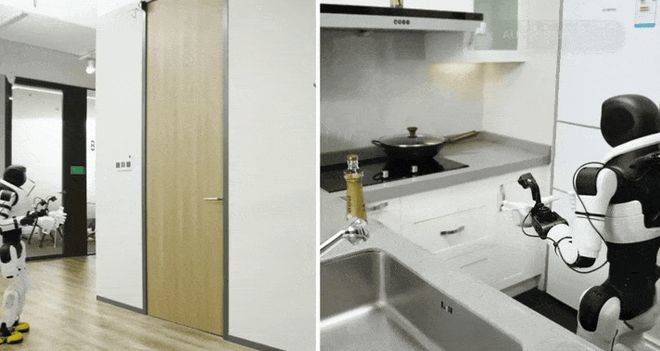
此外,该模型还支持跨本体迁移。在切换至双足人形机器人X2后,同样能够顺利完成双手开门、跪地取物等复杂动作。
然而,相比受控的实验室环境,真实场景中的物品摆放与空间布局千变万化,具身模型仅靠预训练难以穷尽所有工况。
为此,智元构建了后训练系统Genie Evolver,将上百台真机、物理仿真环境与世界模型深度结合,为机器人打造了一套高仿真的“实训车间”。
当机器人进入实际作业岗位后,具身智能体框架Genie Master将继续负责任务规划与异常状态恢复,将生产过程中的扰动与错误沉淀为可复用的操作经验。
从通用预训练、虚实交互后训练到真实产线经验沉淀,整套闭环体系让具身机器人与传统自动化设备形成了本质区别。
交互智能
如果说GO-3聚焦于机器人如何高效作业,WITA-OMNI则专注于机器人如何与人类自然交互。
作为智元最新发布的交互大模型,WITA-OMNI在Daily-Omni、TimeLens-Bench、EmbSpatialBench和MMAU四项权威评测中均位列榜首。
WITA-OMNI将输入的语音、视觉与文本信号,与输出的语音、面部表情和肢体动作置于统一模型中进行多模态协同建模,使机器人具备了边听、边看、边说、边动的立体交互能力。
在酒店、景区等开放式公共场景中,环境往往嘈杂多变,机器人需要精准判断谁在向自己发起对话、对方语意是否表达完整,以及何时介入沟通最为适宜。
值得一提的是,WITA-OMNI取消了传统的唤醒词机制。
模型通过**综合声音方位、声纹特征、人脸朝向及唇动状态识别交流对象,并结合视线落点与语气语调精准捕捉交互时机。**即使机器人正处于搬运或作业状态,也能同步流畅交流。
在系统架构上,WITA-OMNI采用了快慢双系统协同设计:
- 前台 Interaction Engine:负责毫秒级的即时感知与对话响应;
- 后台 Background Agent:负责深度推理、长流程规划、工具调用及复杂任务拆解。
面对高难度提问时,后台持续运算处理,前台依然能保持顺畅沟通并实时同步进展,用户也可以在此期间随时打断、补充需求或修正任务指引。
现场演示中,智元合伙人、联席总裁、交互业务体系总裁熊彦展开多轮连珠炮式提问,搭载WITA-OMNI的机器人均能对答如流;当被问及“智元谁最帅”时,亦能机敏幽默地应答。
据官方披露的数据,WITA-OMNI的平均响应延迟约为600毫秒,峰值响应时间可压缩至400毫秒左右,已基本接近人类日常交谈的反应节拍。
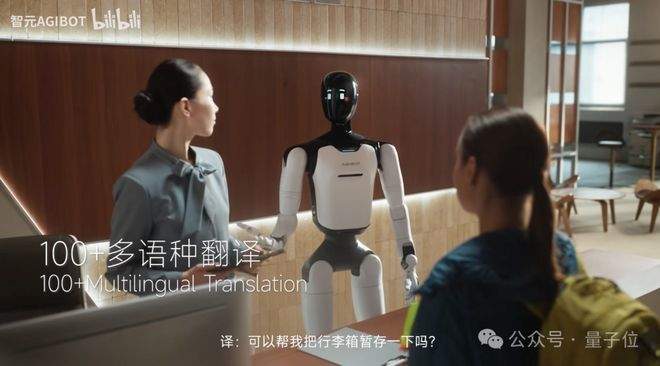
多语言支持方面,WITA-OMNI能够理解100余种语言及各类方言,支持输出29种语言和7种方言,并具备本地无网离线交互能力。
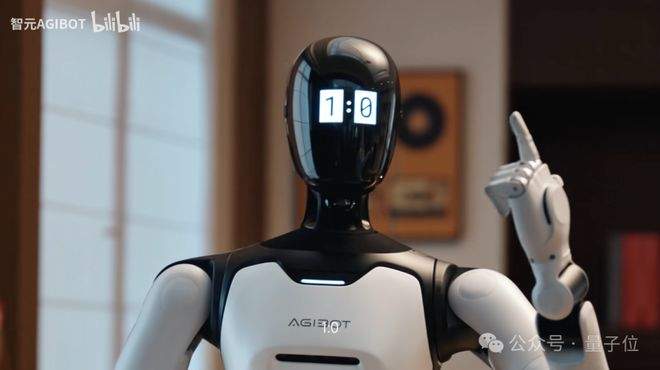
另一项亮点特性是Intelligent FaceUI。
当用户提出抽象或知识型问题(如“讲解勾股定理”)时,机器人可在面部显示屏上实时呈现动态图表与图解内容。相较单一的语音播报,图文结合的表达形式大幅提升了信息传递的直观性。
智元计划于2026年12月前完成国内全场景部署,2027年1月在欧洲推出海外版本,并于同年3月推进海外区域的全面上线。
运动智能
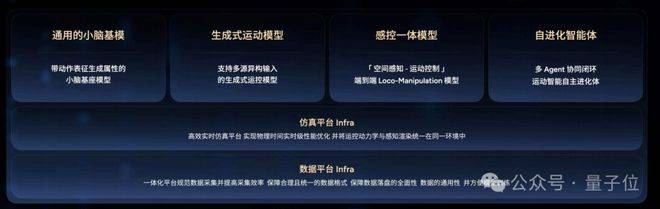
在作业与交互智能之外,运动控制能力的迭代同样是具身落地的核心支撑。
本次创新日发布的AGILE通用运动智能框架,将环境感知、地形理解、全身运动控制以及上下肢协同操作集成至统一的感知-控制闭环中。
依托自主进化架构,基础运动智能得以从传统的开环运动控制,升级为具备自主适应能力的空间移动智能,从而更好地适应复杂非结构化环境的部署诉求。
面对动态行人物流、多人协同作业及偶发碰撞等突发情况,机器人能够根据环境扰动实时调整姿态与路径,兼顾作业节拍与本质安全。
新架构与新本体
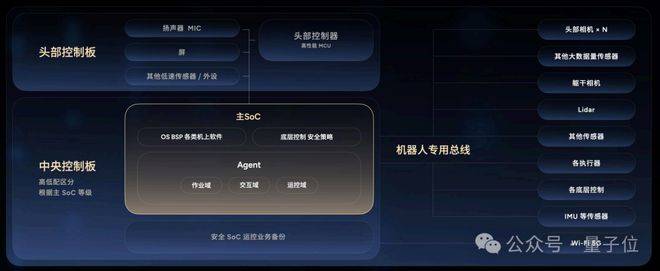
在行业发展初期,机器人系统多聚焦于单一智能模块;此后演进出的主流方案多为“三智分离”——即运动、交互与作业三套控制逻辑分别运行在独立的硬件计算板卡上。
智元此次推出了第三代硬件架构AHA3,将运动、交互、作业三套智能核心统一收敛至同一套计算控制平台。
AHA3通过单颗高性能SoC完成统一资源调度,实现了“三智合一”。官方数据显示,该架构使核心计算单元的物理体积缩小了50%,综合系统响应速度提升了90%。
智能算法的落地,最终离不开高可靠本体的物理执行。
智元在此次发布会上推出了面向重载场景的安规级具身机器人——精灵G2 Max。
该产品具备单臂20公斤、双臂峰值50公斤的有效负载能力,配备七自由度力控双臂,并通过工业级安全防护机制与双电池热插拔设计,全面匹配高强度、长时间的连续工业作业需求。
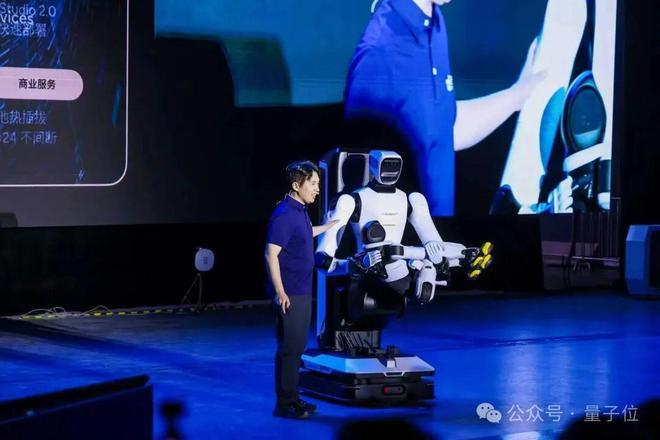
同台亮相的还有全球首款皮下式关节液冷系统和新一代灵巧手矩阵,进一步巩固了关键执行部件与核心硬件底座的可靠性。
用具身原生OS一体调度机器人软硬件
随着算法模型和机械本体复杂度的跃升,如何让异构硬件、底层驱动与上层AI应用高效协同,成为具身工程化落地的核心挑战。
智元交出的答卷是:具身智能原生操作系统——灵渠OS 1.0。
该操作系统覆盖从构建、部署到运行的全流程生命周期。其向下规范硬件接入与设备抽象,向上为运动智能、作业智能和交互智能提供统一的运行环境,目前已在量产机型上完成了工业级工程验证。
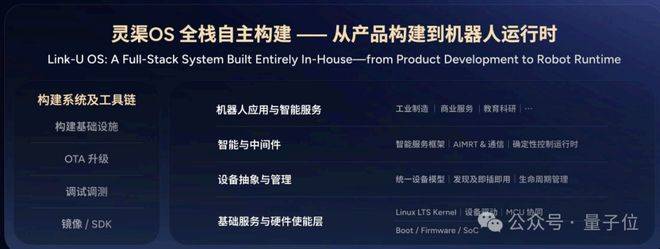
智元表示,灵渠OS首先着力解决的是异构硬件的生态适配难题。
系统构建了标准化的硬件抽象框架,可支持15个大类、100余种传感器与执行器外设的即插即用,并广泛兼容行业主流异构算力平台,大幅降低了硬件二次适配的开发成本。
另一个核心突破在于系统的强实时性。
在处理高频运动控制时,操作系统不仅要兼顾吞吐效率,更需确保时延的确定性,最大限度抑制时间抖动,确保物理执行机构严格遵循算法指令动作。
灵渠OS对全栈进行了确定性时延深度优化,在1000Hz的高频实时任务负载下,端到端时延抖动被严格控制在4微秒以内。
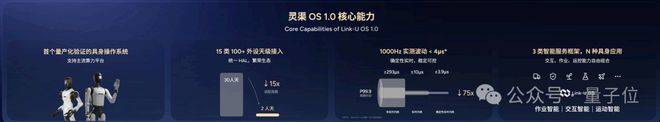
此外,灵渠OS还提供了标准化智能服务框架,不仅兼容主流大模型推理引擎,还将典型系统服务封装为可复用的组件化能力(Skill)。开发者可直接调用封装好的Skill快速搭建上层具身应用,无需频繁介入底层驱动代码。
在生态建设上,智元宣布灵渠OS 1.0将全面拥抱开源。
今年年底,智元将正式开源灵渠OS 1.0,并将该项目捐赠至开放原子开源基金会。官方计划开放经过量产检验的2亿行核心代码、5000多个生态软件包,配套提供端到端构建工具链,并预集成主流具身智能开源生态组件。
纸面实力兑现成KPI:机器人的产业实绩盘点
无论技术架构设计得多么完备,最终的评判标准依然是机器人在生产现场的长期可用性。
目前,智元机器人已在工业制造、商业零售和文旅服务等多个场景展开规模化试水,不同业务场域对其核心指标的诉求各有侧重。
在工业制造场景中,产线关注的硬指标是任务精度、节拍周期与无故障运行稳定性。
智元与全球知名消费电子ODM厂商龙旗科技合作,打造了全球首条由具身智能完整覆盖的3C电子产线。该产线于2026年3月进入规模化投产,截至本次创新日已连续稳定运行超过7个月。
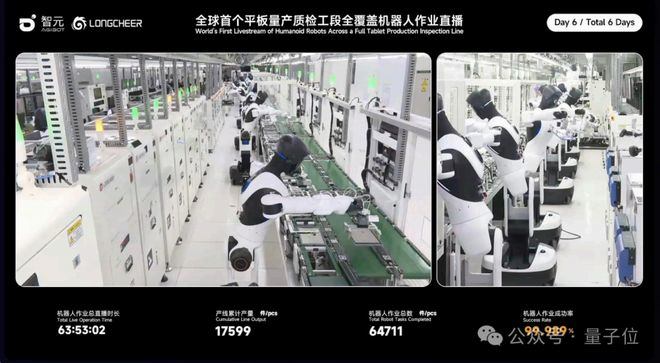
在近期为期6天的全产线公开直播中,部署的机器人累计执行装配作业逾64824次,装配出产平板电脑17625台,单工位作业成功率达到99.99%。其平均单件作业节拍为22秒,已基本追平熟练产业工人的效率水平。
在商业零售场景中,核心考核点则聚焦于多轮意图理解与非标交互应对能力。
在爱仕达线下智慧门店中,100台灵犀X2机器人作为导购员投入日常运营,在3天内累计带动销售额达223万元。
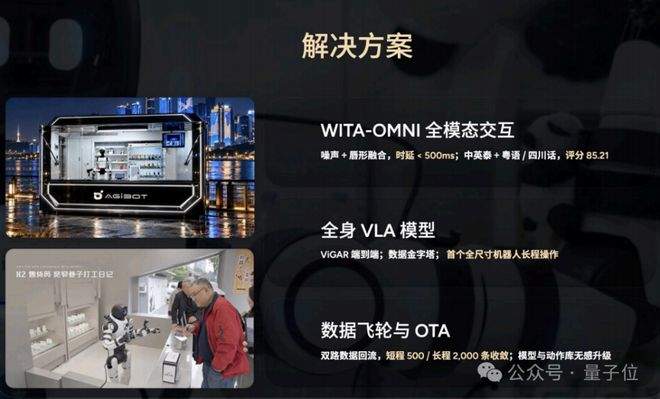
在文旅服务场景中,系统则需从容应对密集流动客流、高背景噪音以及多语种混合交互等现实挑战,并保障日间高强度持续运行。
横琴长隆飞船乐园现已常态化部署近500台机器人,进驻100余个服务点位,负责现场导览、科普讲解与互动演出,国庆长假期间日均服务游客约1万人次。在鲸奇世界展区,机器人已全面搭载WITA-OMNI模型,可根据游客提问实时生成图文解说画面。
主论坛现场公布的10月份Worken运营看板,集中呈现了龙旗制造产线、广州地铁枢纽、横琴长隆文旅区及爱仕达智慧门店的实时作业数据。
经历过早期Demo驱动的高速狂奔,具身智能行业在部署规模、有效无干预时长与合格品产出比等维度上,终于迎来了清晰且可操作的量化评价体系。
Worken便是这种产业量化路径的探索之一。
正如在大语言模型领域,Token逐步演变为衡量计算负载、模型吞吐与商业计费的基础度量衡,Worken同样试图在物理AI领域建立一个锚定实际生产力的商业基准。它推动着行业竞争维度从单纯的技术参数演示与概念宣传,真正回归到底层机器人能否在现实场景中稳定、持续地释放生产价值。
智元此次从新模型、新硬件本体到原生操作系统的软硬件全面迭代,本质上都是在围绕Worken这一核心基准展开,让具身智能的技术红利能够最高效地兑现为实际生产工时。
技术的长期预研当然具备不可替代的价值,并非每一项前沿突破都必须立刻转化为即期工时;但具身智能这场马拉松的最终终局,势必取决于其在真实作业现场长期、稳定、持续交付生产力的综合能力。