
阿里巴巴集团旗下高德正式发布首个基于开放世界行为的全身基座模型 λ0
近日,阿里巴巴集团旗下高德正式发布首个基于开放世界行为的全身基座模型 λ0。该模型仅依靠人类行动数据,即可让机器人自主学习移动、姿态与双手操作的全身协调能力,使机器人彻底摆脱“局部动作学习”的局限。在 SIMPLE 仿真基准及多项真机评测中,λ0 均取得 SOTA 表现:数据采集效率约为主流方法的 3.4 倍,真机任务成功率较最强基线提升 22.5%。
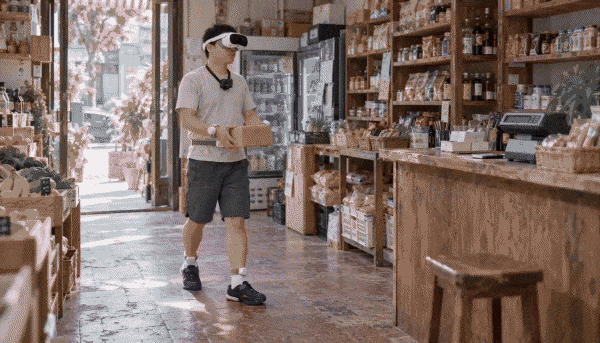
伴随具身智能逐步走向家庭、商超、仓库等开放环境,机器人面临的不再是固定站姿下的单一操作,而是需要持续协调全身动作才能完成的复杂长程任务。
然而,现有的技术路径难以兼顾机器人全身协同数据的采集与学习需求。一方面,传统的真机遥操作采集高度依赖硬件设备与人工复位,扩展成本高昂;另一方面,过往的第一视角 VLA(视觉-语言-动作)基座模型普遍缺失全身协调的动作信息,数据往往局限于手部、臂部等局部交互,缺乏关节、躯干及位姿等全身动态信息。在开放场景与复杂任务中,这种“碎片化”的动作学习模式逐渐成为制约机器人通用能力与任务成功率的核心瓶颈。
为此,λ0 首创了“无本体全身数据采集 + 软硬件协同人机对齐”的技术路径,以系统性应对开放场景下对采集效率、全身协调与跨本体迁移的多重挑战。
在成本与效率方面,无本体全身数据采集使 λ0 摆脱了对昂贵机器人本体的重度依赖。采集人员仅需佩戴消费级设备,即可在日常环境中随走随采。相比传统的机器人本体采集,该方案将代表性任务的单条示范采集用时由约 100 秒缩短至 29 秒,采集效率提升至原来的约 3.4 倍。
在全身动作学习与对齐方面,λ0 依托软硬件协同的数据采集架构,完整记录并对齐了视觉、身体位移与手部操作等全身动作信息;再结合“手部交互、全身协调、人形本体”三阶段训练,逐步将人类经验转化为机器人的全身控制指令。基于这一可规模化的数据管线,高德构建了包含 500 小时开放世界无本体全身数据的 HumanVerse-500 数据集。
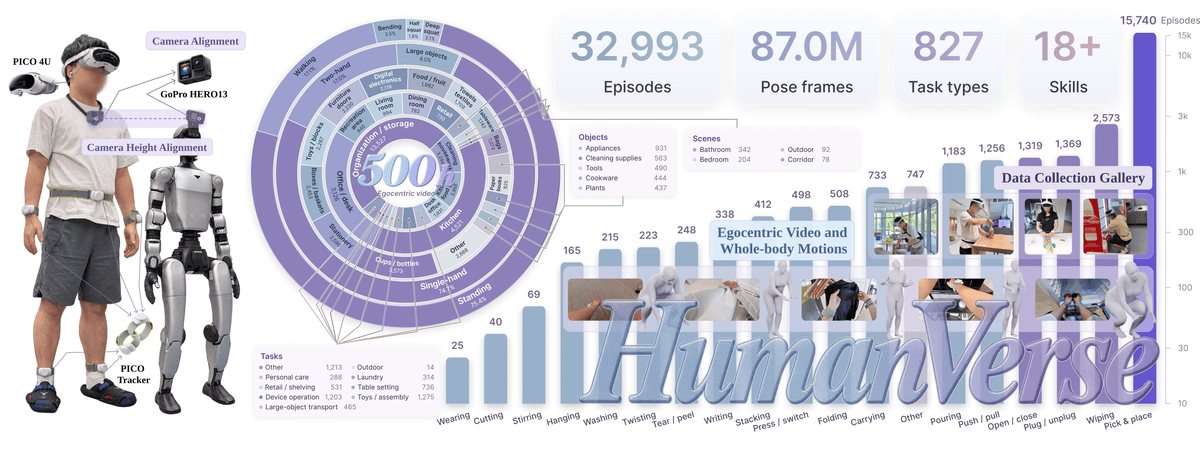
(HumanVerse-500 数据集的构建与全景统计)
针对人机形态差异与末端控制器执行偏差带来的迁移难题,λ0 在采集、处理与动作执行端专门设计了视角匹配机制与“由粗到细”的动作对齐算法,在保留全身动作协调性的同时,显著优化了物理接触精度。
在跨形态迁移与数据扩展性(Scaling)方面,面对 7 项涉及全身协调与长程移动操作的任务,λ0 仅凭人类行动数据即可在真机上实现零样本迁移(Zero-shot Transfer)。实验表明,在同等机器人示范数据量的前提下,随着人类全身数据规模的扩大,真实机器人的任务表现呈现出显著提升。这也印证了规模化沉淀人类全身数据是提升人形机器人真实任务表现的有效路径。
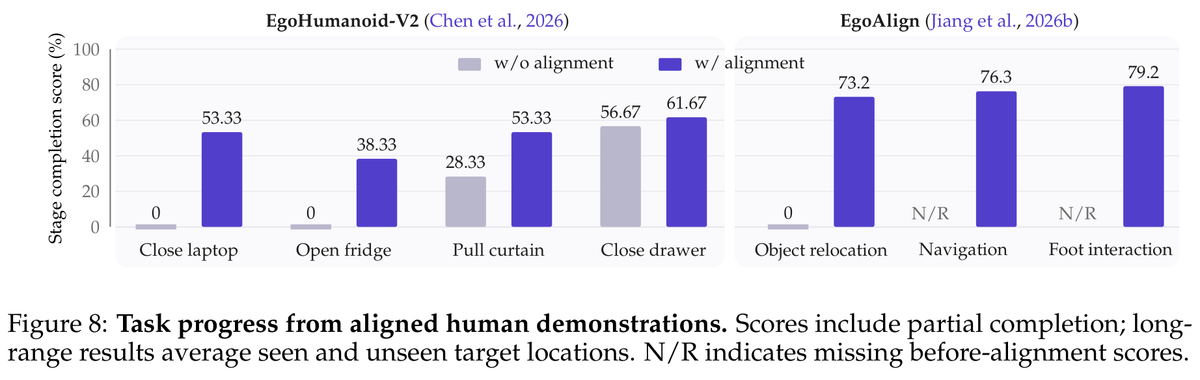
(七个任务中对齐人类示范的任务进度)
据悉,该研究由高德与阿里 ATH 事业群联合完成。从摆脱实体机器人的轻量化数据采集,到人机观测与动作的精准对齐,再到真实机器人平台的泛化验证,λ0 成功打通了人类全身动作经验向人形机器人迁移的完整技术闭环,为机器人在巡检、物流等更多开放场景中学习并执行全身协同任务奠定了坚实基础。
目前,λ0 已在 GitHub 开源相关硬件配置代码,并在 HuggingFace 上线了 HumanVerse 数据样例,供开发者与研究人员直接体验与探索。
附相关链接: