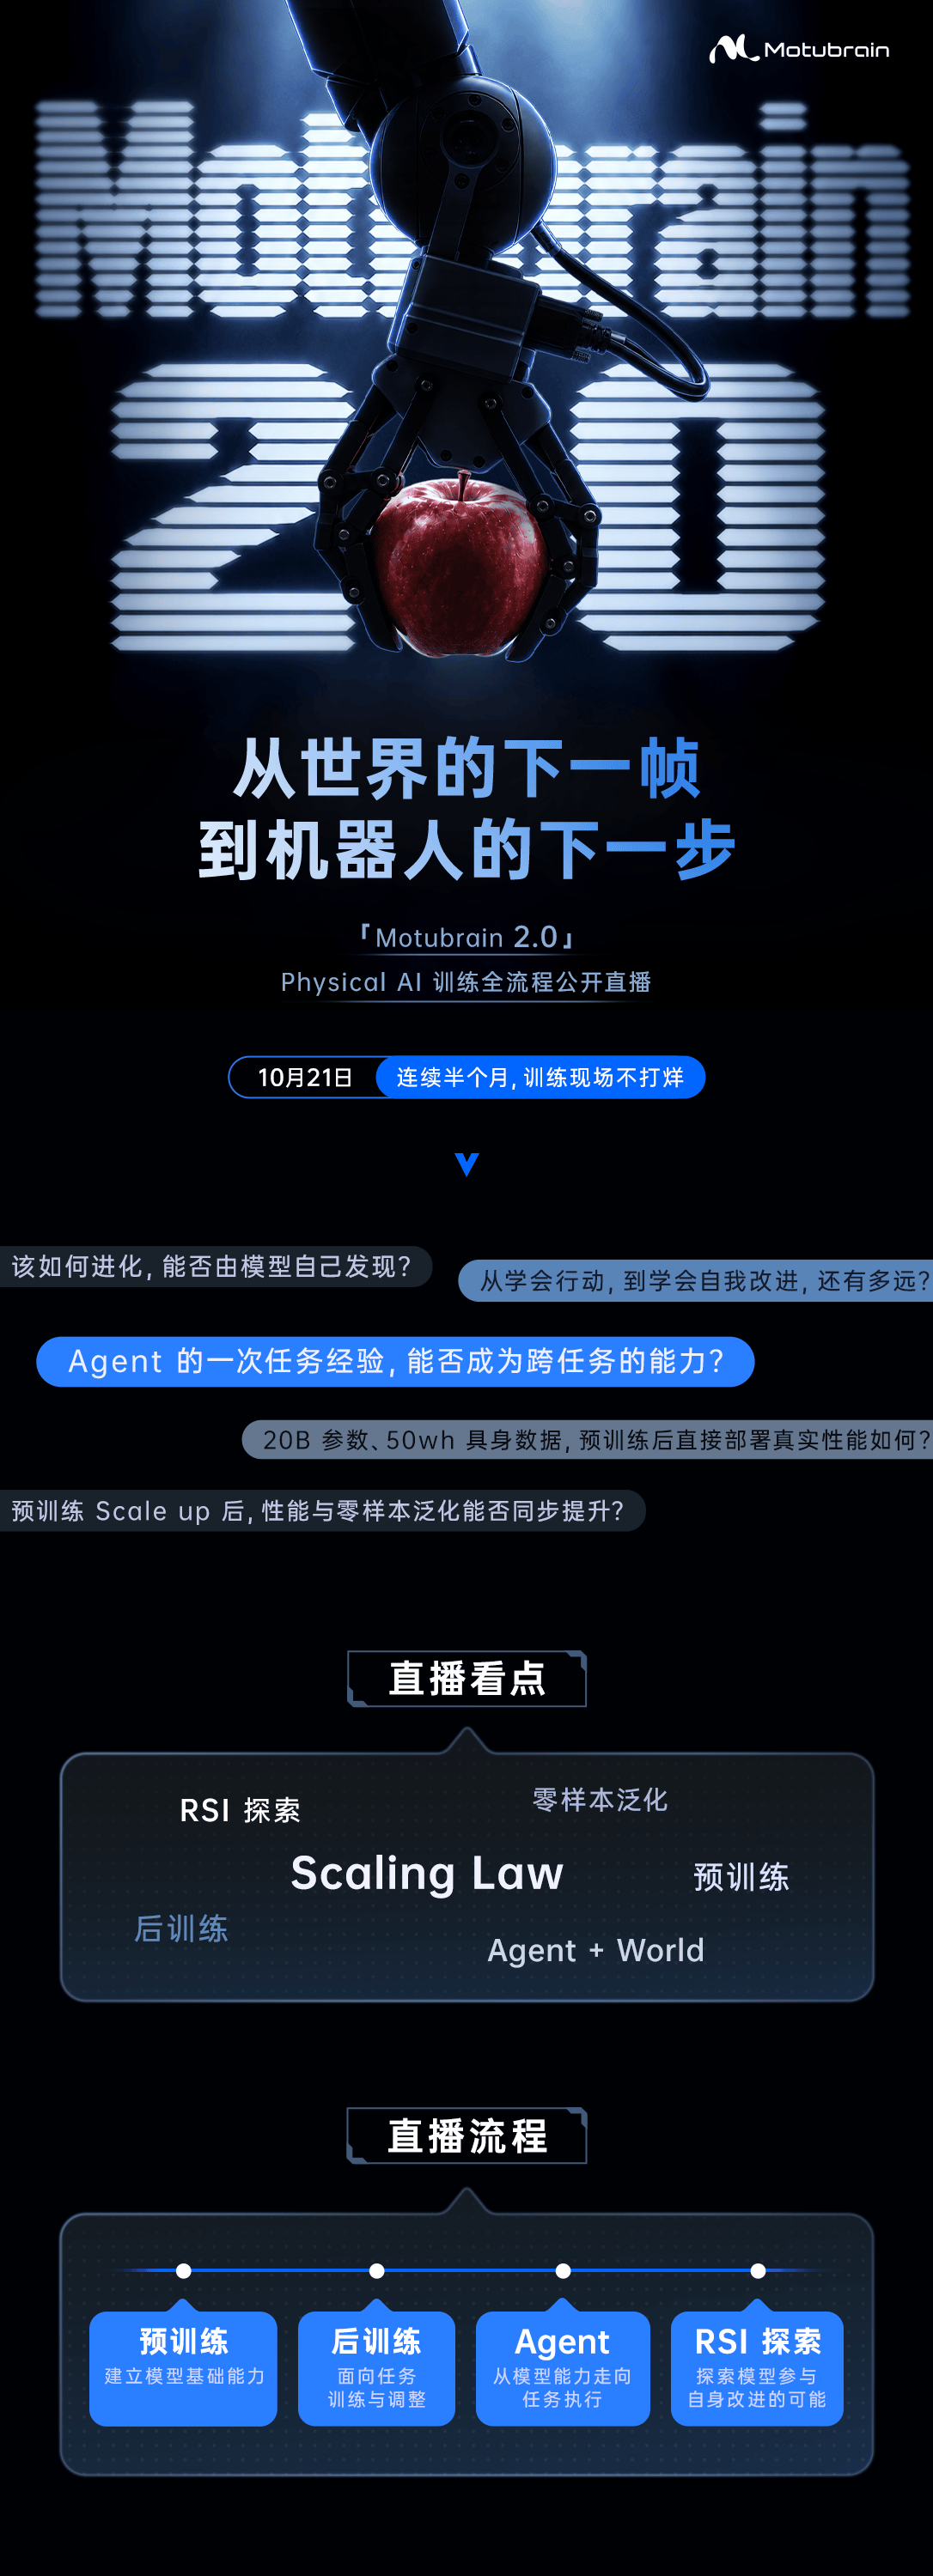
生数科技世界模型团队正式开启 Motubrain 2.0 训练全流程公开直播
大模型训练过程,正越来越多地呈现在公众视野中。
此前,小米 MiMo 负责人罗福莉公开了 MiMo-V2.6 强化学习阶段的训练进展,让外界得以了解大模型训练中的具体细节。
如今,Physical AI 领域也迎来了类似尝试。
10月21日,生数科技世界模型团队正式开启 Motubrain 2.0 训练全流程公开直播。本次直播计划持续半个月,向公众全面展示具身模型的训练过程及最新研究进展。
这次直播聚焦于一个核心问题:Physical AI 究竟如何实现?
Physical AI(物理人工智能)旨在让 AI 能够理解物理环境,并通过机器人完成实际任务。相较于大语言模型,Physical AI 还需要解决动作决策、任务执行和跨场景泛化等难题。
Motubrain 系列是生数科技研发的具身模型,致力于为机器人构建具备通用能力的“大脑”,持续探索不同任务、场景和机器人本体之间的能力泛化。
目前,Motubrain 2.0 即将正式开源。在开源前夕,团队选择率先公开训练全流程,向外界完整展现该模型从训练、测试到能力迭代的演化路径。
此次公开训练涵盖四大环节:
- 预训练:观察训练规模对模型性能及零样本泛化能力的影响。
- 后训练:针对具体任务进一步训练,提升任务执行能力。
- Agent 任务执行:探索模型能否将已有经验有效迁移至其他任务。
- RSI(递归自我改进)探索:研究模型能否根据执行反馈评估并改进自身行动。
此次直播的独特之处,在于尝试打开具身模型训练的“黑盒”。
过去,外界了解具身智能技术进展,主要依赖机器人 Demo、评测结果以及学术论文;模型究竟经历了怎样的训练、不同阶段的能力如何变化,往往很难被直接观察。
Motubrain 2.0 选择公开从训练、测试到能力迭代的全过程,既希望让外界直观看到模型能力的形成轨迹,也毫无保留地呈现训练中的失败、试错与调整。
对于具身智能行业而言,这种方式让模型研发过程更为透明。研究者和开发者不仅能看到最终结果,也有机会了解训练中遇到的具体工程与算法问题,以及团队如何通过实验和反馈不断改进模型。
同时,团队也希望借助此次直播与技术同行分享研究中的经验、问题和思考,共同探讨规模化训练、跨任务泛化与自主改进等关键课题,为 Physical AI 实现范式的探索提供更多参考。
当然,相关研究仍处于探索阶段,具体效果仍需后续实验与评测进一步验证。相较于单纯展示机器人最终能做什么,公开模型如何训练、能力如何逐步形成,同样具备重要的行业与研究价值。