世界模型赛道新看点:千诀在隐变量可辨识性方向的研究比 LeCun 相近工作早了一年;模型不靠堆砌画面预测,主打物理规律与跨本体复用。
世界模型这条赛道,越来越有全球顶尖 AI 高手过招的架势了。
Yann LeCun 持续押注预测式世界模型,李飞飞带领 World Labs 探索可交互的 3D 世界,全球头部 AI 团队正沿着不同的技术路线加速推进。
让 AI 真正理解物理世界、预测物理变化,正成为新一轮技术竞争的焦点。
最近,这股世界模型热潮也延伸至南京。
10月20日,首届2026物理AI与世界模型大会在南京开幕,图灵奖得主 LeCun、姚期智 均远程分享了最新观察。
在这场世界模型领域的学术与产业盛会上,清华系具身智能公司千诀科技正式发布了预测式世界模型 Polibrain。
千诀科技创始人高海川在开幕式演讲中,用一句话阐释了世界模型的独特价值:
有了地图,可以推导出最短路径;但有了路径,并不能反过来推导出一张地图。
这里的“地图”,正是对物理世界及其变化规律的抽象理解。
而千诀此次发布的 Polibrain,目标就是让机器人拥有这样一张可用于预测和规划的“地图”。
早在2025年,千诀联合清华大学团队就在 ICML 发表了世界模型相关理论研究。其在隐变量可辨识性、低阶偏好等方向上的公开探索,比 LeCun 团队的相近研究早了约一年。
仅仅一年后,千诀便将相关技术积累落地到真实机器人的应用中。
从环境感知、行动预测,到自主规划和执行反馈,千诀尝试让机器人学会根据物理世界的动态变化,自主决定下一步行动。
目前,这套智能系统已在四足、人形、轮式、双臂等多种机器人形态上完成适配。
千诀的预测式世界模型 Polibrain 究竟有何特别之处?他们又是如何让不同形态的机器人共用同一套“大脑”的?
机器人大脑有了新解法
“世界模型讲了这么多,大家真的理解了吗?”
在开幕式的压轴演讲中,高海川率先抛出了这样一个问题。
随后,他讲了一个故事:“古代商人从广州运送荔枝到长安,怎样才能找到最快的路线?”
看过电影《长安的荔枝》的观众,对这个难题想必不陌生。
高海川给出了两种解法:
一种方法,是把所有可能的路线都走一遍,从中找出最优解。
另一种方法,则是先摸清广州到长安沿途有哪些城市、城市之间如何连通,绘制出一张地图,再依据地图规划最优路线。
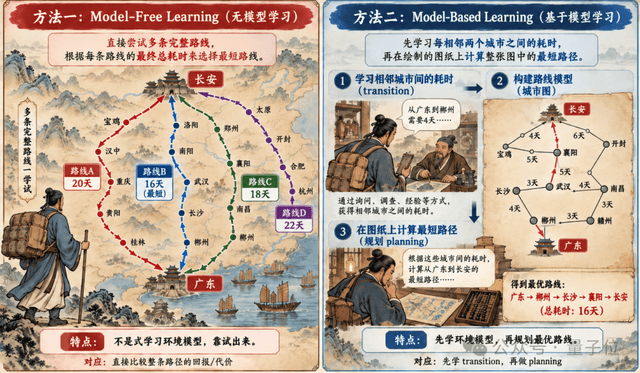
前者被他用来类比当前的 VLA 路线,后者则对应世界模型的预测与规划思路。
核心区别在于:机器人能否提前推演行动可能带来的结果,从而大幅减少实际试错成本。
这正是千诀 Polibrain 预测式世界模型着力解决的关键问题。
那么,这套方法应用到实体机器人上能实现什么?
千诀在现场演示的视频展现了一个直观的场景:
在户外,一台搭载机械臂、背负回收筐的四足机器狗正在执行垃圾回收任务。
它需要自主搜寻地面上的垃圾,锁定目标位置并移动到位,随后规划机械臂轨迹抓起垃圾,平稳放入随身携带的回收筐中。
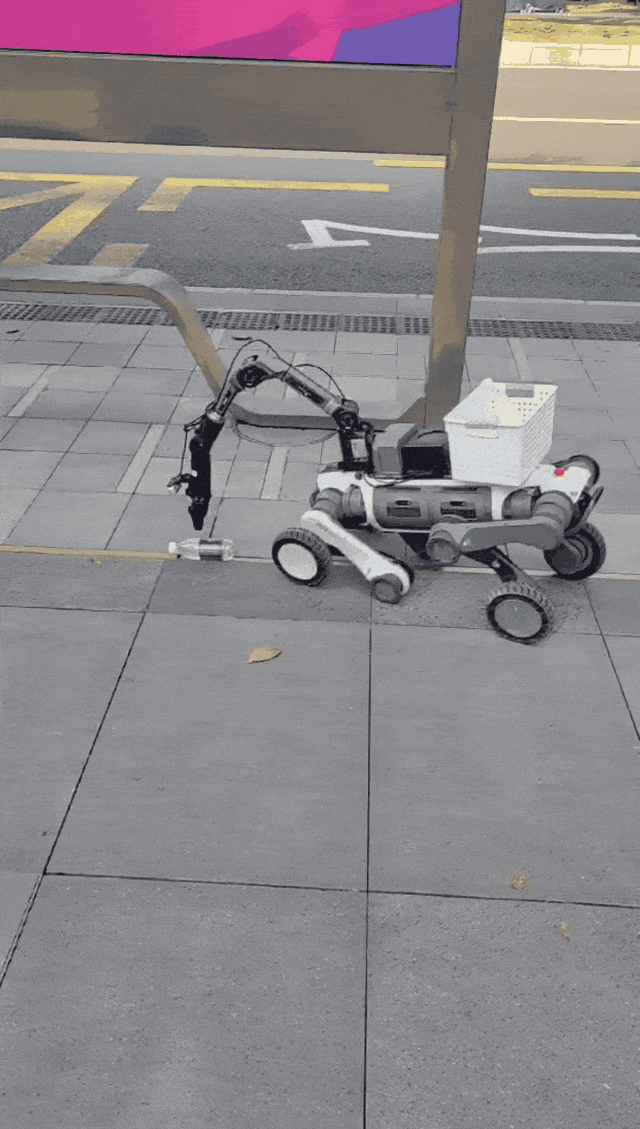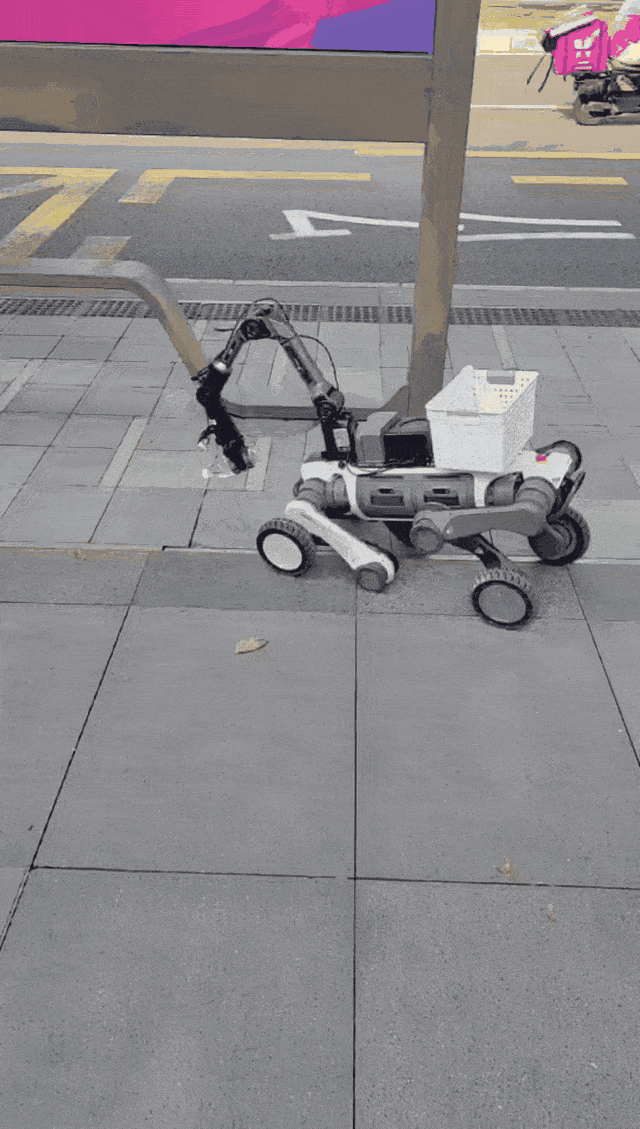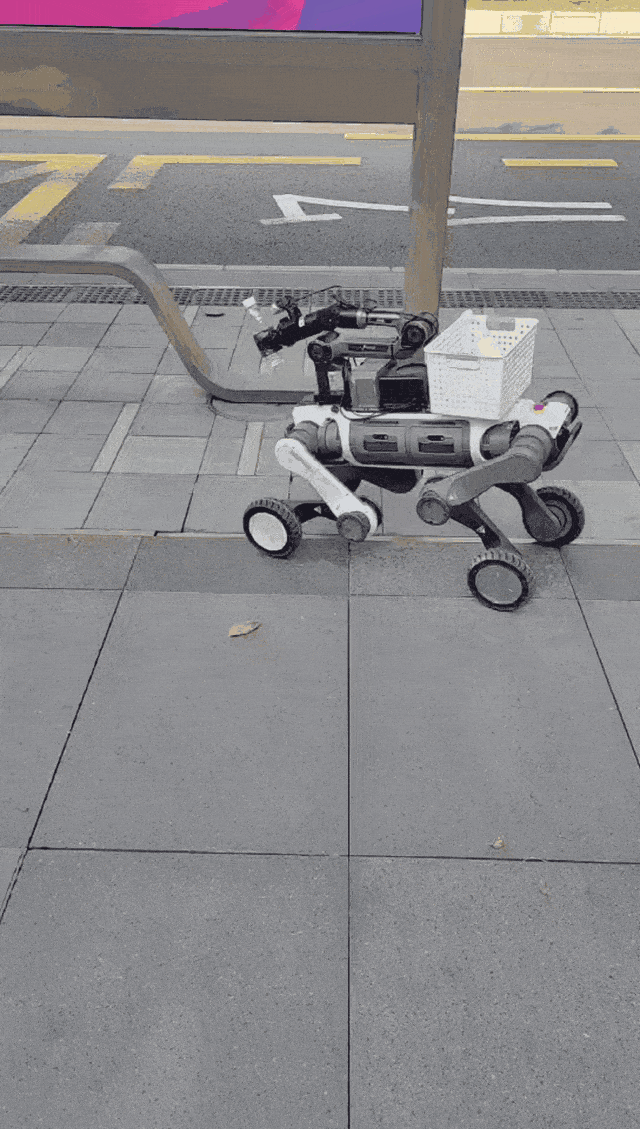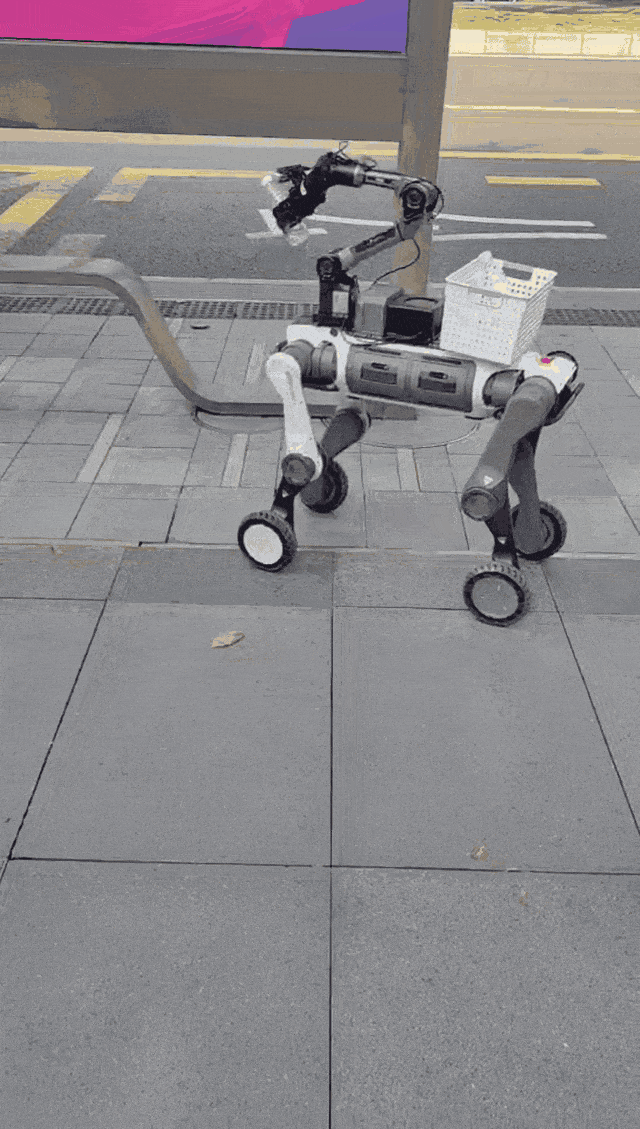
看似简单的一套捡垃圾动作,背后却包含一连串复杂的决策链路:垃圾在哪里?机器狗应从哪个方向切入?机械臂伸出后,能否顺利抓取目标?
尤其在真实多变的环境中,物体的位置与空间关系随时可能发生改变。机器人不仅要明确当下该做什么,还必须预判动作落地后会产生什么后果。
这正是预测式世界模型的用武之地。
Polibrain 通过学习环境状态、历史信息与行动反馈之间的映射关系,在与任务相关的潜在表征空间中精准预测状态变化。
在此过程中,千诀做出了一个关键的技术路线抉择:
Polibrain 并不追求逐帧完整生成未来的画面。
对于执行抓取垃圾任务的机器人而言,地面的具体纹理、背景的复杂细节并不重要。真正决定任务成败的,是垃圾的三维坐标、机械臂与目标的相对位姿,以及抓取动作如何改变目标状态。
与其耗费庞大的算力去逼真还原整个物理世界,不如集中资源预测那些真正影响行动的关键变量。
高海川在演讲中强调:“做好世界模型,核心关键在于状态表征。”
然而,预测准确只是基础的第一步。
真实任务往往难以完全按预设脚本演进。一旦抓取滑脱或目标发生位移,机器人必须具备自愈与重试能力。
Polibrain 将环境感知、状态理解、行动预测、任务决策、动作执行及反馈调节贯通起来,构建起连续的决策闭环。
当执行结果偏离预期时,模型能依据最新的环境状态重估任务并动态修正后续策略。此外,系统支持通过关键特征解码追踪预期与现实的偏差,为故障定位和任务恢复提供量化依据。
当然,该机制在极端复杂场景下的鲁棒性,仍有待更详尽的实测数据佐证。
更重要的是,这张“认知地图”在理论上并不局限于某一特定构型的机器人。
人形机器人可以通过灵巧手抓取水杯,轮式单臂机器人同样可以完成该动作。尽管硬件本体和运动控制逻辑迥异,但两者对空间物体关系、目标物理状态及演变规律的理解是相通的。
这意味着,面向物理世界的高阶认知与决策能力,具备跨机器人本体复用的潜力。
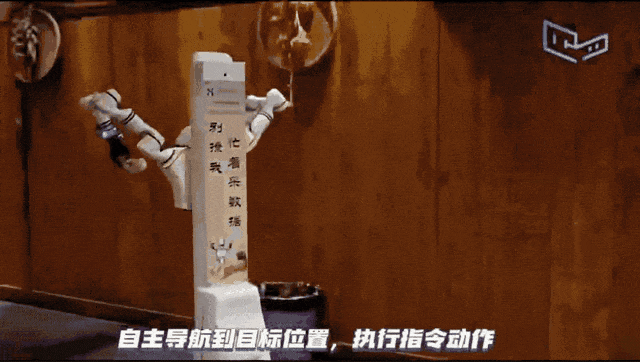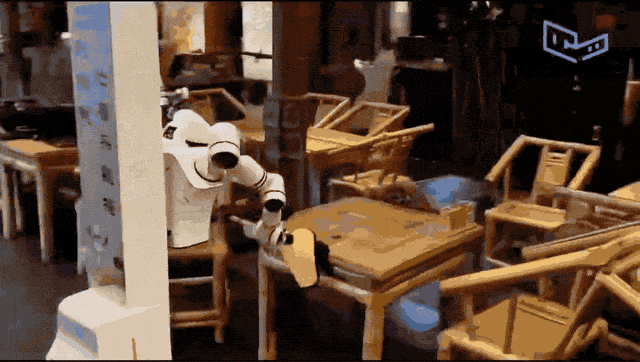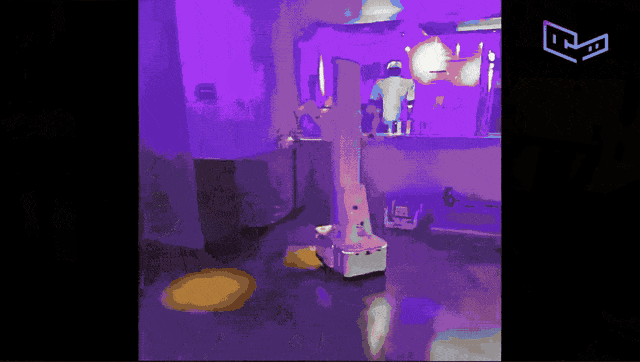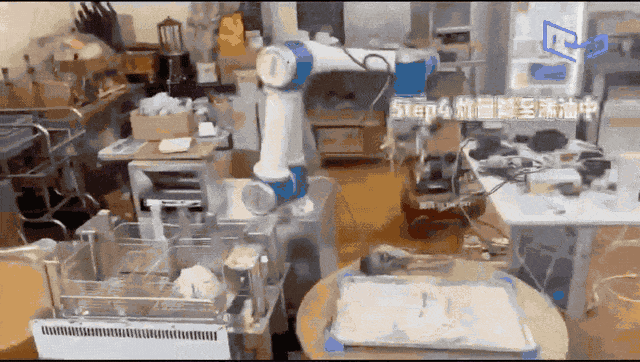
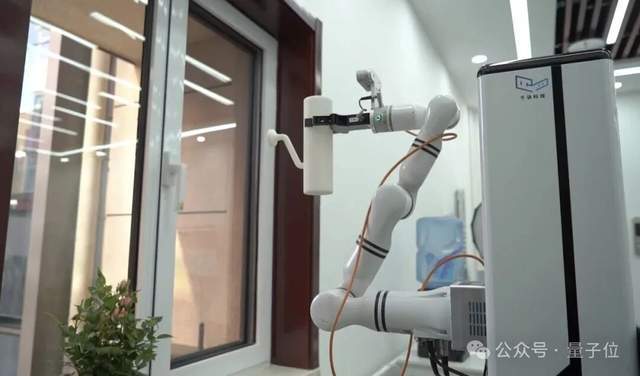
目前,千诀已在人形、轮式、单臂、双臂等多种机器人平台上展开适配,涵盖陪伴服务、餐饮配送、物品收纳及精密操作等任务场景。
不过,要让异构机器人真正共享同一个认知中枢,仅凭环境预测还远远不够,模型必须从复杂的现实场景中抽离出跨场景、跨任务的通用规律。
这便引出了千诀更为底层的技术基石:多项式表征。
比 LeCun 相近研究早一年,千诀如何破解泛化难题?
所谓“多项式表征”,简而言之,就是借助一套严谨的数学框架,引导 AI 从高维纷繁的环境中筛选出真正决定任务导向的核心变量,最大限度剥离对非关键细节的依赖。
为何必须引入这项技术?
机器人迈向广泛落地,核心瓶颈在于泛化能力。
例如,机器人在特定仓库中学会了抓取物品,但一旦换到新仓库,因光影变化、背景杂乱或货架间距微调,执行成功率就可能大幅下滑。
症结在于,模型在传统训练模式下极易过度拟合无关的表象细节。背景图案、照明色温甚至周围陈设,都可能被神经网络误判为决策特征,从而引发**“特征污染”**。
另一种隐患更具误导性:模型容易将时间上高度共现的偶发事件错误地建立因果联系。
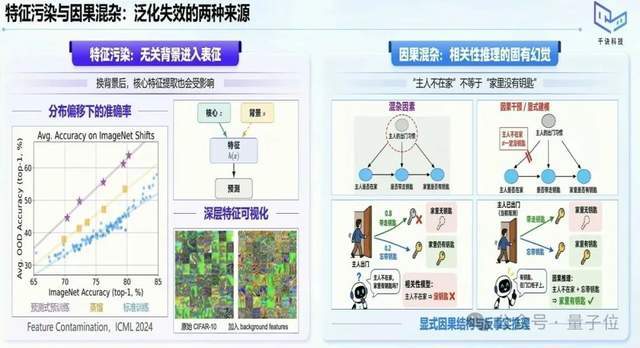
高海川在现场列举了一个案例:
主人出门前从抽屉取走钥匙。其中包含三个事件:主人出门、主人拿钥匙、抽屉里的钥匙消失。
若模型仅做表面关联挖掘,便可能推导出“只要主人出门,抽屉里的钥匙就会消失”的荒谬结论。一旦主人真的遗忘钥匙并让机器人代寻,机器人反而可能因“主人已出门”而判定钥匙绝不在抽屉中。
这显然违背了物理因果律。
模型究竟是在机械死记,还是真正参透了物理演化的因果法则?
千诀正是希望通过多项式表征,促使模型摒弃环境死记,转而沉淀出可跨域迁移的本质规律。
这一路线根植于千诀数年的理论深耕。
早在2025年,千诀联合清华团队在 ICML 上发表了论文《When Do Neural Networks Learn World Models?》,系统探讨了神经网络在何种约束条件下能够从高维观测中重构隐形的世界结构。
该研究从**“多任务学习”与“低阶偏好”切入,利用 Fourier-Walsh 变换解析离散布尔世界中的函数拓扑结构**,从数学上给出了模型辨识真实隐变量的充分条件。
巧合的是,LeCun 团队随后也由类似的理论视角切入。
2026年5月,LeCun 等人发表《When Does LeJEPA Learn a World Model?》,同样聚焦于世界模型的隐变量可辨识性,以及函数阶次与低阶归纳偏置之间的内在联系。
高海川进一步拆解了两项研究的技术差异:
千诀团队主要基于因果推断与布尔空间提出学习判据,而 LeCun 团队则立足于时间序列维度展开剖析。
尽管切入对象和数学工具不同,但两项研究给出的学习判据具有深层等价性,最终推导出的表征在信息论层面亦趋于一致。
本质上,双方都在回答同一个核心命题:
AI 究竟该如何从复杂的物理观测中,习得具备泛化能力的世界模型结构?
从成果公开的时间线来看,千诀联合清华团队在该方向上的探索,比 LeCun 团队前述工作早了约一年时间。
2026年,千诀与清华团队进一步提出“有效阶”(Effective Degree, ED)概念,旨在为评估神经网络复杂度打造一把可计算、可量化的精准“标尺”。
以往的 Benchmark 仅能判定推理的正误,却无法直接洞悉模型底层学习到的函数究竟有多繁复。
ED 的提出填补了这一空白:
该方法沿着真实数据流形间的插值路径监测神经网络表现,借助正交多项式拟合模型输出,进而依据各阶分量的权重综合测算函数复杂度。
当低阶成分占主导时,ED 指标较低;高阶扰动成分越多、幅值越大,ED 指标则相应攀升。
借助该指标,研究人员不仅能直观量化与横向比对不同模型的拓扑复杂度,还能将其融入损失函数进行针对性约束,驱动模型自主消除冗余的高阶震荡。
诚然,函数更简洁并不等同于必然掌握了客观物理真理,但该项研究为分析和干预模型的泛化瓶颈提供了全新的工程工具。
除抽象提炼物理规律外,机器人还必须掌握“长时序关键记忆”的能力。
例如,机器人将杯子放入柜子并闭合柜门后,杯子从视野中消失;当下一步需要取用该水杯时,模型必须确切知道它的具体位置。
在多阶段连续操作中,局部遮挡与暂态不可见十分常见,单一帧画面往往难以提供完整判据。
为此,千诀团队研发了基于反事实推断的历史信息筛选机制。
该机制的核心逻辑是:实时演算某一时段的观测历史是否对后续推理与决策构成反事实影响,依此决定信息留存或遗忘。
机器人无需盲目记录所有视觉流,而是高度聚焦于那些决定未来因果闭环的关键节点。
背景墙的具体色彩微不足道,但水杯被置于哪一层隔板,却直接关涉下一步路径规划。
“多项式表征”赋能模型提取核心变量,“因果记忆”则助力模型过滤无效杂讯。
二者相辅相成,为机器人在应对视线遮挡、时延反馈以及长程多步骤任务时构建了坚实的技术支撑。
当然,严密的理论推演转化为实际的现场表现,依然需要经过大量现实长尾任务的磨砺。
总不能机器人每跨入一个新房间,都要彻底重学一遍基础常识。
多项式表征与因果记忆扫清了跨场景泛化的底层障碍,但若要让这些共性智慧惠及各种形态的机器人,还需攻克下一道难关:如何彻底解耦高层物理理解与底层的机械动作控制?
不做本体硬件,千诀要做机器人的通用大脑
再次回到那颗送往长安的荔枝。
即便手中已掌握精准地图,若要顺利将鲜荔送抵目的地,沿途仍离不开良驹、舟楫、官道与驿站的紧密协同。
同理,机器人具备了对物理规律的认知,也并不意味着每一步执行都必须由自身单一本体包揽。
高海川举例说明:同样是将衣物放入洗衣机,人形机器人可以双手配合,一手拉门、一手投递;
而若是单臂轮式机器人,则完全可以利用智能家居 IoT 系统发出指令,协同洗衣机自动开门后再行投放。
硬件形态各异,交互执行策略各有不同,但最终对物理现实所达成的状态流转是一致的。
这也正是**千诀“松耦合世界模型架构”**的立论之本。
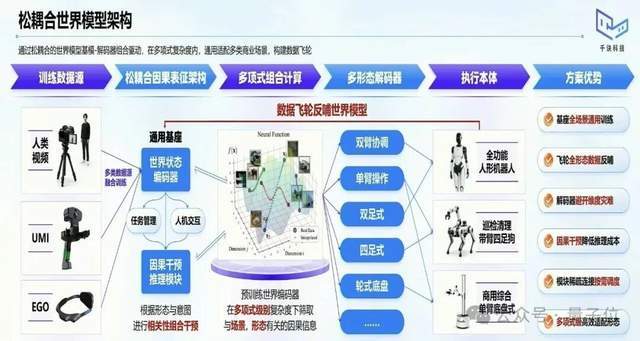
在工程设计上,Polibrain 将面向物理空间与任务目标的共用表征,与具体机器人本体的执行控制层深度解耦。
对物理世界的认知完全共享;至于底层如何拆解动作,则留给不同的机器人硬件或外部协同自动化组件因地制宜去实现。
这种解耦逻辑直接锚定了千诀的产品定位:不涉足机器人硬件本体制造,专注为全形态机器人输出通用的认知与决策能力。
此外,千诀布局的视域并不局限于通用双足机器人,同样向面向特定工业/服务场景的专用设备全面开放。
高海川指出,具身智能的商业变现是一个渐进式的进程,不必固守“必须一步到位实现完整人形”的执念。
例如,精简机械臂配置可适配酒店客房配送;换装灵活双臂可落地餐饮服务工位;针对底盘与刚度进行结构调校,又能无缝切入室外巡检、安防或环卫场景。
外在构型因需而变,但底层解析世界、推演物理演变的“智能底座”却具备极高的复用价值。
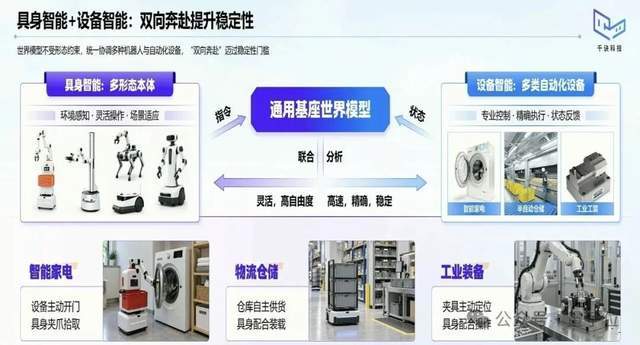
尤为关键的是,跨本体复用从根本上盘活了具身智能的数据资产。
长期以来,物理真实交互数据极度匮乏是制约具身智能突围的核心短板——真机采集周期冗长、边际成本高企,不同构型的数据又难以彼此打通。
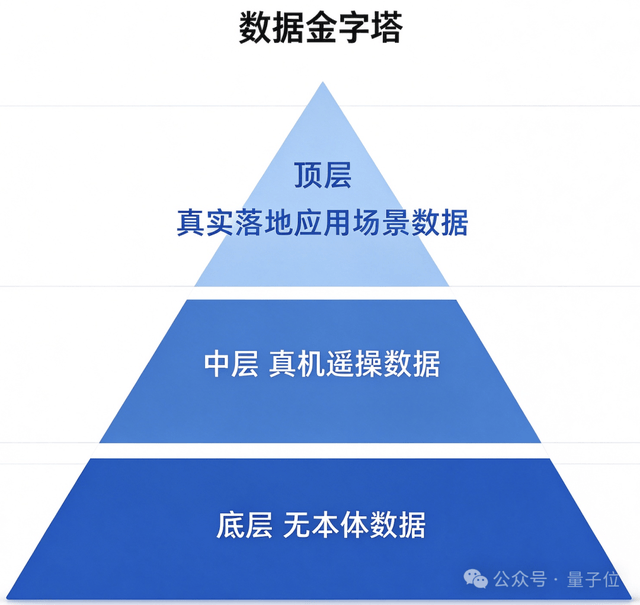
梳理机器人训练的数据源,通常可归纳为三个梯度:
- 底层为第一视角人机视频、日常操作记录等无本体归属数据,旨在帮助模型理解三维空间、物理接触和物体关联机制;
- 中层涵盖真机遥操作与动态轨迹等强本体关联数据,用以锚定具体动作执行与环境即时反馈的映射;
- 顶层则是海量真实业务场景中的动态反馈日志,用于暴露并修复各类罕见长尾问题,推动算法快速收敛与迭代。
三类数据在算法链路中各司其职,而唯有打破跨本体数据壁垒,才能彻底释放其飞轮效应。
高海川坚信,尽管人形、轮式、四足乃至扫地机器人的机械动力学差异巨大,但它们对于物体因果关系、长程目标解构及环境反馈演化的认知,在本质上具备高度同源性。
Polibrain 致力于通过抽象统一的高层隐空间表征,让不同构型机器人积累的离散数据能够汇流至同一个主干模型中。
伴随更多异构机器人的接入,模型将覆盖更广阔的长尾场景;海量业务数据反哺训练,驱动世界模型的认知精度与泛化边界不断拓展;性能更优越的模型,反过来又能吸纳更多机器人厂商与生态客户接入。
至此,跨本体的具身智能数据飞轮才真正具备了运转的基础。
然而,**架构上的共用表征并不等同于跨商业实体的数据能自然互通。**高海川亦坦承各机器人企业之间存在现实的数据壁垒。
对于深耕垂直领域的硬件厂商而言,底层数据资产具有极高的商业敏感性与技术排他性,全面开放绝非易事。
千诀作为中立的独立模型供应商,正尝试通过赋能不同行业客户,探索一套平衡数据安全与跨本体协同复用的共赢机制。
从严谨的前沿理论探索,到实体四足、双臂机器人的场景验证,Polibrain 的发布为预测式世界模型由象牙塔迈向规模化产业落地提供了一个兼具学术与工程价值的鲜活样本。
跨本体数据能否彻底形成良性飞轮?模型认知能力能否伴随规模效应实现质的跃迁?这仍有待更广阔的产业实操来交出答卷。
眼下,“认知地图”已然绘就。
但从落笔成图,到稳妥把那一骑“荔枝”送入长安,依然还有很长的路要探索。