
连波士顿动力的前高管,都被一台中国机器人“硬控”了。
最近,一条帖子在机器人圈子里引发广泛关注。
发帖人 Marc Theermann 大有来头——他曾在波士顿动力工作近六年,官至首席战略官,期间参与推动了 Spot 四足机器人的规模化商业落地,并完整经历了 Stretch 搬运机器人从发布到商业销售的全过程,堪称机器人商业化落地的资深操盘手。
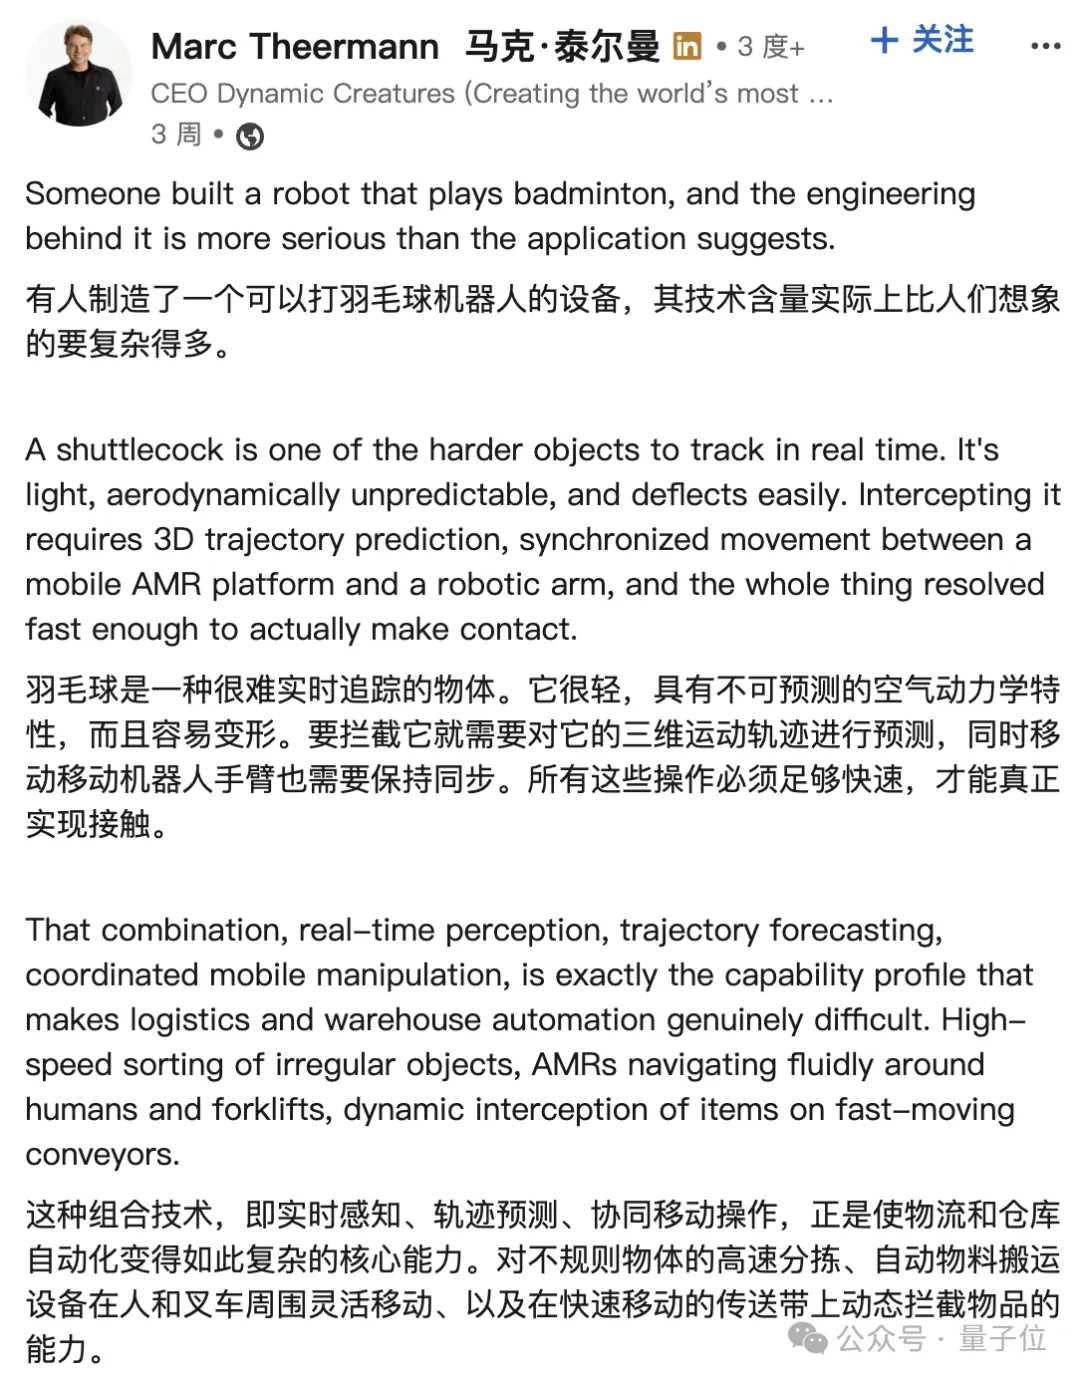
他点赞的这台有点“特别”的机器人,来自浙江深辰凯动科技有限公司。
该公司于 2025 年 3 月在浙江绍兴成立,由 A 股上市公司大千生态与宣东博士领衔的科研团队联合发起。宣东曾任美国俄亥俄州立大学终身教授。
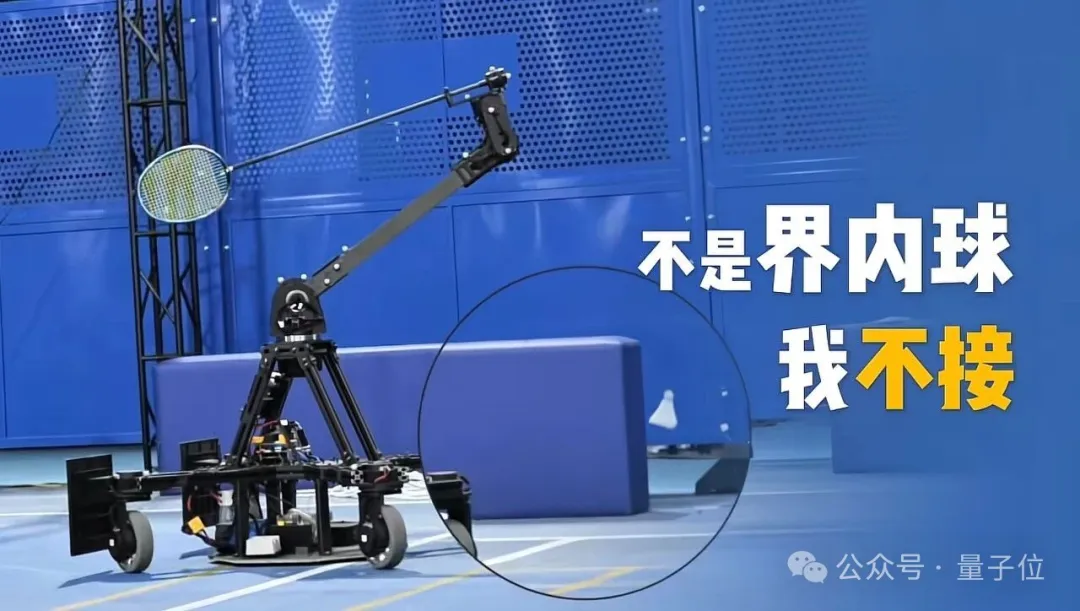
那么,一台羽毛球机器人,凭什么能让波士顿动力前高管公开点赞?这条帖子背后,究竟藏着怎样的技术突破?
这条帖子到底说了什么
Theermann 的点评与其说是赞许,不如说是一次专业拆解。
他在帖子中写道:
羽毛球是实时追踪难度极高的一类物体。它重量极轻,空气动力学轨迹难以预测,且极易受扰动发生偏转。
要成功拦截羽毛球,不仅需要实现精准的三维轨迹预测,让移动式 AMR 平台与机械臂高速协同运动,还必须在极短时间内完成全套计算与控制,才能实现精准击球。
在他看来,这种能力组合——实时感知、轨迹预测、移动底盘与机械臂的高速协同操作,恰恰也是现代物流与仓储自动化领域的真正痛点。
例如:对不规则物体的高速动态分拣、让 AMR 自主穿行于人员和叉车之间,以及动态拦截高速传送带上的物品等。
换言之,在他眼中,这套“打羽毛球”的表现,本质上是一套硬核底层工程能力的具象化展现。
从羽毛球出发,练出一套通用物理运动平台
深辰凯动研发运动机器人大脑的初衷,并非局限于制造体育器材,而是面向真实物理世界,搭建一套通用物理运动平台。
团队核心成员长期深耕机器人运动控制、机器视觉与强化学习方向,其底层逻辑十分清晰:
羽毛球机器人是高难度具身智能的技术载体。团队希望借由羽毛球这一高动态场景,将通用机器人最核心的软硬件协同能力打磨成熟。
最终,他们希望依托自研的机器人大脑和通用物理运动平台,在充满扰动与不确定性的物理环境中,实现感知、预测、决策与协同执行的全链路闭环,进而支撑不同形态运动机器人的快速开发与迭代。
值得注意的是,这台羽毛球机器人并非专机专用的打球设备,而是依托通用物理运动平台构建的具体应用。
该平台主要由两部分构成:
- 硬件层:包含高复用性的移动底盘、关节电机驱动系统与多自由度球拍臂;
- 软件层:深辰凯动自研的机器人大脑,负责全流程的实时感知、轨迹预测、运动决策与全身协同控制。
羽毛球运动,只是这套通用平台目前最具辨识度的落地场景之一。
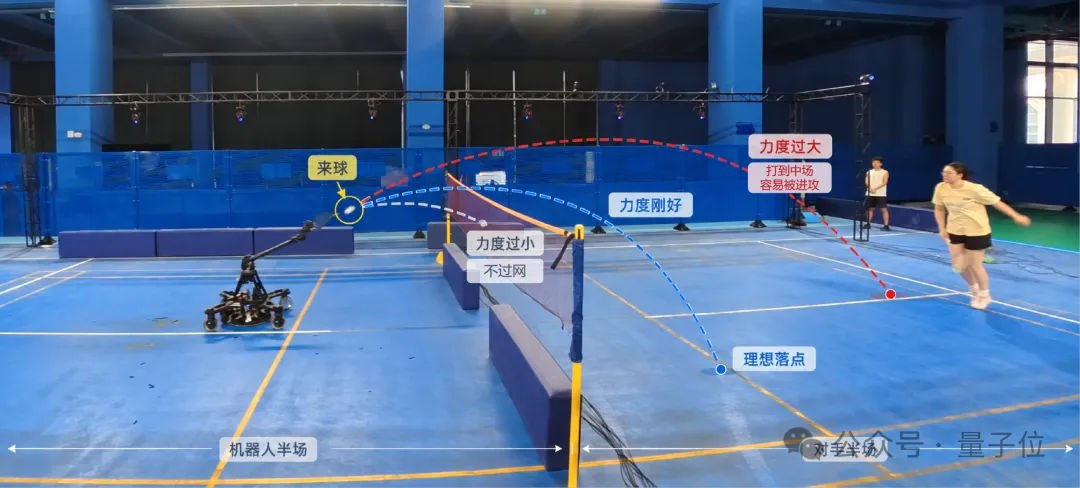 △深辰凯动羽毛球机器人与真人对打实验场景
据公开报道,该机器人可在约 0.5 毫秒内完成来球识别,挥拍速度可达 30 米/秒,扣杀时速超过 250 公里。从机器人本体结构、运动控制、视觉感知到人工智能算法,团队已实现全栈自研,累计拥有国内外专利 100 余项。
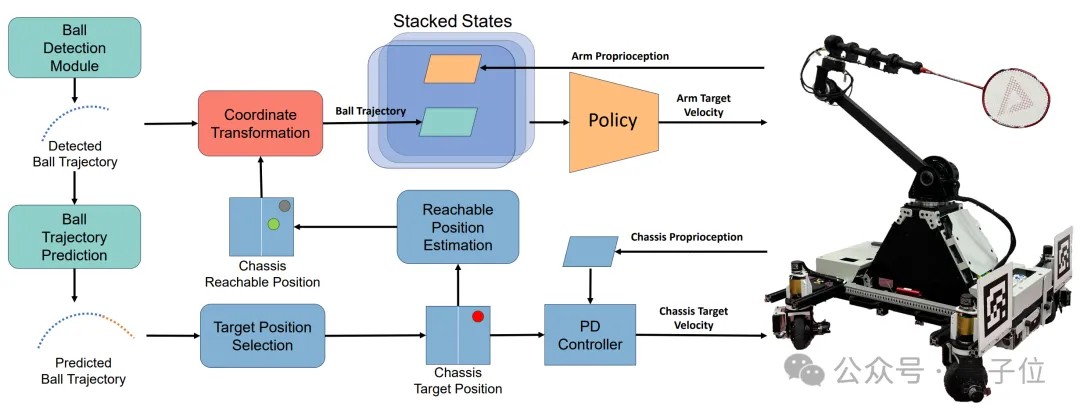 △羽毛球机器人的系统架构与控制流程
早在 2022 年,该团队便在信息物理系统领域旗舰会议 ICCPS 上发表了 VaRSM 系统。据悉,这是全球首款能同时适应乒乓球、网球、羽毛球三类挥拍运动的自主机器人。
2025 年,团队相关全身控制成果再度登上机器人顶级学术会议 ICRA,在发球机供球测试中接球成功率达 94.5%,与真人连续对打成功率达 90.7%。
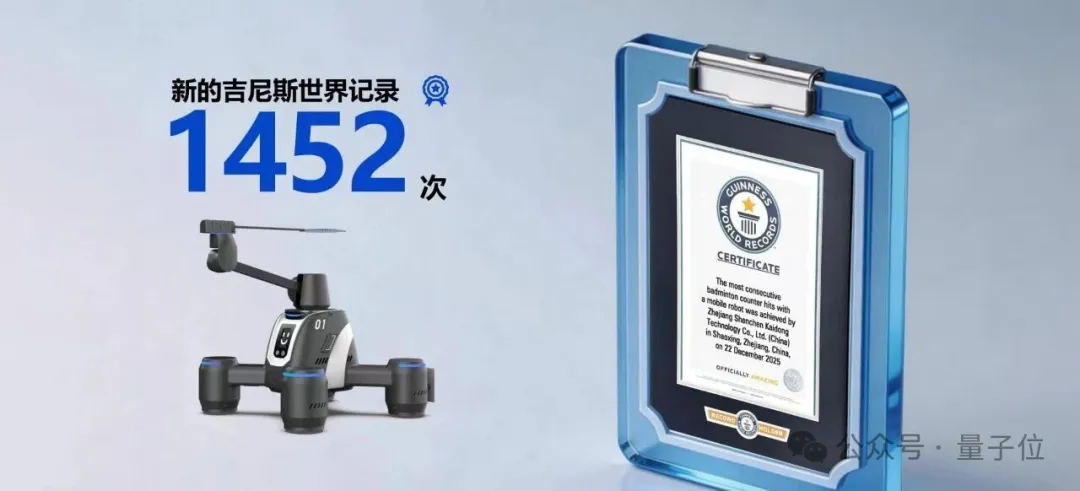
一个吉尼斯纪录:1452拍
2025 年 12 月 22 日,在绍兴杭州湾联合创新中心,深辰凯动羽毛球机器人与人类选手完成了长达 1452 拍的连续对打。
该成绩已获吉尼斯世界纪录官方认证,项目名称为“移动机器人连续羽毛球回球次数最多”(Most consecutive badminton counter hits with a mobile robot),1452 拍也创下了该项目的世界纪录。
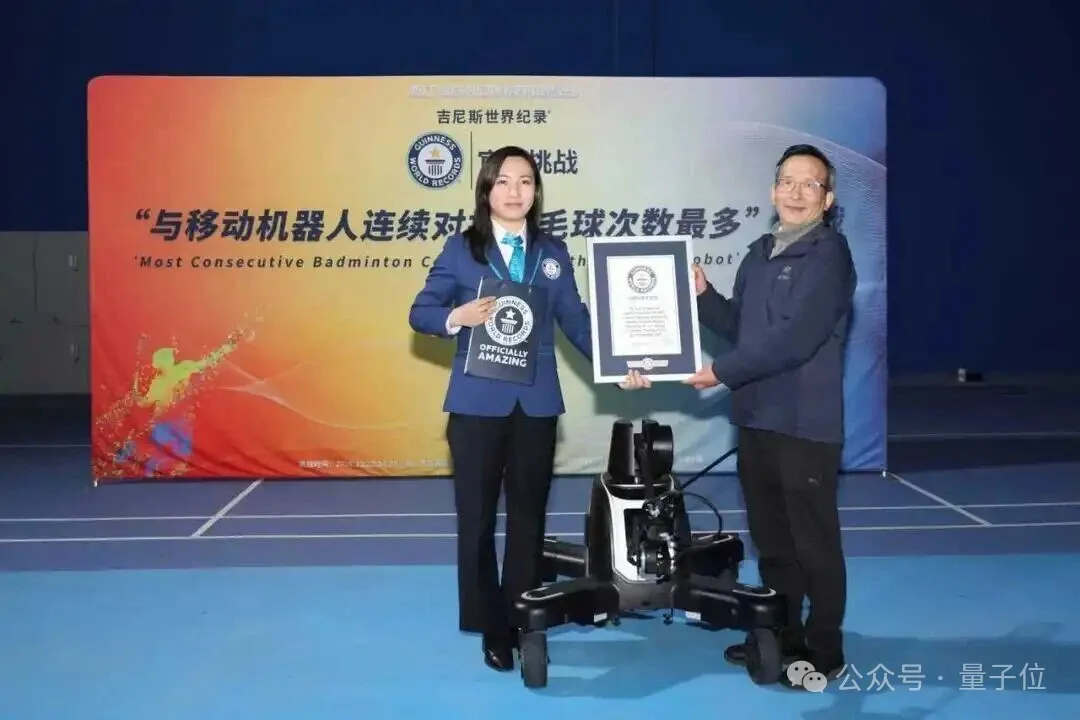
这一纪录不仅是一串数字,更是对整套系统在长时间、高强度真人对抗场景下可靠性与稳定性的公开检验,标志着该机器人正迈入从实验室原型走向商业化产品的关键阶段。
落地与应用场景
在体育运动场景中,该机器人最直接的应用是充当不知疲倦的专业陪练。
在传统羽毛球专业训练中,多球训练是强化反应与击球稳定性的核心环节,但“教练+传统发球机”的组合往往成本较高且发球节奏单一。
一台支持连续对打、节奏强度可调的机器人,能让专业运动员随时获得高拟真对抗训练;而在大众健身与青少年培训市场,它也能提供强互动性的全新训练体验。
不过,深辰凯动的愿景远不止于体育设备。
通用物理运动平台的核心价值在于:其底盘硬件、关节驱动和控制大脑可模块化迁移至其他高动态作业场景,羽毛球只是该技术体系的首个验证场景。
球拍之外的产业冲击波
正如 Theermann 在点评中所揭示的,很多人初看时或许会将这款羽毛球机器人当成酷炫的科技展品。
但其核心价值已经超越了体育娱乐本身,更为整个具身运动机器人行业验证了一条可工程化、可复用、可规模化的通用技术演进路径。
长期以来,诸多前沿机器人技术仅能在静态、结构化、可控的实验室环境中稳定运行;一旦面对真实世界中的动态干扰与随机变量,往往容易出现决策延迟、动作失准及泛化能力不足等问题。
深辰凯动依托自研机器人大脑与通用物理运动平台,在一定程度上探索出了高动态运动控制的工程化落地路径:
使机器人能够在真实、不确定、非结构化的物理环境中稳定输出高精度、高响应的动作指令,从而打破实验室理论与工业落地之间的技术断层。
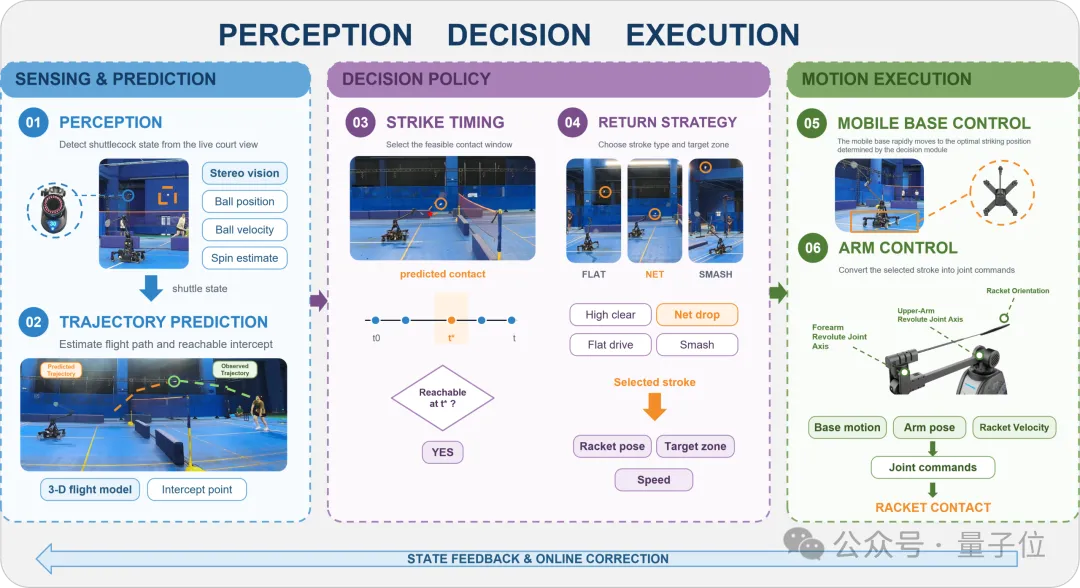
从底层逻辑来看,精准打羽毛球与机器人执行家务、智能驾驶避障、工厂柔性装配以及户外智能巡检,共享着同一套具身智能核心链路:复杂环境精准感知、毫秒级动态决策,以及多机构高精度协同执行。羽毛球的高速对抗,正是对这一闭环链路的极限压力测试。
团队之所以选择羽毛球作为试炼场,正是因为该场景对环境感知、轨迹预测、控制延时与抗扰动能力有着近乎苛刻的要求。
羽毛球自身极轻,易受气流影响,加之真人对抗中击球方向、落点和旋转千变万化,系统必须在毫秒级窗口内完成从感知到执行的完整闭环。
通过了这样的严苛考验,意味着这套技术架构具备向更广泛产业场景迁移的基础,例如:
- 智能物流:无序包裹高速动态抓取、高速分拣及人机混行场景下的灵活搬运;
- 移动机器人:非结构化复杂路况的自主行驶、毫秒级动态避障与柔性操作;
- 终端拓展:赋能家庭服务机器人、工业柔性机械臂以及特种作业机器人等多种形态设备。
一场看似趣味十足的人机羽毛球对打,其背后验证的是机器人在高速动态环境中摆脱静态脚本依赖、走向开放物理世界的关键一步。
创始团队与股东背景
深辰凯动的技术实力,依托于一支兼具学术深度与产业经验的团队。
董事长宣东教授,本科与硕士均毕业于上海交通大学电子工程系,后获美国德克萨斯 A&M 大学计算机工程博士学位,现为 IEEE Fellow、教育部长江讲席教授、浙江顶尖人才。宣东曾在美国俄亥俄州立大学计算机科学与工程系任教 20 余年,并于 2013 年起受聘为该系终身正教授。
宣东教授长期从事网络与系统、机器人智能等前沿研究,累计发表高水平学术论文 160 余篇,涵盖网络、感知、机器人与计算机视觉等方向,成果多见于 ICCPS、NeurIPS、ICCV 等顶级学术会议,是团队在学术方向与系统架构层面的核心掌舵人。
CEO 柏晓乐,本科毕业于东南大学电子工程专业,后获美国俄亥俄州立大学计算机工程博士学位,长期深耕人工智能、大数据、机器学习与数字化转型领域,发表高水平论文 40 余篇,曾任中国民营企业 500 强高管。
CTO 杨帆,本科与硕士均毕业于上海交通大学电子工程系,后获美国俄亥俄州立大学计算机工程博士学位,系 VaRSM(ICCPS 2022)与 Hamlet(ICRA 2025)两篇核心论文的作者之一,也是两代挥拍运动机器人从预研到落地的核心技术牵头人。
资本层面,深辰凯动由 A 股上市公司大千生态与技术团队联合持股。大千生态实际控制人为步步高系早期核心成员张源(目前同时兼任 OPPO 董事与极兔速递非执行董事),大千生态董事长为段力平。公司于 2025 年 3 月在浙江注册成立,注册资本约 2475 万元。
从 2022 年推出支持三项挥拍运动的概念系统,到 2025 年在 ICRA 论文中公布超过 90% 的真人对打成功率,再到同年刷新吉尼斯世界纪录,该团队用数年时间,将一项前沿学术研究逐步打造成了高稳定、可展示、具备规模化商业潜力的真实系统。
写在最后
机器人行业从来不缺酷炫的概念视频,缺的是直面真实物理世界、潜心打磨硬核工程能力的耐心。
羽毛球从击出到来袭往往仅有几百毫秒,但为了攻克这几百毫秒的物理挑战,团队投入了数年心血。
当波士顿动力前首席战略官为这台中国机器人写下赞许时,他关注的已不仅是一场球赛,而是正在发生的产业趋势:中国具身机器人团队正在高难度的动态对抗场景中,拿出具备国际竞争力的硬核工程实力。
球场只是练兵场,复杂多变的真实世界,才是这套通用运动平台真正要奔赴的主战场。