
VLA解决“能干”,世界模型解决“想清楚再干”
上午的取药高峰期,药房门店内订单不断。一台机器人接到线上订单后,准确移动至货架前——药盒尺寸相近、摆放密集,透明包装在灯光下泛着反光。它轻巧探出机械臂,精准夹取一盒,转身送达取药窗口。
指挥它的,是张江 AI 创新小镇企业蚂蚁灵波打造的“灵波通用大脑”。这款“大脑”在预训练阶段适配了 17 个主流机器人品牌、20 种机器人构型,实现了同一个“大脑”跨本体、跨任务运行。目前,搭载该大脑的机器人已在上海国大药房多家门店正式上岗。
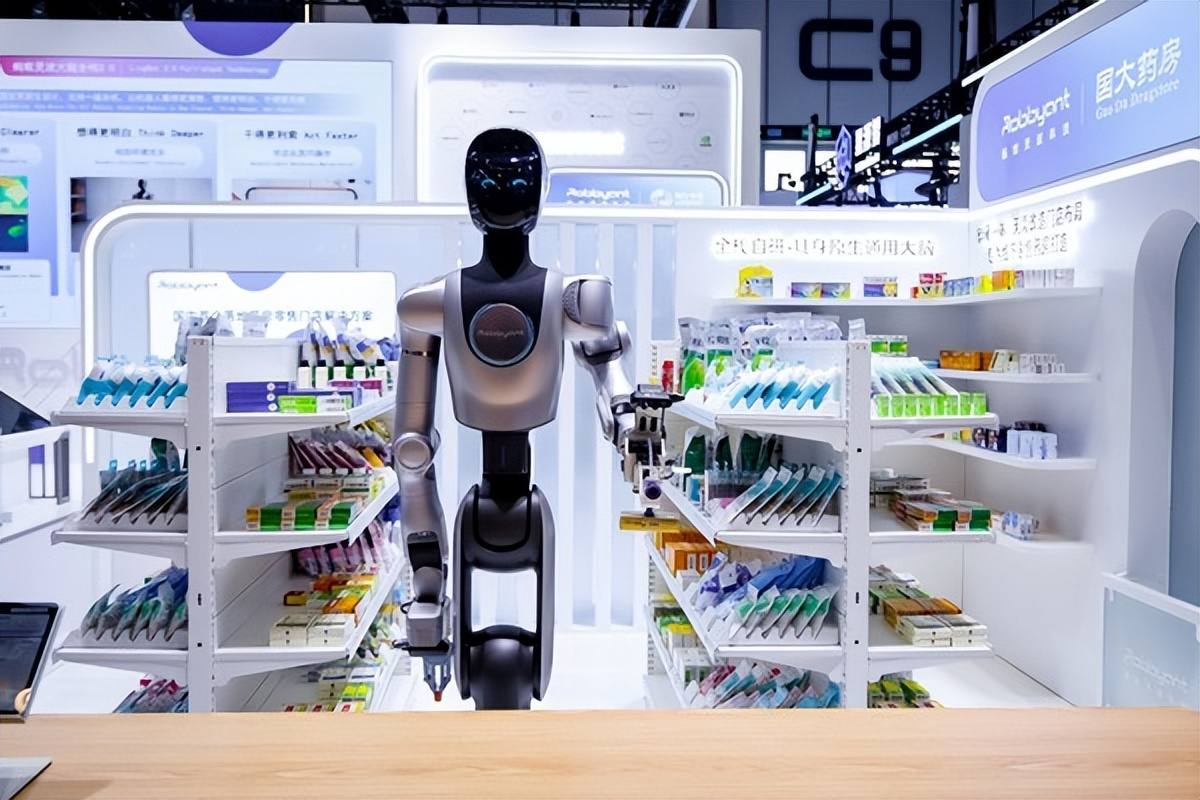
图1 蚂蚁灵波机器人智慧药房
会看、会听、会动手之外,机器人还需要一项核心本领:动手之前先推演未来。“这样做会发生什么?”这正是世界模型的核心任务——依据当前状态与动作,推演未来的演化。两者如何分工、能否合一,业内仍在探索。在上海张江,VLA(视觉-语言-动作模型)已实现规模化上岗,世界模型则刚步入试运营阶段。VLA 解决“能干”,世界模型解决“想清楚再干”,二者融合已初步形成行业共识。在上海,多条技术路线在同一片土壤中并行验证,规划、标准与评测体系也正同步推进。
一、药房与工位上的 VLA:已上岗,持续优化
“具身大脑”的本领远不止取药,无论是仓库里分拣包裹,还是产线上零部件的上下料,它都能胜任。2025 年 1 月,全国首个异构人形机器人训练场在张江启用。国家地方共建人形机器人创新中心与华为共建具身智能实训场样板点,研发基于国产昇腾算力的 VLA,同步推进世界模型与 VLA 模型的高效训练。同一训练场内,两条技术路线正齐头并进。
**练就的能力,还需在车间等真实工业场景中接受检验。**国地中心“灵龙”系列机器人已进驻汽车零部件企业延锋,在零件火焰处理、齐套分拣、激光弱化等工位完成了实景数据采集与自主作业验证,跑通了“实训场训练—模型迭代—工业现场部署”的完整迁移路径。
**从单一场景走向更多门店与工位,还需跨越能力迁移这道关卡。**机器人在一家药房能顺利完成取药,并不意味着换一家店也能稳定作业:货架布局、药品包装及摆放方式都可能存在差异;而进入工业现场,更需适应不同的零件形态和操作规范。模型能否应对这些变化,需要补充多少数据、进行多少训练和现场调试,均需逐一验证。衡量 VLA 的应用进展,不仅要看它能否完成当前任务,更要看已有能力在多大程度上可复用,以及适配新场景所需的额外投入成本。
二、世界模型进场:突破、融合、创新
世界模型与 VLA 并非互斥关系,产业界的共识在于二者如何有效结合。与其争论模型优劣,不如先明确机器人所需的核心能力。**世界模型补齐的正是“动手前先想一步”的能力。**中国工程院郑南宁院士曾指出,世界模型系统需在内部构建可模拟的环境,在行动前进行预测与推演,以评估不同决策可能带来的结果。
同在张江 AI 创新小镇,既有企业将 VLA 引入药房,也有企业在深耕世界模型的训练。蚂蚁灵波在适配多品牌、率先落地服务业的同时,发布了行业首个具身原生的世界动作模型 LingBot-VA 2.0;智元则坚持机器人本体与“大脑”协同发展,其精灵 G2 已在工厂实现连续作业。智元联合创始人姚卯青指出,世界模型最重要的功能,“是准确预测物理世界的下一步状态”。9 月,智元发布世界-动作模型 GE-Act 2.0,将“预测未来”与“生成动作”整合进同一模型,训练数据从 300 小时扩充至 3 万小时。在陌生场景与陌生物体且不做额外微调的直接测试中,某款机器人的总体成功率从 17.1% 提升至 44.1%,陌生场景下的成功率提升了约 2.6 倍。
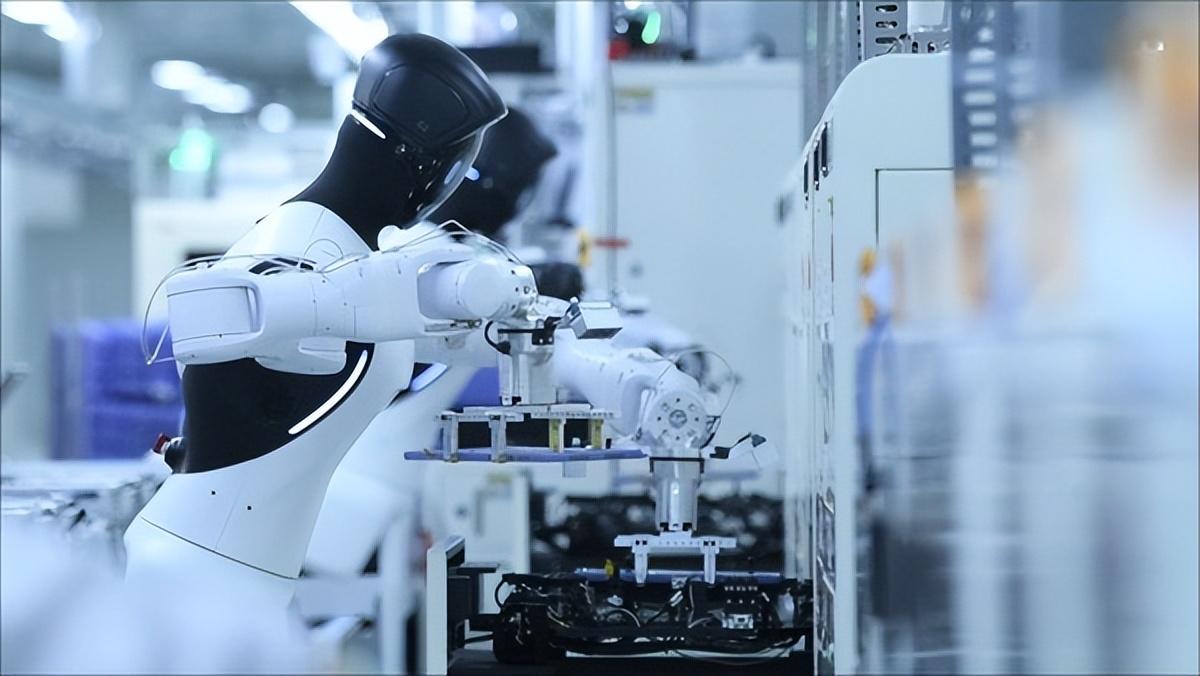
图2 智元精灵G2机器人在工厂产线上作业
在融合方向上,嵌入式路线同样备受关注。浦东企业擎朗智能将世界模型嵌入 VLA,让机器人实现“干活前,先想一遍”——其人形机器人摆脱了对遥操作的依赖,成功完成了咖啡制作等长流程任务。
世界模型同样面临关键的技术考验:速度要快、拟真要准、数据要足。推演必须保持高效:在 RTX 5090 上,GE-Act 2.0 生成一个连续动作块约需 104 毫秒;拟真必须精确:部分模型虽能生成逼真的端水画面,杯中之水却静止不动;数据必须充沛:据大晓机器人首席科学家陶大程与开悟世界模型研发负责人王飞判断,模型能力的显著涌现可能需要“接近千万小时级”的数据支撑。
三、百花齐放:上海的具身智能群像
上海具身智能产业的独特优势,在于针对同一个问题,多元化的解法正在同步探索与落地。
有的团队发力 C 端货架。大晓机器人利用自研的开悟世界模型 3.1 直接驱动机器人;9 月,其与中国石油上海销售公司合作的首家加油站便利店进入试运营:机器人在仅 75 厘米宽的通道内为线上订单完成拣选与打包。董事长王晓刚介绍,机器人在作业时,“约每 100 毫秒,世界模型就会对未来状态进行一次预测”。**在数据采集与泛化方面,**穹彻智能已在全国 50 多个城市采集了超 10 万小时的真实世界数据,从预训练到后训练均借助人类动作数据——这比单纯使用机器人采集更经济、更容易实现规模化。灵初智能则通过自研世界模型将人手操作转化为机器人动作,并结合客户现场的强化学习进行快速迭代。
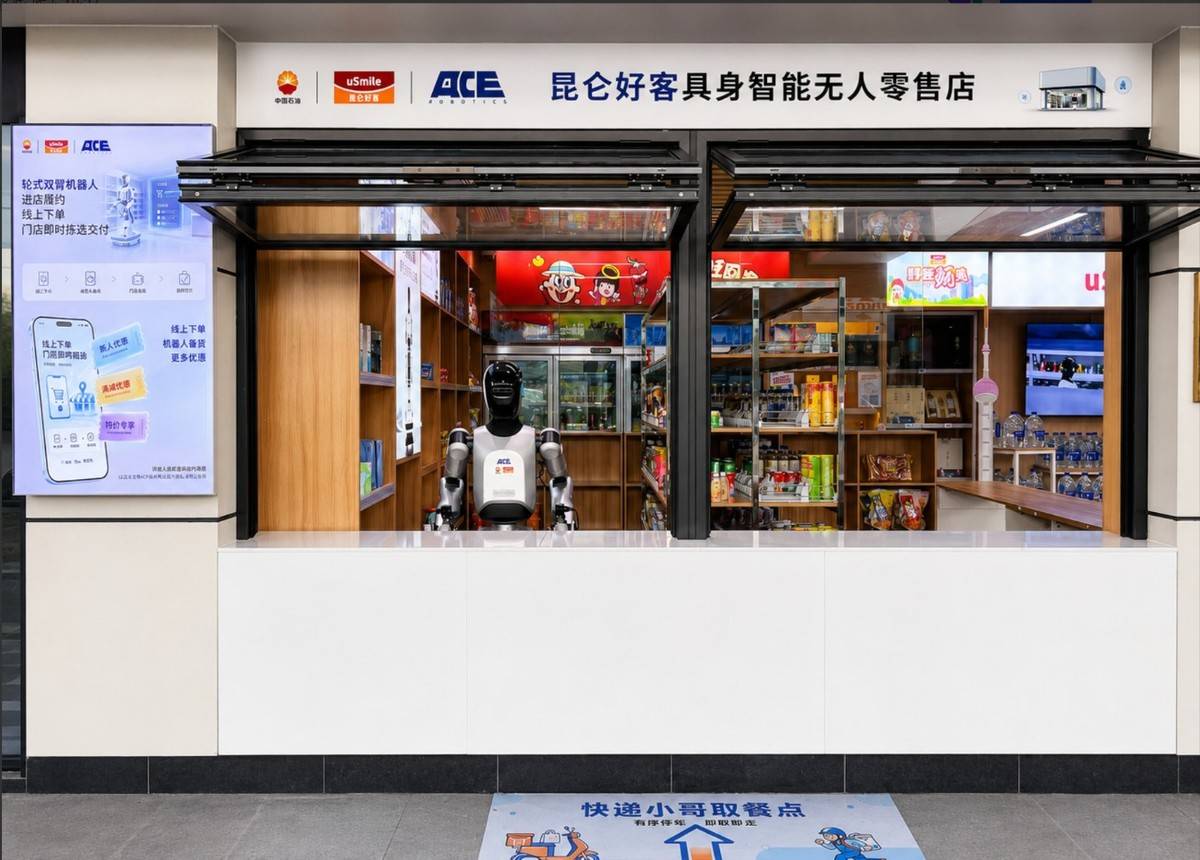
图3 中国石油昆仑好客便利店里的大晓机器人
有的团队从 B 端产线切入。它石智航新一代模型已在汽车线束装配等产线上线运行,其创始人兼 CEO 陈亦伦强调:“世界模型理解世界,物理 AI 改变世界。”还有团队从 AI4S 实验室起步。上海人工智能实验室发布了世界动作模型研究成果 InternW0-Δ,将视觉、力觉与触觉统一融入同一模型,可连续完成实验室移液等高精技术操作,使机器人能够实时感知每一步的力度与物理反馈。
更多技术路径正在上海同步推进。具脑磐石发布了类脑认知世界模型,无需预建地图即可在陌生环境中实现自主探索、导航与精细操作;苏度科技则坚持在仿真环境中训练,随后无缝迁移至真机。
检验技术的标准始终只有一个:在真实物理场景中是否足够可靠。
四、规划、标准与评测正在加速制定
技术路线百花齐放的同时,产业规范与政策导向也亟须明晰。**《浦东新区加快推进新型工业化“十五五”规划》**明确提出,具身模型应重点布局“具身大模型+世界模型”融合技术,推动模型深度理解物理规律、实现自主决策与精准操作。
行业标准建设也在加速落地。工业和信息化部公开征求意见的**《国家人形机器人产业标准体系建设指南(2026版)》(征求意见稿)中,已正式将世界模型标准纳入规划。《上海市人工智能标准体系建设指南(2026—2028年)》**亦将“世界模型标准”列为关键技术标准,明确要求建立多维度的综合评测体系。
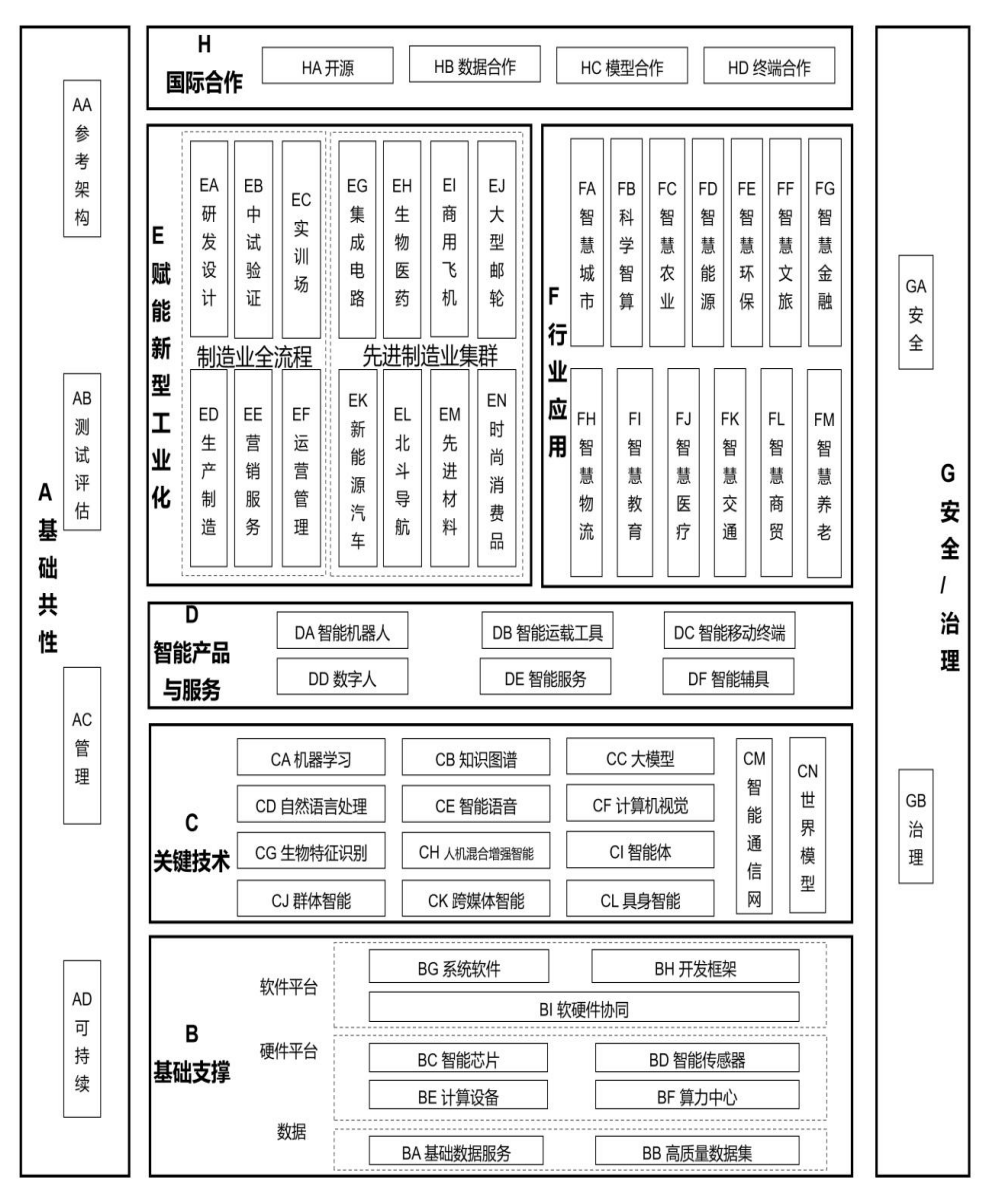
图4 上海市人工智能标准体系结构图
回到那家繁忙的药房。此刻,机器人能够看清药盒、理解订单并伸手取药。下一次伸手时,它是否能对“触碰后会发生什么”多一份预判?背后驱动的又将是哪一类“大脑”?这一答案,将真正决定机器人是仅仅“会干活”,还是真正“靠得住”。
从“看懂世界”到“预演下一步”,答案正在训练场与工位上,在上海更多的实验室、门店与产线场景中,不断经历着摸索、验证与落地。